この記事の内容
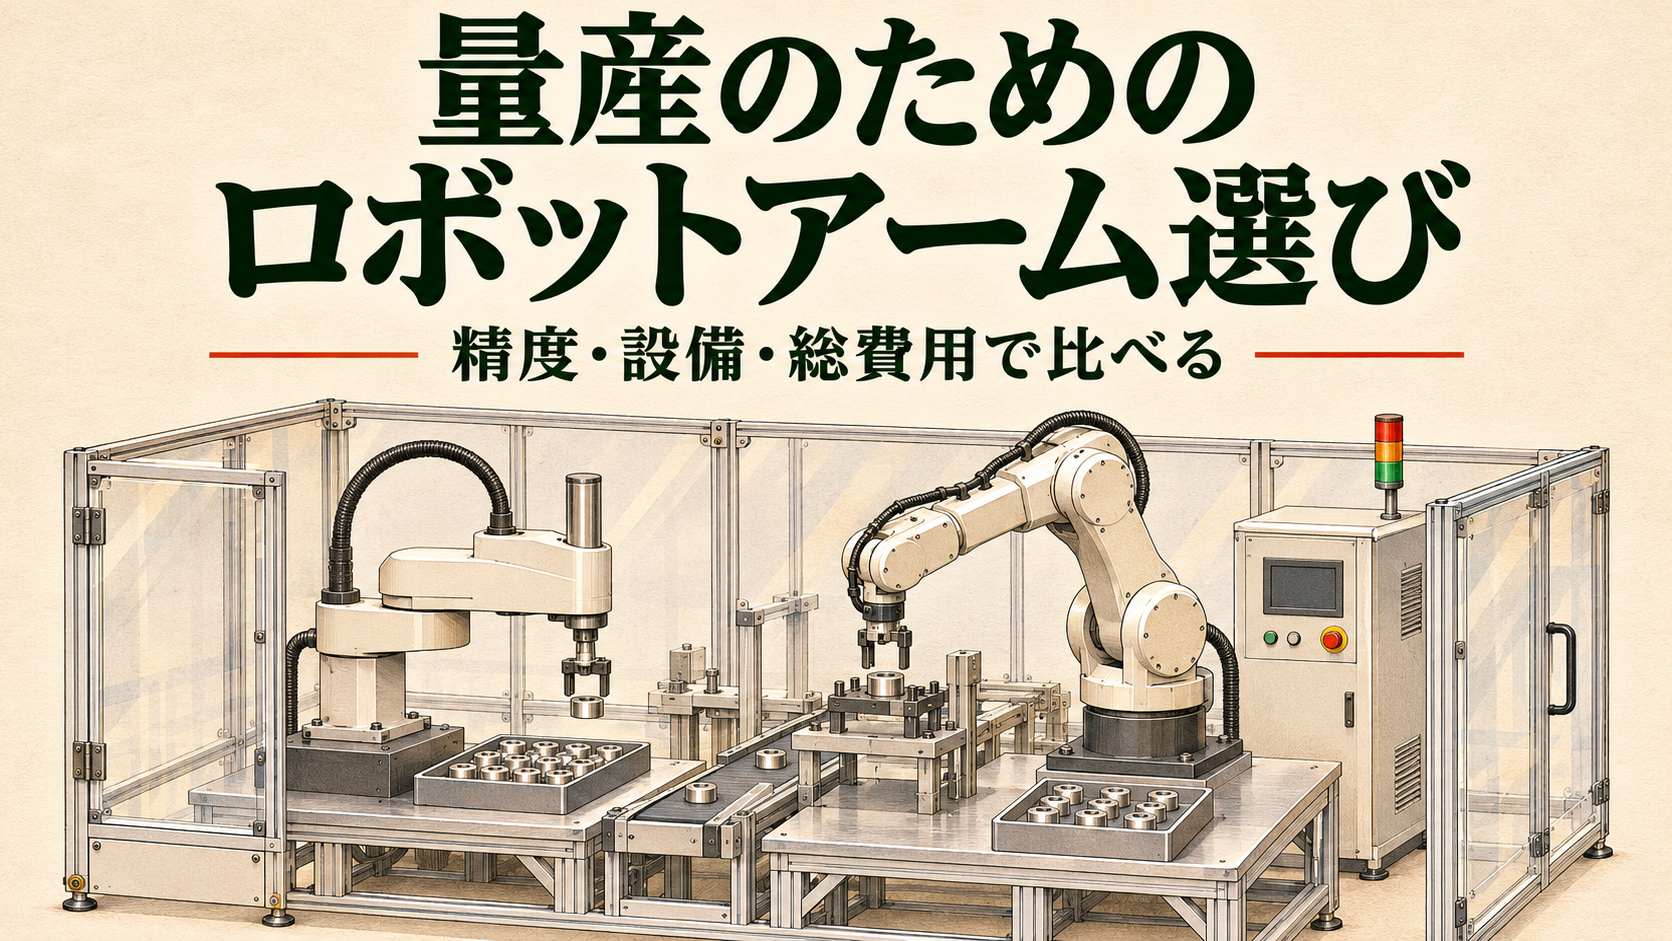
生産用のロボットアームは、必要な品質と数量を、決めた条件で繰り返し出せるかで選びます。研究室で部品を1回つかめても、工具の摩耗、部品の位置ずれ、供給切れがある現場で同じ工程を続けられるとは限りません。
小部品を上から取り上げて置く工程なら、エプソンのスカラ型が候補です。ワークの姿勢を変える、機械の中へ差し入れる工程なら6軸型を検討します。そこからハンド込みの荷重、必要な作業範囲、設備との接続、国内での立ち上げ・保守体制を照合すると、比較対象を絞れます。
公式資料・公開価格の確認日は2026年11月12日。日本、中国、欧州、米国、韓国から6機種を選びました。すべて同じ条件で実機測定したランキングではありません。学習・研究用との境界を先に整理し、本体仕様だけでなく、生産セル全体の購入判断につなげます。
学習・実験と生産では、合格の条件が変わる
安価なアームが学習用、高価なアームが生産用、と分けるのは不十分です。高価な研究機もあれば、産業用ロボットを使う教育設備もあります。違いは、その機械に何を任せ、どこまで検証するかです。
| 用途 | 主に確かめること | 成功の判断 | 生産へ進むときの不足 |
|---|---|---|---|
| 教育・操作の学習 | 教材、組み立てやすさ、プログラムの理解、交換部品、指導者が管理できる運用 | 学習者が仕組みを理解して、課題を再現できる | 授業時間内の動作だけでは、長時間稼働や工程能力の根拠にならない |
| 研究・実験 | 制御API、力・関節情報、データ記録、再現性、ROSや学習環境との接続 | 条件を変えて仮説を検証し、成功・失敗を測定できる | 実験者による調整や復旧を、現場の運用へ置き換える設計が必要 |
| 生産工程 | 品質、実タクト、稼働時間、安全、周辺設備、異常検知・復旧、保守 | 受入条件を満たす良品が出て、停止時も決めた手順で復旧できる | アーム単体の仕様だけでなく、ハンド・治具・供給装置を含む設備検証が必要 |
ROSはロボット向けソフトウェアを組み合わせるための基盤、APIは外部プログラムから機能を使うための窓口です。これらへの対応は研究には有用ですが、生産設備としての安全性や稼働率を保証しません。逆に、AIを使わずに教示した動作を繰り返す設備でも、工程の条件を満たせば有効な生産手段です。
6機種の国・方式・仕様を比較する
国はメーカーの本社所在国を示します。製造工場の所在地、親会社の国籍、日本での保守窓口とは別です。番号は掲載順で、優劣の順位ではありません。
| 機種・公式資料 | メーカー/国 | 方式・可搬重量・リーチ | 位置繰り返し精度/選定の入口 |
|---|---|---|---|
| 1. GX4-C351系 | セイコーエプソン 日本 | 4軸スカラ 定格2kg・最大4kg 水平アーム長350mm | 第1+第2関節 ±0.01mm 小部品の高速搬送・組立。詳しい評価 |
| 2. CRX-10iA | FANUC 日本 | 6軸・協働型 10kg/1,249mm | ±0.04mm 加工機への着脱、姿勢を変える搬送。詳しい評価 |
| 3. LBR iisy 6 R1300 | KUKA ドイツ(欧州) | 6軸・協働型 定格6kg/1,300mm | ±0.05mm(ISO 9283) 広めの作業範囲と設備設計環境。詳しい評価 |
| 4. CR5A | DOBOT/深圳越疆科技 中国 | 6軸・協働型 5kg/900mm | ±0.02mm 軽量部品の組立・検査・搬送。詳しい評価 |
| 5. M0609 | Doosan Robotics/두산로보틱스 韓国 | 6軸・協働型 6kg/900mm | ±0.03mm(マニュアルv3.7.0) 力制御を使う接触作業。詳しい評価 |
| 6. Core | Standard Bots 米国 | 6軸 18kg/1,300mm | ±0.025mm 米国での機械加工支援と導入サービス。詳しい評価 |
スカラ型の水平アーム長と6軸型の最大リーチは、使える作業空間をそのまま表すものではありません。また、エプソンの関節別の値と6軸型の位置繰り返し精度を並べて「何倍正確」とは評価できません。各機種の可動域図、負荷条件、測定条件を合わせて確認します。
今回の6機種は小・中型部品の搬送や組立を中心にした候補です。大型ワーク、高速な柵内搬送、塗装、防爆、溶接専用設備では、対応する産業用機種を別に選定します。
カタログで落としやすい7つの評価軸
| 評価軸 | 確認する条件 | 判断への影響 |
|---|---|---|
| 荷重と重心 | ワーク、ハンド、取り付け部品の合計重量。重心位置、慣性モーメント、配管・配線の引き回し | 重量だけが範囲内でも、長い工具や偏った荷重で動作を制限する場合がある |
| 作業範囲と姿勢 | 搬入・加工・搬出の全姿勢、機械の開口部、肘の通過位置、特異点、ハンド交換 | 先端が届いても、肘やケーブルが設備に干渉すれば工程を組めない |
| 品質と精度 | 位置繰り返し精度、校正、工具のたわみ、治具の固定、ワークの寸法・位置ばらつき | アームの仕様を、組立や加工の完成精度へ直接置き換えない |
| 実タクトと連続稼働 | 把持確認、設備の待ち、安全による減速、検査、供給・排出、暖機後の挙動 | 最高速度や短い往復デモでは、1個の良品が出る時間は分からない |
| 制御と設備連携 | PLCの入出力、通信方式、信号のタイミング、通信断時の停止、再起動時の状態 | PLC(設備を制御する装置)と「動作許可・完了・異常」を確実に受け渡す必要がある |
| 安全と環境 | ハンド・ワーク込みの危険源、挟まれ、落下、非常停止、保護等級、粉塵・油・水・温度 | アームと制御盤で保護等級が異なることがある。協働型という分類だけで安全設備を省かない |
| 復旧と保守 | 異常の記録、バックアップ、品種切替、交換部品、対応時間、現場担当者の教育 | 通常運転が簡単でも、停止のたびに専門家を呼ぶなら、その待ち時間と費用が残る |
たとえば3kgのワークに、1.5kgのハンドと0.7kgの取り付け部品を使うと、合計は5.2kgです。5kg可搬の候補から外れるうえ、6kg可搬でも重心・慣性の確認は残ります。慣性モーメントは、回転運動を変えにくい度合いです。同じ重さでも、回転軸から遠くに重さが集中すると大きくなります。この例は重量の計算で、特定機種への適合判定ではありません。
実タクトは、作業を最初から最後まで通して測ります。アームの移動が速くても、ワークの整列や検査が遅ければ生産量は増えません。複数の品種、部品供給が途切れた場合、把持に失敗した場合も試すと、アーム以外に必要な改善が見えてきます。
本体価格と、設備を動かすまでの費用を分ける
産業用ロボットは、本体・制御装置・ソフト・教育の組み合わせで見積額が変わります。公表価格がある機種も、同梱品や販売地域が違えば単純には比較できません。以下の米ドル価格は円換算せず、国内販売価格とも区別しました。
| 機種 | 購入価格の公表状況 | 初期費用で別に確認 | 継続契約・運用費 |
|---|---|---|---|
| GX4-C351系 | 日本公式ページに金額の掲載なし。構成別見積もり | RC800-A、Epson RC+、安全機能ライセンス、画像処理・力覚、フィールドバス | 月額の共通料金表は確認できず。保守・教育・消耗品の条件を見積もりに明記 |
| CRX-10iA | 日本公式ページに金額の掲載なし。構成別見積もり | 制御装置、教示用タブレット、周辺機器のプラグイン、ビジョン、設備接続 | 月額の共通料金表は確認できず。ソフトの利用権・更新、保守・教育を分けて確認 |
| LBR iisy 6 R1300 | 公式製品ページは見積もり案内 | KR C5 micro-2、操作装置、iiQWorks、必要な安全機能のライセンス | ソフトのライセンス範囲・期間、保守契約、追加の教育費を個別確認 |
| CR5A | 米国販売店DOBOT.US:23,350米ドル 税区分・送料・日本への供給条件は別途確認 | 制御盤・ケーブルの同梱範囲、教示器、カメラ、ハンド、日本向けの立ち上げ | 販売店は技術サポート無料・メーカー限定保証1年と案内。出張作業や国内保守まで含むとは扱わない |
| M0609 | 公式製品ページに金額の掲載なし。構成別見積もり | 制御装置、教示器、力制御に適したハンド・治具、国内サポート | ソフト・アプリの利用条件、点検・保守・教育の費用を確認 |
| Core | メーカー表示:39,500米ドルから 米国向け。税区分・輸送・輸入費は要確認 | 手首カメラ、ハンド、架台、設置・統合作業、採用するAI機能 | 公式比較表は遠隔教育・サポート無料と案内。AI、クラウド、現地作業、修理の契約範囲は個別確認 |
DOBOT.USはメーカーそのものではなく、In-Position Technologiesが運営する販売サイト です。掲載額は米国での販売価格の一例です。「要見積もり」や「月額未公表」は無料という意味ではありません。旧RO1の価格も、現行Coreの価格として流用していません。
見積書に入れておきたい設備費
| 費用区分 | 含めるもの | 見積もりで揃える条件 |
|---|---|---|
| 初期:機械・周辺設備 | ハンド、取り付け部品、架台、治具、供給機、コンベヤー、カメラ、照明 | 対象品種、必要数量、交換用の予備、空気源・電源・設置工事 |
| 初期:制御・安全 | PLC、I/O、通信ライセンス、安全囲い・センサー、非常停止、制御盤 | 相手機械との責任範囲、リスク評価、必要な安全機能と検証 |
| 初期:立ち上げ | 設計、教示、ソフト作成、試運転、受入試験、作業者教育、輸送 | 良品条件、実タクト、対象品種、現地作業日数、変更時の追加費 |
| 継続:契約・保守 | 保守、ソフト更新、クラウド、追加教育、点検、交換部品 | 契約期間、更新額、出張費、対応時間、保証の対象外 |
| 継続:運転・停止 | 電力、圧縮空気、消耗品、品種切替、停止・復旧中の工数 | 年間稼働時間、段取り替え回数、保守担当者、交換までの待ち時間 |
3年分を比べるなら、購入費と立ち上げ費に、36か月分の契約費、3年分の保守・運転費を加えます。故障頻度が分からない段階で、停止損失や投資回収期間を断定するのは避けます。まずは同じワークと工程を示し、「何が含まれ、何が追加か」が読める見積書をそろえるのが先です。
制御ソフト・資料の入口も確認する
| 機種 | 基本の制御・設定 | 資料・ソフトの入口 | 導入前に揃える版・契約 |
|---|---|---|---|
| GX4-C | RC800-A+Epson RC+。動作プログラムと周辺機能を設定 | カタログ・CAD・マニュアル・体験版 | RC+の対応版、SLS/SLPなどの追加機能。ダウンロードには申し込みが必要な資料あり |
| CRX-10iA | ダイレクトティーチとタブレット操作。周辺機器をプラグインで連携 | CRX資料ダウンロード | R-30iB系とR-50iA系の構成・型式を区別。必要な周辺機器との対応を確認 |
| LBR iisy | 現行案内はiiQKA.OS2。iiQWorksで設計・シミュレーションを支援 | 機種別Download Center | 旧OSの教材をそのまま当てはめない。シミュレーション・安全機能の利用権を確認 |
| CR5A | DobotStudio Pro。Blockly、スクリプト、ログ、仮想コントローラー | CRA機能・資料/ハードウェアマニュアル | 制御盤・ファームウェア・Studio Proの組み合わせ。PLCの通信方式を明示 |
| M0609 | 教示器による作業設定。公開マニュアル・API資料を利用 | 日本語マニュアル/マニュアル・開発資料の一覧 | 本体・制御装置・ソフトの対応版。研究用APIの実装と安全機能の設定を分ける |
| Core | Standard Bots OS。プログラム作成と実行、機器の設定 | Standard Botsのソフトウェア案内 | AIを使う機能の提供条件・料金。通常実行、更新、遠隔支援で異なるネット接続条件 |
1. エプソン GX4-C|小部品を上から扱う工程に
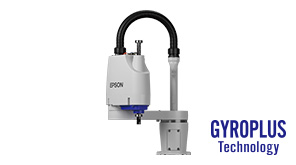
GX4-Cは、平面内で位置を変え、先端を上下させるスカラ型です。トレイから部品を取り出す、上からねじを締める、押し圧を加えるといった工程を検討しやすい構成です。ワークの向きを立体的に変える必要がなければ、6軸型の自由度より、設置寸法と実タクトを優先して選べます。
アーム長は250・300・350mm。350mmモデルの公表標準サイクルは0.35秒ですが、水平300mm・垂直25mmの往復、2kg搬送、架台取付、Boostモードで最速となる動作点の値です。ハンドの開閉、ねじ締め、検査を含む完成品1個の時間ではありません。仕様と測定条件
最大4kgに対して定格は2kgです。短いサイクルを重視するなら、ハンドの重量と慣性も含めて選定します。また、標準仕様はIP20相当。油や粉塵がある設備には、設置環境の適合確認が欠かせません。
メリット
用途が合えば、動作と設備をコンパクトにまとめやすい上からの搬送・組立なら、水平動作と上下動で工程を組めます。RC+、画像処理、力覚、フィールドバスの構成を同じメーカーの資料で検討できます。
デメリット
工具を傾ける作業には、自由度が足りない横から差し込む、部品を裏返すなどの姿勢変更は、6軸型や別の機構が必要です。安全機能の一部は追加ライセンスで、標準仕様の環境保護も限定されます。
選ぶ目安ワークの姿勢が決まった小部品の搬送・組立向け。『小型だから簡単』と考えず、供給・位置決め・安全囲いまで含めて設計します。
2. FANUC CRX-10iA|10kg可搬と機械加工支援の構成を検討する
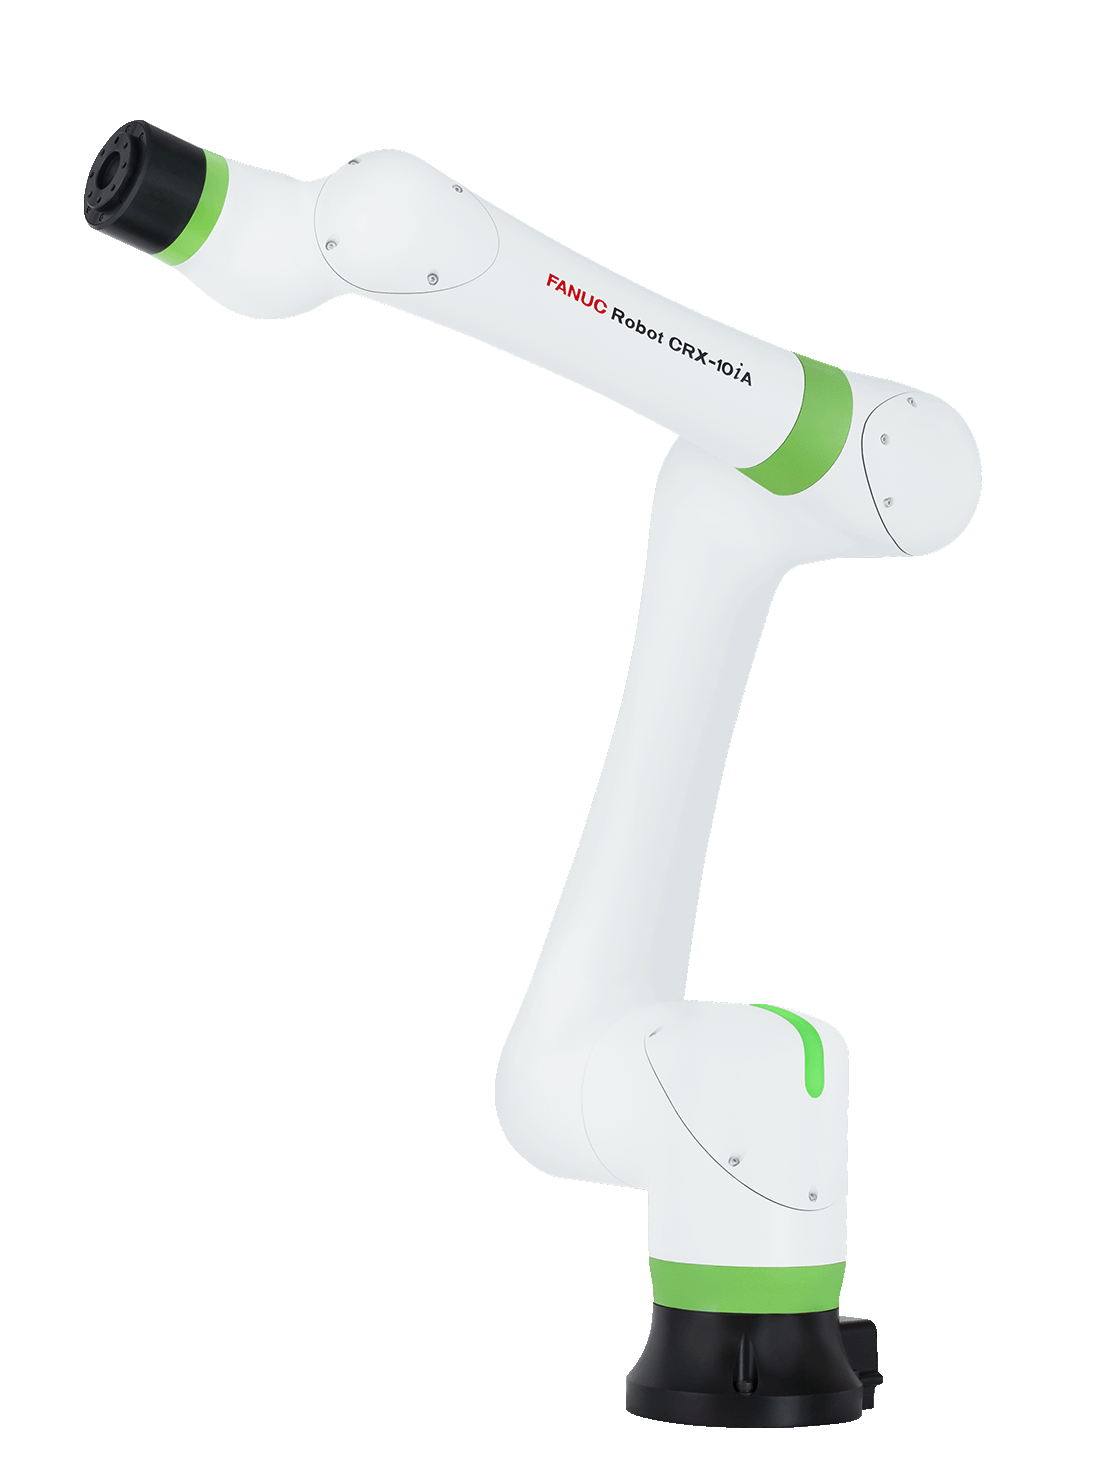
CRX-10iAは10kg可搬、リーチ1,249mmの6軸型です。工作機械へ部品を出し入れする場合、トレイからチャックまでの距離だけでなく、扉を通るときの肘の位置や、ハンドを取り替える場所まで確認します。6軸の姿勢変更を生かせる一方、動作経路の検討はスカラ型より複雑になります。
アームを持って位置を教えるダイレクトティーチと、タブレットのアイコン操作を使えます。対応プラグインは周辺機器との接続を助けますが、加工機の扉、チャック、加工完了信号との連携まで自動で完成するわけではありません。機能・構成
公式ページはCRX-10iAとCRX/10-12Aを併記し、R-30iB Mini PlusとR-50iA Mateを案内しています。発注時には、本体名と制御装置の組み合わせを指定してください。本体40kg、保護等級IP67という仕様も、架台・ハンド・制御盤を含めた設備全体の重量や防水性能ではありません。
メリット
手で教示しながら、実際のワークの通り道を検討できる10kg可搬の余裕と6軸の姿勢変更を、機械加工の着脱や搬送で検討できます。対応する周辺機器は、プラグインと制御装置の構成まで揃えて相談できます。
デメリット
機械との連携と復旧手順は、別に作り込む必要がある教示が容易でも、扉やチャックの信号、把持の確認、異常停止後の再開は設備ごとの設計です。制御装置の世代や追加機能によって、教材・ソフト・費用も変わります。
選ぶ目安工作機械を含めて、導入を担当する会社と機器構成を詰めたい現場向け。まず実ワークで、着脱から加工開始までを通して確認します。
3. KUKA LBR iisy 6 R1300|広い作業範囲と設計環境を重視する

公式動画はLBR iisyシリーズの溶接実演です。0:13付近の手動教示、0:30付近の操作盤、0:45〜0:50のシミュレーション、1:15付近の溶接を確認できます。トーチ・センサー・治具・囲いを含む設備の例で、6 R1300の標準同梱品や生産量を示すものではありません。
LBR iisy 6 R1300は定格6kg、リーチ1,300mmの機種です。900mm級では届きにくい配置も候補にできますが、長いリーチは必要な床面積や干渉範囲も広げます。先端が届くことと、狭い機械の内部を無理なく動けることを分けて検討してください。
現行のドイツ語公式ページでは、KR C5 micro-2、iiQKA.OS2、iiQWorksを案内しています。実機へ移る前に設備の配置や動作を検討できる設計環境は、工程を増やす際にも役立ちます。ただし、シミュレーションの結果は治具の実寸や実際の部品ばらつきまで自動で保証しません。制御・設計環境
メーカーの機種データ は定格6kgと最大6.9kgを分けています。最大値を常用の設計値にせず、負荷の重心を含む条件を確認します。安全領域などを設定するiiQKA.SafeOperationにもライセンス区分があるため、必要な機能を見積書で指定します。
メリット
動作だけでなく、設備の配置から検討しやすい1,300mmのリーチと、計画・シミュレーション・実機立ち上げを扱う環境が選定の利点です。周辺設備を含む工程設計を進めたい場合に検討できます。
デメリット
OSとライセンスの違いが、導入費と運用に影響する同じLBR iisyでも、古い教材やソフトの説明が現行構成と一致するとは限りません。必要な設計ソフト、安全機能、国内での支援を含めて見積もる必要があります。
選ぶ目安作業範囲が広く、設備設計を含めて導入を進める現場向け。アーム本体の価格だけでは、必要な機能が揃うか判断できません。
4. DOBOT CR5A|5kg級の軽作業を、構成と価格で検討する
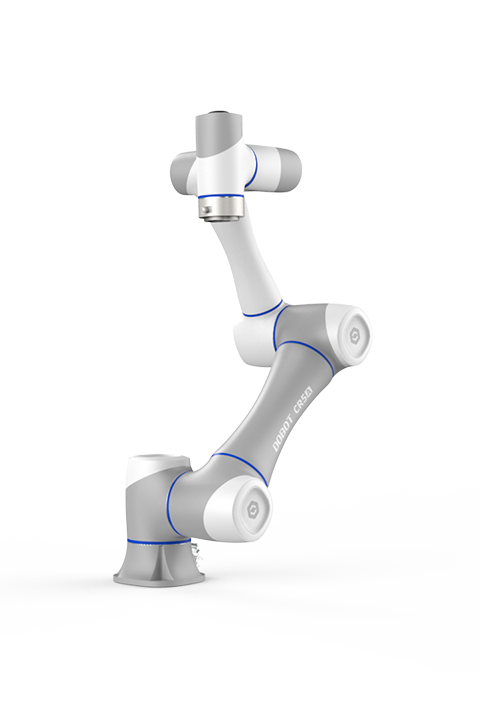
CR5Aは可搬5kg、リーチ900mmの中国製品です。DOBOTには教育用の製品もありますが、CRAシリーズは組立、検査、機械への投入・取り出しなどを想定した産業向けです。ブランド全体を「学習用」と分類すると、用途を取り違えます。
DobotStudio ProではBlocklyによるブロック操作とスクリプトを使い、ログや仮想コントローラーも利用できます。軽い部品の搬送を作りながら、工程の条件分岐や設備信号を追加したい場合に検討できます。CRAの制御機能
本体は25kg、位置繰り返し精度は±0.02mmです。5kg可搬にはハンドなどの負荷を含めます。米国販売店の公開価格は予算の参考になりますが、日本語の教育、現地作業、交換部品の配送、修理を誰が担うかは、国内での購入条件として別に確認してください。
メリット
軽量部品の自動化を、ソフトと公開価格から検討できるブロック操作とスクリプトを使い分けられ、ログ・仮想コントローラーも案内されています。販売店の公表額を起点に、周辺設備を足した構成別の見積もりを作れます。
デメリット
海外の販売価格だけでは、国内の導入費が決まらない税・輸送・同梱品に加え、国内の立ち上げと修理窓口を確認する必要があります。ハンドが重い工程では5kgの範囲を使い切りやすく、ワーク重量だけでは選べません。
選ぶ目安軽量部品を扱い、国内の支援体制を含む見積もりを比較したい場合に。安さだけで採用せず、実ワークでのデモと保守条件を揃えます。
5. Doosan M0609|接触作業で力制御を検討する
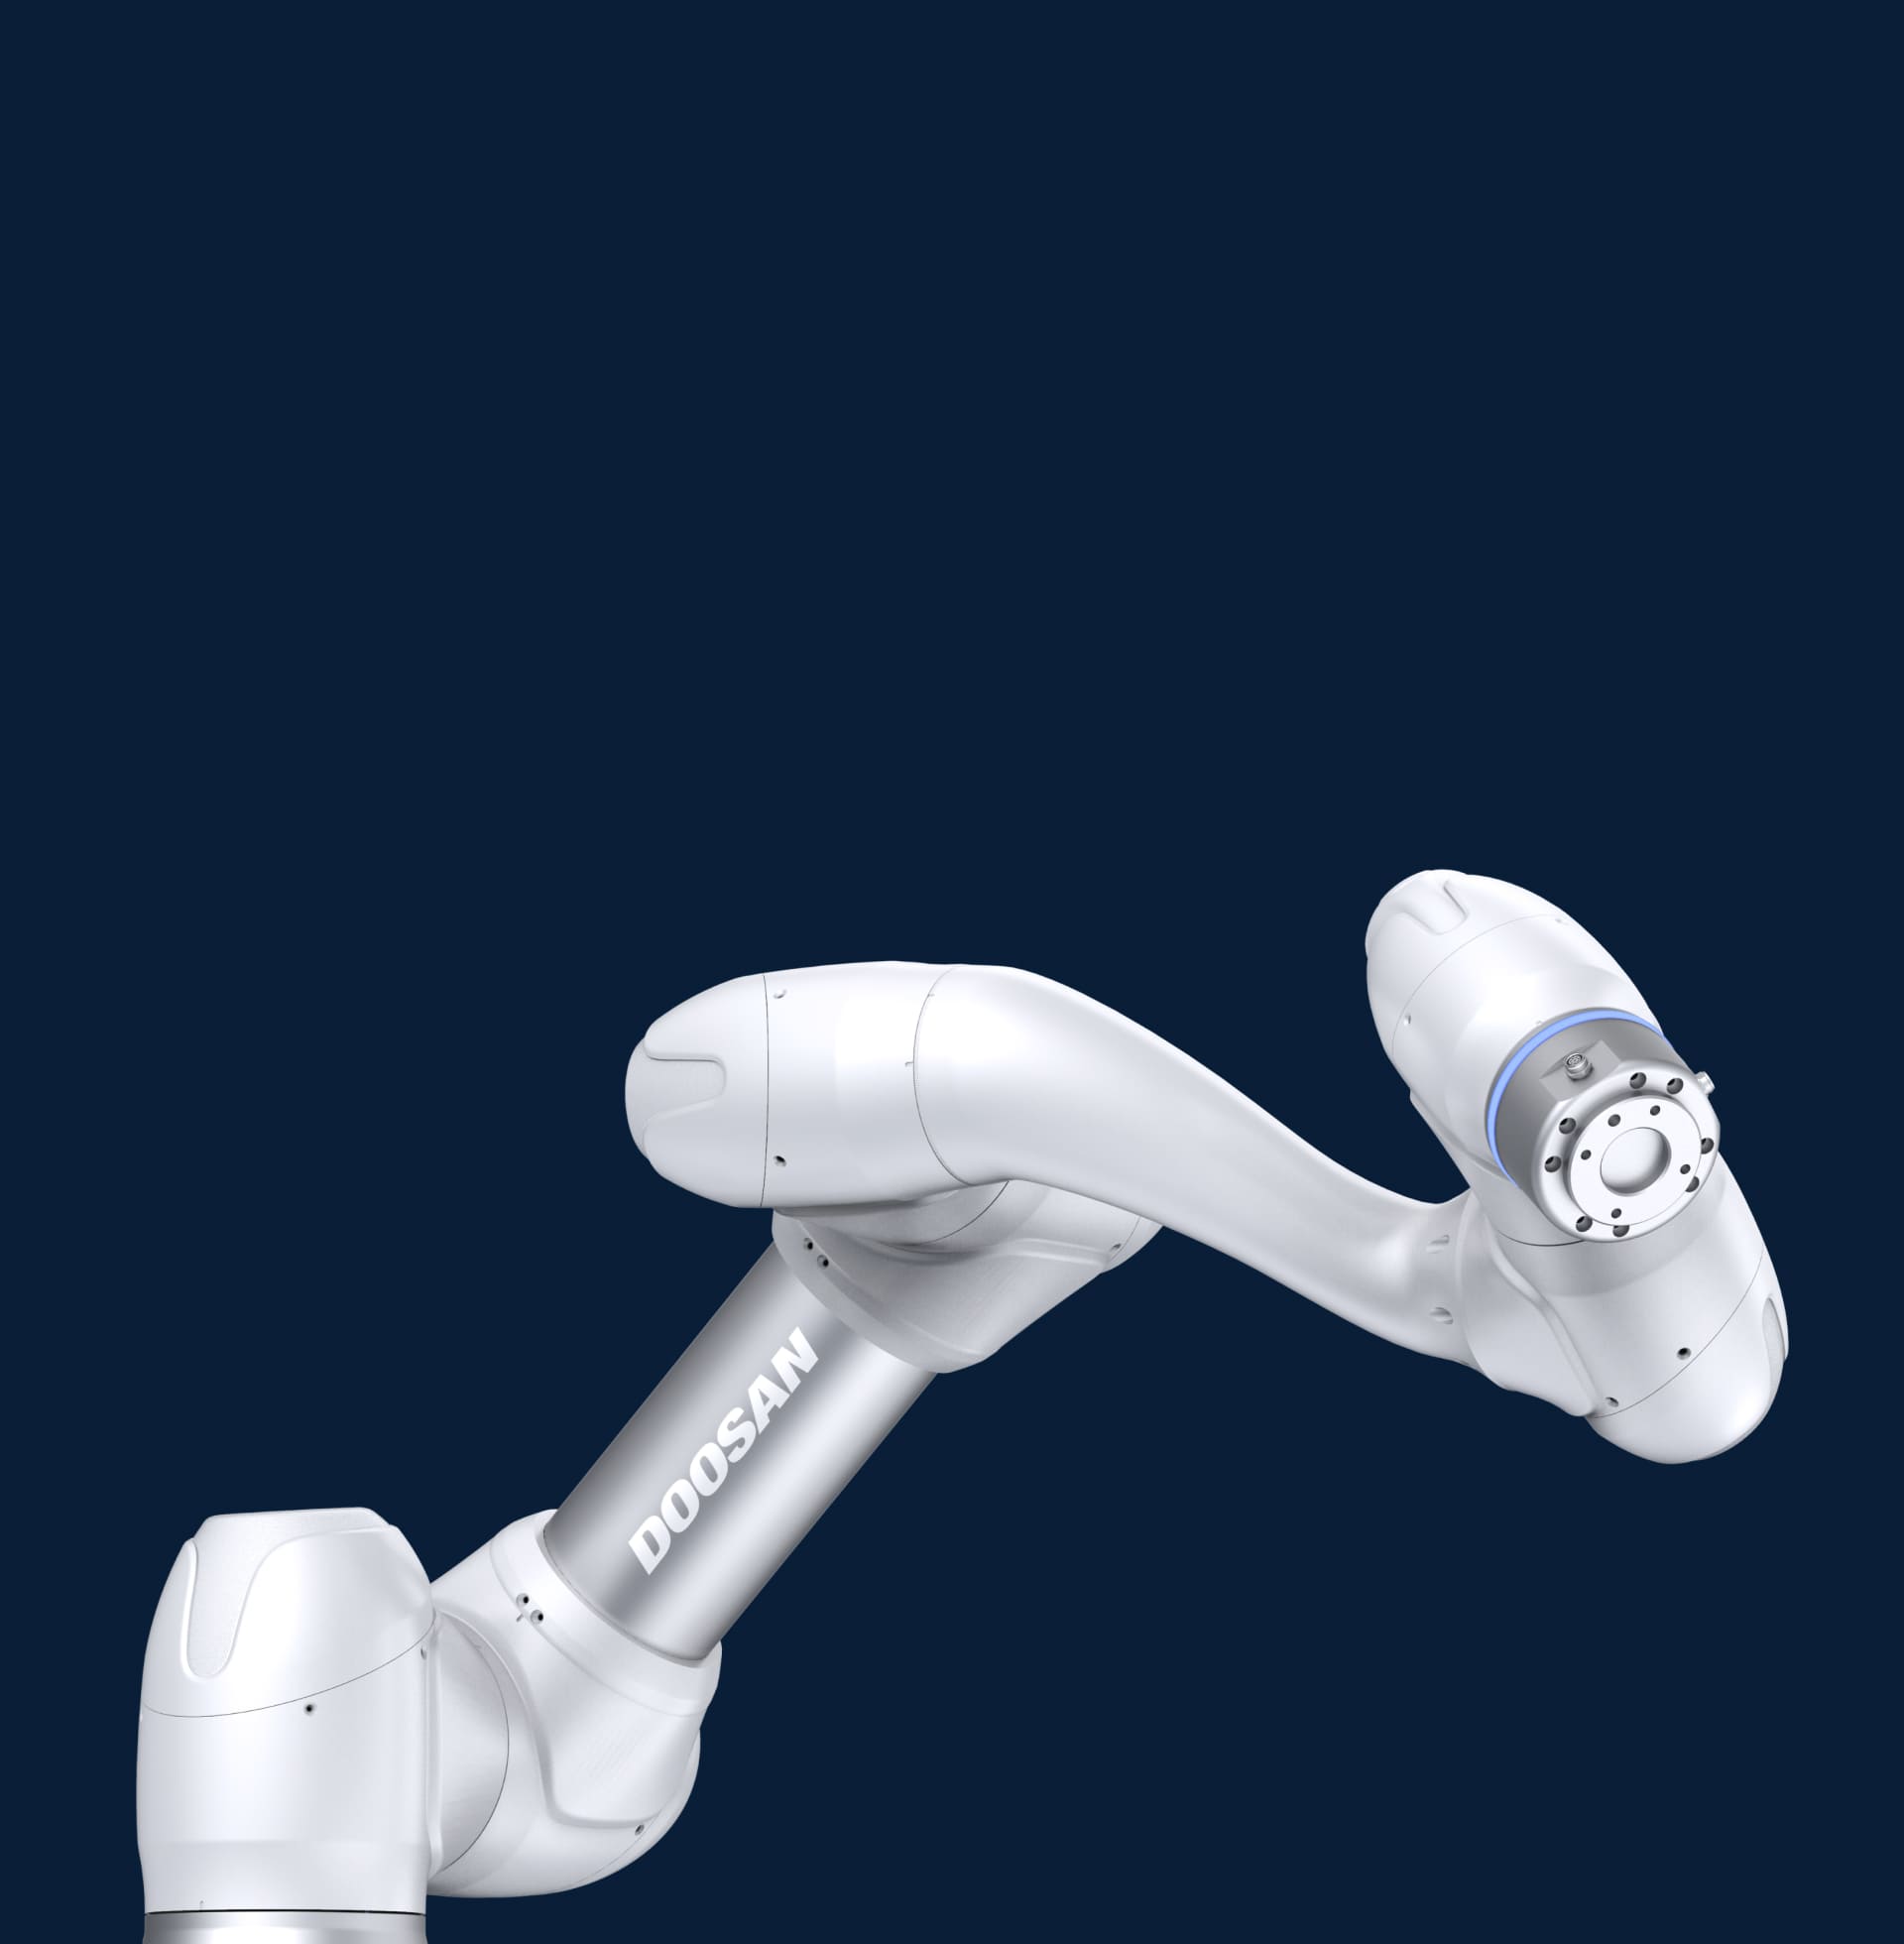
M0609は6kg可搬、リーチ900mmで、各軸にトルクセンサーを備えます。力を見ながら部品を接触させる作業では、位置を教えるだけの工程とは異なる制御を検討できます。ただし、センサーがあれば挿入や研磨がすぐ成功するわけではありません。工具、部品の公差、接触方向、力の上限などを工程に合わせて調整します。韓国語の製品説明
日本語マニュアルv3.7.0 は位置繰り返し精度±0.03mm、本体27kg、IP54を掲載しています。古い資料と精度の記載が異なるため、中古機や既設機を含める場合は、その個体に対応する資料を使います。
制御装置、教示器、直接教示のための操作部などの選択肢があります。力制御を試すなら、導入時のデモで作業成功だけでなく、部品が噛み込んだときの停止、ワークの取り外し、再開まで見ておくと有用です。
メリット
力を使う作業の検証を、選定の中心に置ける各軸のトルクセンサーを備え、接触を伴う作業を検討できます。製品選定では、力制御によって治具の要求や作業手順をどう変えられるかを試せます。
デメリット
力制御の調整と失敗時の処理が必要になるセンサーの搭載だけで工程精度や成功率は決まりません。ハンド、部品のばらつき、制御パラメーターを合わせ、国内で調整・保守を担う窓口を確保する必要があります。
選ぶ目安挿入・接触などで力制御を評価したい場合に。単純搬送なら、その機能に必要な費用と調整工数が見合うか比較します。
6. Standard Bots Core|米国での機械加工支援を調べる候補
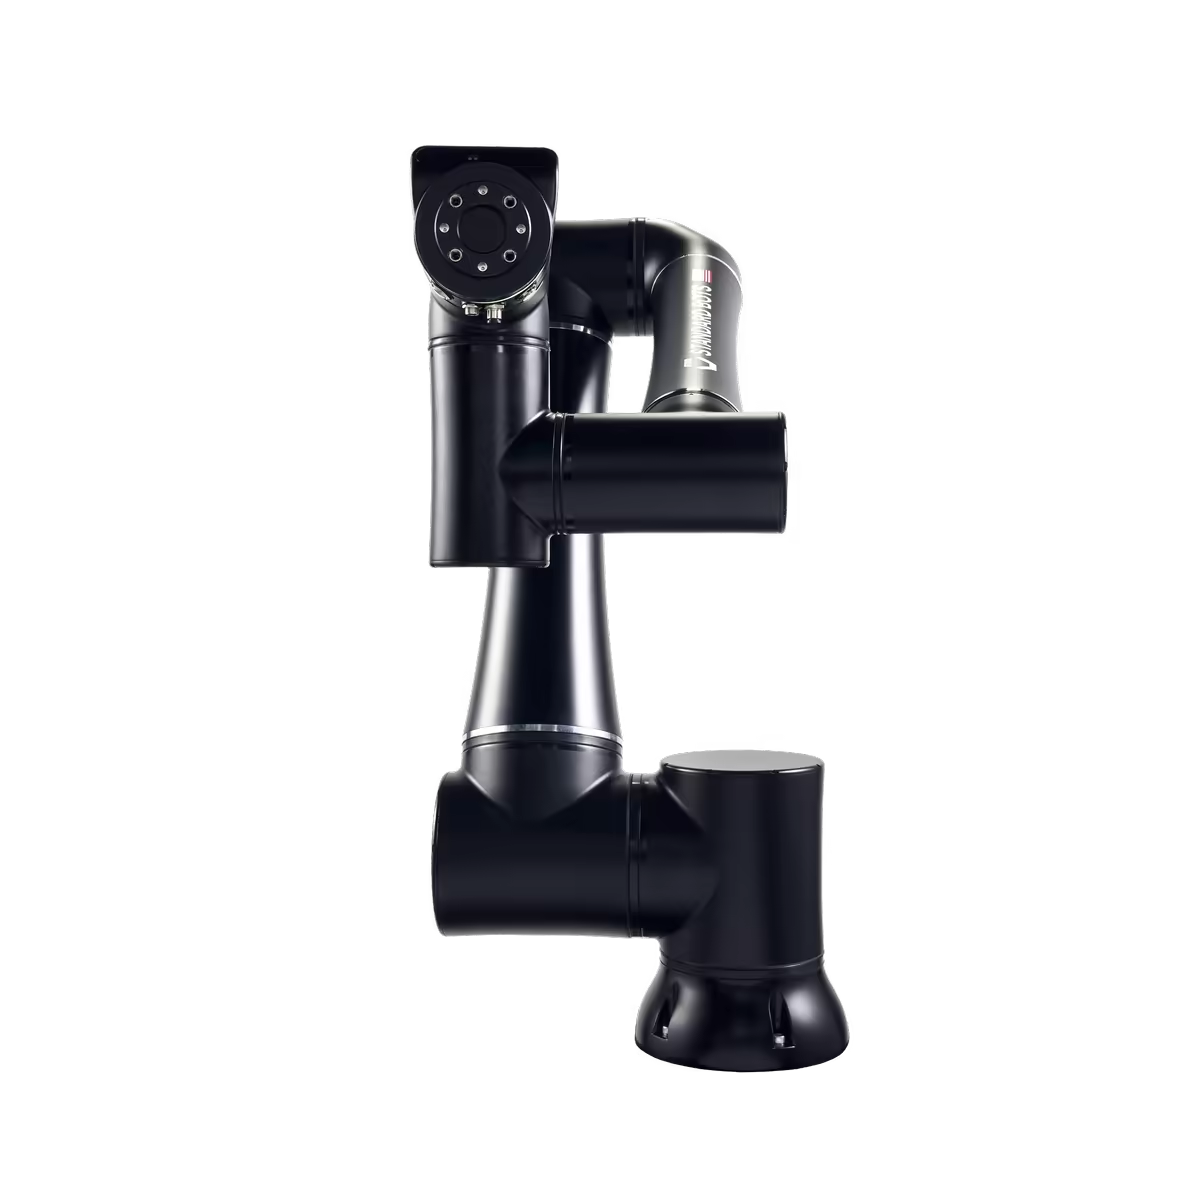
Coreは18kg可搬、リーチ1.3mの米国製品です。Standard Botsはニューヨーク州Glen Coveで設計・組立・出荷を行うと説明しています。米国で設備を導入する場合、機械加工支援と設置・統合サービスをまとめて相談する候補になります。現行製品と提供体制
公表開始価格は39,500米ドル。手首カメラは利用可能なオプションとして案内されており、古いRO1の「カメラ内蔵」という説明を標準構成の保証として流用できません。ハンド、カメラ、架台、現地作業を含む見積もりで比較してください。
プログラムを配備した後のローカル実行は、常時インターネット接続なしでも可能とされています。一方、更新、遠隔支援、接続型アプリではネットワークを使います。AIの実演から、未検証の部品や工程まで自動で処理できると推定せず、採用する機能、提供段階、失敗時の扱いを確認します。
メリット
18kg可搬と、米国での導入サービスを一緒に検討できる開始価格と米国向けの支援体制が公開されており、機械加工支援の構成を相談できます。通常のプログラム実行で常時接続が必要かも、機能ごとに確認できます。
デメリット
日本での保守と、AI・周辺機器の費用は別に確かめたい米国向けの支援時間や無料サポートを、日本国内で同じ条件で受けられるとは限りません。手首カメラ、現地作業、AI機能の契約範囲も、本体開始価格からは決まりません。
選ぶ目安米国の工場で導入・支援をまとめて検討する場合に。日本で採用するなら、供給、適合資料、設置、交換部品、保守の担当を先に確認します。
利用者の称賛・不満は、工程の確認項目に置き換える
公開レビューは、教育用の同ブランド製品、旧世代の機体、販売店の紹介が混在しています。今回確認できた少数の投稿から、6機種の満足度や故障率を順位付けすることはできません。
FANUCの利用者コミュニティでは、2025年6月の設置相談 で、CNCの技術者がロボットを初めて導入し、自作の自動扉と人検知レーザーを含む設備を3週間かけて構築中だと報告しています。返信には、初期のCRXのタブレット操作やプラグインへの不満、配線・治具は別に必要だという指摘があります。型式・ソフト版・契約・投稿者のメーカーとの関係は十分に確認できず、現行CRXの性能評価には使えません。ただ、「教示が簡単」と「設備がすぐ完成する」を分けて確かめる材料にはなります。
比較対象外の旧世代も含む参考として、UR公式フォーラムの2021年の投稿 では、UR10eを2台使うとする投稿者がPolyScopeの操作を始めやすいと評価する一方、ネットワークに接続しない環境でのファイル管理に手間を感じています。これは現在のKUKAや他機種の使い勝手を示すものではありません。デモで動作を作るだけでなく、プログラムの保存、品種切替、バックアップまで試す理由になります。
販売者が掲載する成功事例は、どの工程で使われているかを知る手掛かりです。独立した長期レビューとは分けて読み、未公開の停止時間や失敗率を補って解釈しないようにします。
発注前に、実ワークで受入条件を決める
実機デモには、良品だけでなく寸法や姿勢がばらつく部品も持ち込みます。確認したいのは、1回の成功より、要求する品質・数量・復旧手順を満たせるかです。
受入条件には、対象品種、合格品質、実タクト、検証する稼働時間、把持失敗・供給切れ・通信断への対応を含めます。停止後に誰が何を確認して再開するか、バックアップから復旧できるかも決めておきます。測定する前に「無停止」「何年で回収」といった数字を埋める必要はありません。
安全面では、労働安全衛生規則第150条の4 が、接触により労働者に危険が生じるおそれがある場合の防止措置を定めています。厚生労働省の協働作業に関する資料 は、リスクアセスメントに基づく措置と評価結果の記録を説明しています。鋭い工具、ワークの落下、機械との挟まれも含め、設備全体の危険を扱います。協働型を選んだこと自体が、柵やセンサーを外す根拠にはなりません。
学習やAI研究から始める場合は、制御API、データ収集、実験の再現性が選定の中心になります。小型アームで何を検証するかは、SO-101を使う研究の考え方 や、ロボットを構成するハードウェアの解説 も参考になります。