この記事の内容
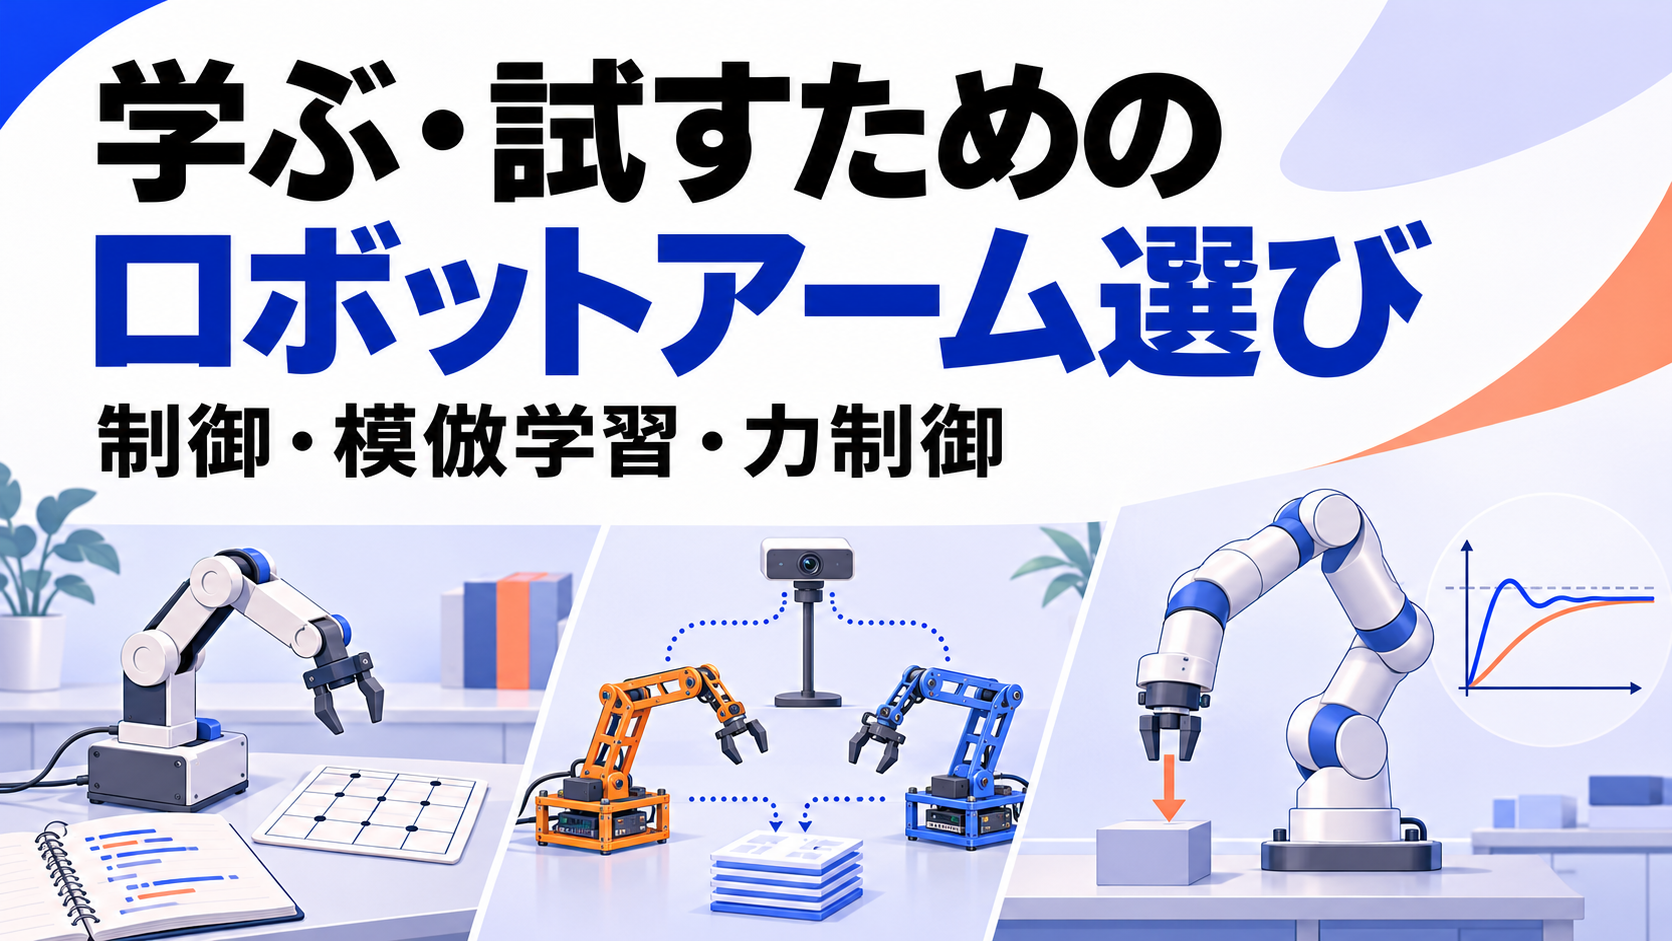
ロボットアームで何を学ぶかが決まると、候補は絞れます。座標とプログラミングならmyCobotやOpenMANIPULATOR-X、動作の模倣学習ならSO-ARM101やWidowX Pro、力を扱う制御研究ならCRANE-X7やFranka Research 3が検討の入口です。
ただし、この3組は同じ性能の価格違いではありません。アームの自由度、取得できる関節情報、制御の速さ、組み立てや校正の負担が違います。「安価な産業用ロボット」として扱うと、授業にも研究にも合わない機種を選びかねません。
中国、韓国、米国、日本、欧州から6機種を調べ、公式資料と価格を2026年11月12日に確認しました。実機を横並びで測定したランキングではありません。エプソンなど、工程を繰り返し運転する機種は、別記事の生産用ロボットアーム6機種比較 で扱います。
最初に決めるのは「何を再現したいか」
| 目的 | 購入前に確かめること | 今回の候補 |
|---|---|---|
| 操作・プログラミングの基礎 | 関節角度と手先座標を指定する教材、セットアップ、授業ごとの初期化、部品交換 | myCobot 280 M5、OpenMANIPULATOR-X |
| 人の操作からAIを学習 | 遠隔操作、カメラと動作の同期記録、校正、学習と評価の例、必要な計算機 | SO-ARM101、WidowX Pro |
| 力・関節の制御を研究 | 電流・トルクの取得と指令、制御周期、モデル、実験時の停止手段 | CRANE-X7、Franka Research 3 |
模倣学習は、人が操作した動きと、そのときの画像などを記録し、同様の動作を学習させる方法です。人が動かす「リーダー」と、追従して作業する「フォロワー」を使う構成では、アーム1台の価格だけでは準備費用を見積もれません。
研究機に高い制御性能があっても、それだけで量産向けになるわけではありません。実験では失敗の原因を調べること自体に価値があります。生産では、失敗を検知して安全に止め、現場の担当者が決めた手順で復旧できることまで求められます。
国・自由度・荷重から6機種を比較する
国はメーカーまたはキット提供会社の本社所在国です。製造国や日本での保守拠点とは区別します。SO-ARM101は公開設計のため、設計元と今回確認した販売元を併記しました。
| 機種・公式ページ | 提供会社/国 | アームの自由度・荷重・寸法 | 選ぶ理由と注意点 |
|---|---|---|---|
| myCobot 280 M5 M5Stack 2023 | Elephant Robotics 中国・深圳 | 6軸/250g 作業半径280mm | ブロック操作とPythonから始める小型機。グリッパーなどは構成別。評価を見る |
| OpenMANIPULATOR-X RM-X52-TNM | ROBOTIS 韓国・ソウル | 4自由度+グリッパー 500g/製品表のLength 380mm | ROSとサーボ制御の教材。6軸機と同じ手先姿勢の自由度はない。評価を見る |
| SO-ARM101 Seeed Proキット | Seeed Studio:中国・深圳 設計元:The Robot Studio(フランス) | 5自由度+グリッパー 販売元の荷重表示500g リーチの統一条件は確認できず | LeRobotで模倣学習を試す公開設計。電源・サーボ・組み立て済みかでキットが異なる。評価を見る |
| WidowX Pro | Trossen Robotics 米国・イリノイ州 | 6自由度+グリッパー 4kg/リーチは公式間で700・790mmの差 | 荷重を広げた学習・研究候補。予約販売、暫定仕様のため注文型番で再確認。評価を見る |
| CRANE-X7 | アールティ 日本・東京 | 7軸+2指ハンド 約0.5kg/有効作業半径約500mm | 日本語教材と電流を使った制御実験。高荷重の搬送向けではない。評価を見る |
| Franka Research 3 | Franka Robotics ドイツ・ミュンヘン | 7軸/3kg リーチ855mm | 7関節のトルクセンサーと1kHzの制御環境。PCと実験設備の要件が重い。評価を見る |
可搬重量は、使うハンドや取り付け部品、姿勢・重心の条件と合わせて評価します。また、関節数が多いほど入門に適するとは限りません。4自由度の教材で運動学を理解してから、6・7軸で姿勢や冗長性を学ぶ授業構成も考えられます。冗長性とは、同じ手先の位置・姿勢に対して、肘などの姿勢を変えられる余地です。
評価軸は、精度だけでなく「操作できる範囲」まで
| 評価軸 | 確認する内容 | 見落とした場合の支障 |
|---|---|---|
| 教材と復旧 | 初回起動、配線、サンプル、初期姿勢、エラーから戻す手順、交換部品 | 授業や実験の時間を環境復旧に使ってしまう |
| 作業空間と手先姿勢 | アームとグリッパーの自由度、関節範囲、工具込み荷重、固定台 | 対象に届いても、必要な向きでつかめない |
| 精度と校正 | 測定条件、関節原点、工具・カメラ座標、取り付け直した後の再現性 | 位置ずれを学習モデルの失敗と取り違える |
| 指令と観測 | 位置・速度・電流・トルクのどれを指令でき、何を読み出せるか | 動かせても、研究したい制御方式を実装できない |
| ソフトの版と制御周期 | OS、ROSの版、ドライバー、ファームウェア、遅延、ネットワーク | 対応SDKがあっても、選んだ組み合わせで動かない |
| データと計算機 | カメラ数、画像と関節の時刻、保存形式、学習GPU、評価の再現条件 | データは集まっても、学習や比較に使えない |
| 安全と保守 | 固定、可動範囲への立ち入り、停止手段、ケーブル保護、摩耗・破損時の交換 | 予期しない動作や故障で実験を継続できない |
精度の数字も名称をそろえて読みます。myCobotの公式仕様には「Positioning Accuracy ±0.5mm」、Franka Research 3には「Repeatability <±0.1mm」とあります。前者を後者と同じ試験条件だと決めつけ、比率で順位付けすることはできません。myCobotの表記 ・Frankaの仕様
力制御でも、モーター電流からトルクを見積もる方法と、関節のトルクセンサーで測る方法は異なります。電流には摩擦や減速機の影響も含まれます。「電流制御対応」を「手先の力が直接測れる」と読み替えず、どの値を観測して実験するかを決めます。
本体価格・初期費用・月額費用を比較する
価格は確認できた販売地域・通貨のまま載せました。日本向けの税込見積もりと、海外ストアの表示額は同じ条件ではありません。送料、税、輸入時の費用、保守窓口をそろえて発注額を確かめます。
| 機種・価格の根拠 | 本体/キットの掲載額 | 初期費用で別に確認 | サブスク・継続費用 |
|---|---|---|---|
| myCobot 280 M5 | M5Stack 2023単体:105,900円 公式海外ストアの円表示。送料・適用税・関税は別 | PC、必要なグリッパー、固定部品、カメラ。セット商品との同梱差 | 基本制御の必須月額料金は確認できず。教材・サポート契約、交換部品は別確認 |
| OpenMANIPULATOR-X | 164,450円・税抜 消費税10%で180,895円 組み立てキット | PCまたはOpenCR、U2D2など選んだ制御系、電源、必要な給電部品、固定台 | 公開ソフトの構成。必須月額料金は確認できず。部品・教育・支援の費用を分ける |
| SO-ARM101 Pro | 公式本文の比較表:サーボキット189米ドル/未組立バンドル295米ドル/組立済みPro Kit 299米ドル 注文画面の確定価格ではない | 3Dプリント部品・USBカメラの有無、PC、学習GPU、固定具。税・送料も確認 | LeRobotの公開ソフトと、任意のクラウドGPU・保存先の料金を分ける |
| WidowX Pro | Follower・No Camera:3,495米ドル 予約販売。税・送料・納期は注文条件を確認 | PC、カメラ、必要ならリーダー、固定台、学習用計算機。カメラ付価格は資料間に差 | オープンソースSDKの案内あり。保守、ソフト追加機能、クラウド費は個別確認 |
| CRANE-X7 | 990,000円・税込 本体、ベースプレート、ACアダプター、クランプ1個を含む | PC、研究用センサーや追加ハンド、カメラ、教材・講習。受注生産の納期 | 公開ROSソフト・C++ライブラリあり。必須月額料金は確認できず。修理・講習は別確認 |
| Franka Research 3 | メーカーは構成別見積もり 共通の公開販売額は確認できず | 制御装置・ハンド・設置部材の範囲、リアルタイム制御用PC、ネットワーク、実験設備 | 公開APIと、保守・商用ソフトの契約を区別。MATLAB等の利用権は別に確認 |
SO-ARM101の3価格は、同じ公式ページの比較表から採りました。掲載額が近くても部品構成は同じではありません。サーボキットには自分でプリントする前提の構成があり、USBカメラの有無も違います。発注時は選択中のSKUと明細を確認してください。WidowX Proも、紹介ページとストアでカメラ追加額が一致していないため、カメラなしの構成に絞って金額を記載しました。
実験1セットの予算は、ここまで含める
| 費用 | 数えるもの | 比較の仕方 |
|---|---|---|
| アームと操作系 | 本体、グリッパー、制御器、電源、ケーブル、リーダー | 1台なのか、リーダー+フォロワーの一式なのかを統一 |
| 実験台と認識 | 固定台、クランプ、カメラ、照明、作業物、停止手段 | 全グループ共用か、各実験台に必要かを決める |
| 計算と保存 | 制御PC、学習GPU、保存容量、必要なソフト利用権 | 手元の設備を使える範囲と、クラウドの時間課金を分ける |
| 準備と運用 | 組み立て、校正、授業準備、データ収集、修理、消耗品 | 購入時だけの作業と、授業・実験のたびに発生する作業を分ける |
たとえばOpenMANIPULATOR-Xのキットを2組買う場合、本体キットだけで税込361,790円です。ここに選んだ制御系・電源・固定台を2組分加え、PCは共用できるかを判断します。この計算はキット価格の2倍であり、授業を始められる一式の見積もりではありません。
基本ソフト・ROS・AI学習環境の公式リンク
SDKは、外部のプログラムからロボットを操作するためのライブラリやサンプルです。ROSは、ロボットの制御・認識・動作計画などを組み合わせるためのソフトウェア基盤です。対応表では名前だけでなく、現在使う版とセットアップ手順まで確認します。
| 機種 | 基本ソフト・公式入手先 | 研究で使う機能 | 環境・別料金の確認 |
|---|---|---|---|
| myCobot 280 M5 | 公式マニュアル myBlockly、Python API、myStudio | 関節角・座標・入出力の操作、ROS 1/2とRVizで状態を表示 | 一般APIのOS対応と、ROSの対応OS・版は別確認。画像認識キットは本体単体に含めない |
| OpenMANIPULATOR-X | 公式導入ガイド ROS 2、MoveIt、Gazebo | 動作計画、シミュレーション、DYNAMIXELを使う教材 | Jazzy/Humble等の手順とブランチを合わせる。旧ROS・Arduino手順との混用を避ける |
| SO-ARM101 | LeRobot公式ガイド・Seeed導入手順 | 校正、遠隔操作、画像と動作の記録、学習、実機評価 | キットのサーボ・電源・設定を一致させる。クラウド学習やデータ保存は任意の別費用 |
| WidowX Pro | Trossen Arm公式ドキュメント C++・Python | LeRobot、OpenPI、ROS 2の連携チュートリアル | 予約中のProに対応する版・機能を確認。旧WidowX AI向け資料の仕様を流用しない |
| CRANE-X7 | 公式ROSパッケージ・C++制御ライブラリ | ROS 2、MoveIt 2、Gazebo、重力補償・電流指令の例 | Humble/Jazzyの対応を照合。書籍・講習・追加センサーは公開コードと別 |
| Franka Research 3 | 公式開発ページ libfranka、pylibfranka、ROS 2 | FCIによる制御、関節トルク情報、MoveIt 2、Franka Toolbox for MATLAB | 現行Toolboxは公開ライセンス。旧版のライセンス条件やMATLAB自体の利用権とは分ける |
myCobot 280 M5|座標とプログラムを小さな机で学ぶ
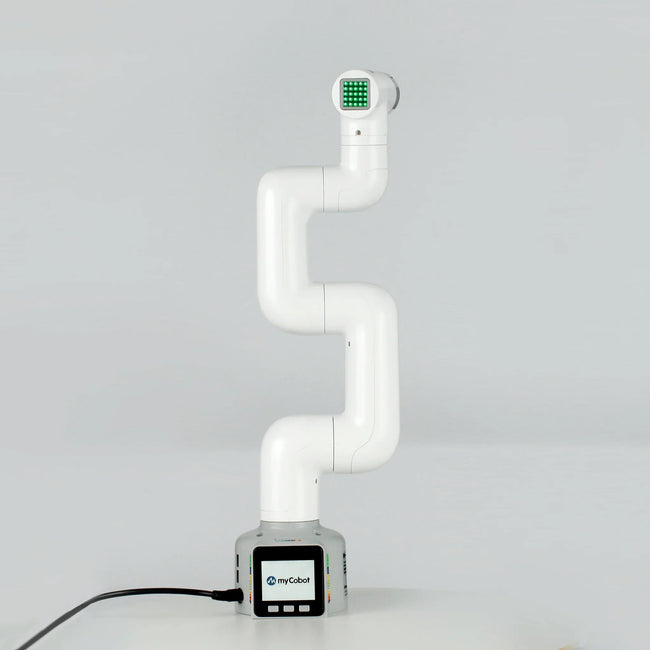
関節角度を指定するとどこが動くか、手先の座標を変えると関節がどう連動するか。こうした基礎を卓上で試す候補です。ブロックをつなぐmyBlocklyからPythonへ進めるため、コードを書く前に動作の順序を考える授業にも使えます。
250gの荷重と280mmの作業半径は、小さな対象物を使う実験向けです。ハンドやカメラを先端に付けるなら、その重量と配線も含めて構成を見直します。店舗展示や教育向けという紹介を、長時間の生産運転が検証済みという意味には取りません。
メリット
ブロック操作からコードへ進みやすい小型の6軸機で、関節・座標・入出力の関係を学べます。メーカーの同じ資料からmyBlockly、Python、ROSの入口を探せます。
デメリット
小さい荷重と、周辺キットの追加費に注意本体価格だけでは把持や画像認識の構成が決まりません。大きな工具や実ワークを使う実験は、荷重・作業空間の制約を先に確認する必要があります。
選ぶ目安初めてアームの動きをプログラムする個人・授業向け。研究テーマが力制御なら、必要な指令・観測がAPIで可能かを先に照合します。
OpenMANIPULATOR-X|ROSと機構の基礎を組み立てから学ぶ
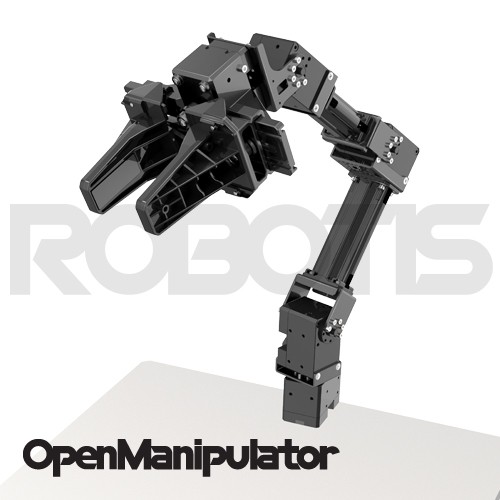
組み立てキットと公開ソフトを使い、サーボ、リンク機構、動作計画を順に理解する用途に合います。ROBOTISの概要資料 には、PC+U2D2やOpenCRを用いる構成が示されています。手持ちのPCを使えるかだけでなく、どの制御系と電源をそろえるかが最初の判断です。
「5自由度」のうち1つはグリッパーの開閉です。手先の位置と姿勢を自由に変える6軸アームとは条件が違います。対象物を決まった方向からつかむ課題には使いやすくても、複雑な姿勢で差し込む実験は可動域を先に確かめます。
メリット
構造とROSの動作を結び付けて学べる組み立てとサーボ制御を教材にしながら、MoveItやGazeboへ進めます。日本公式ストアとメーカーの導入資料を照合して構成を選べます。
デメリット
完成済みの一式ではなく、自由度も限られる電源・制御系・固定台の準備が必要です。アームは4自由度なので、6軸機と同じ手先姿勢を前提にした教材や実験はそのまま移せません。
選ぶ目安ROS、運動学、サーボ制御を教える授業向け。授業開始前に指導者が組み立て・校正・復旧を一巡しておくと、必要な予備部品も判断できます。
SO-ARM101|低い購入費で模倣学習の一巡を試す
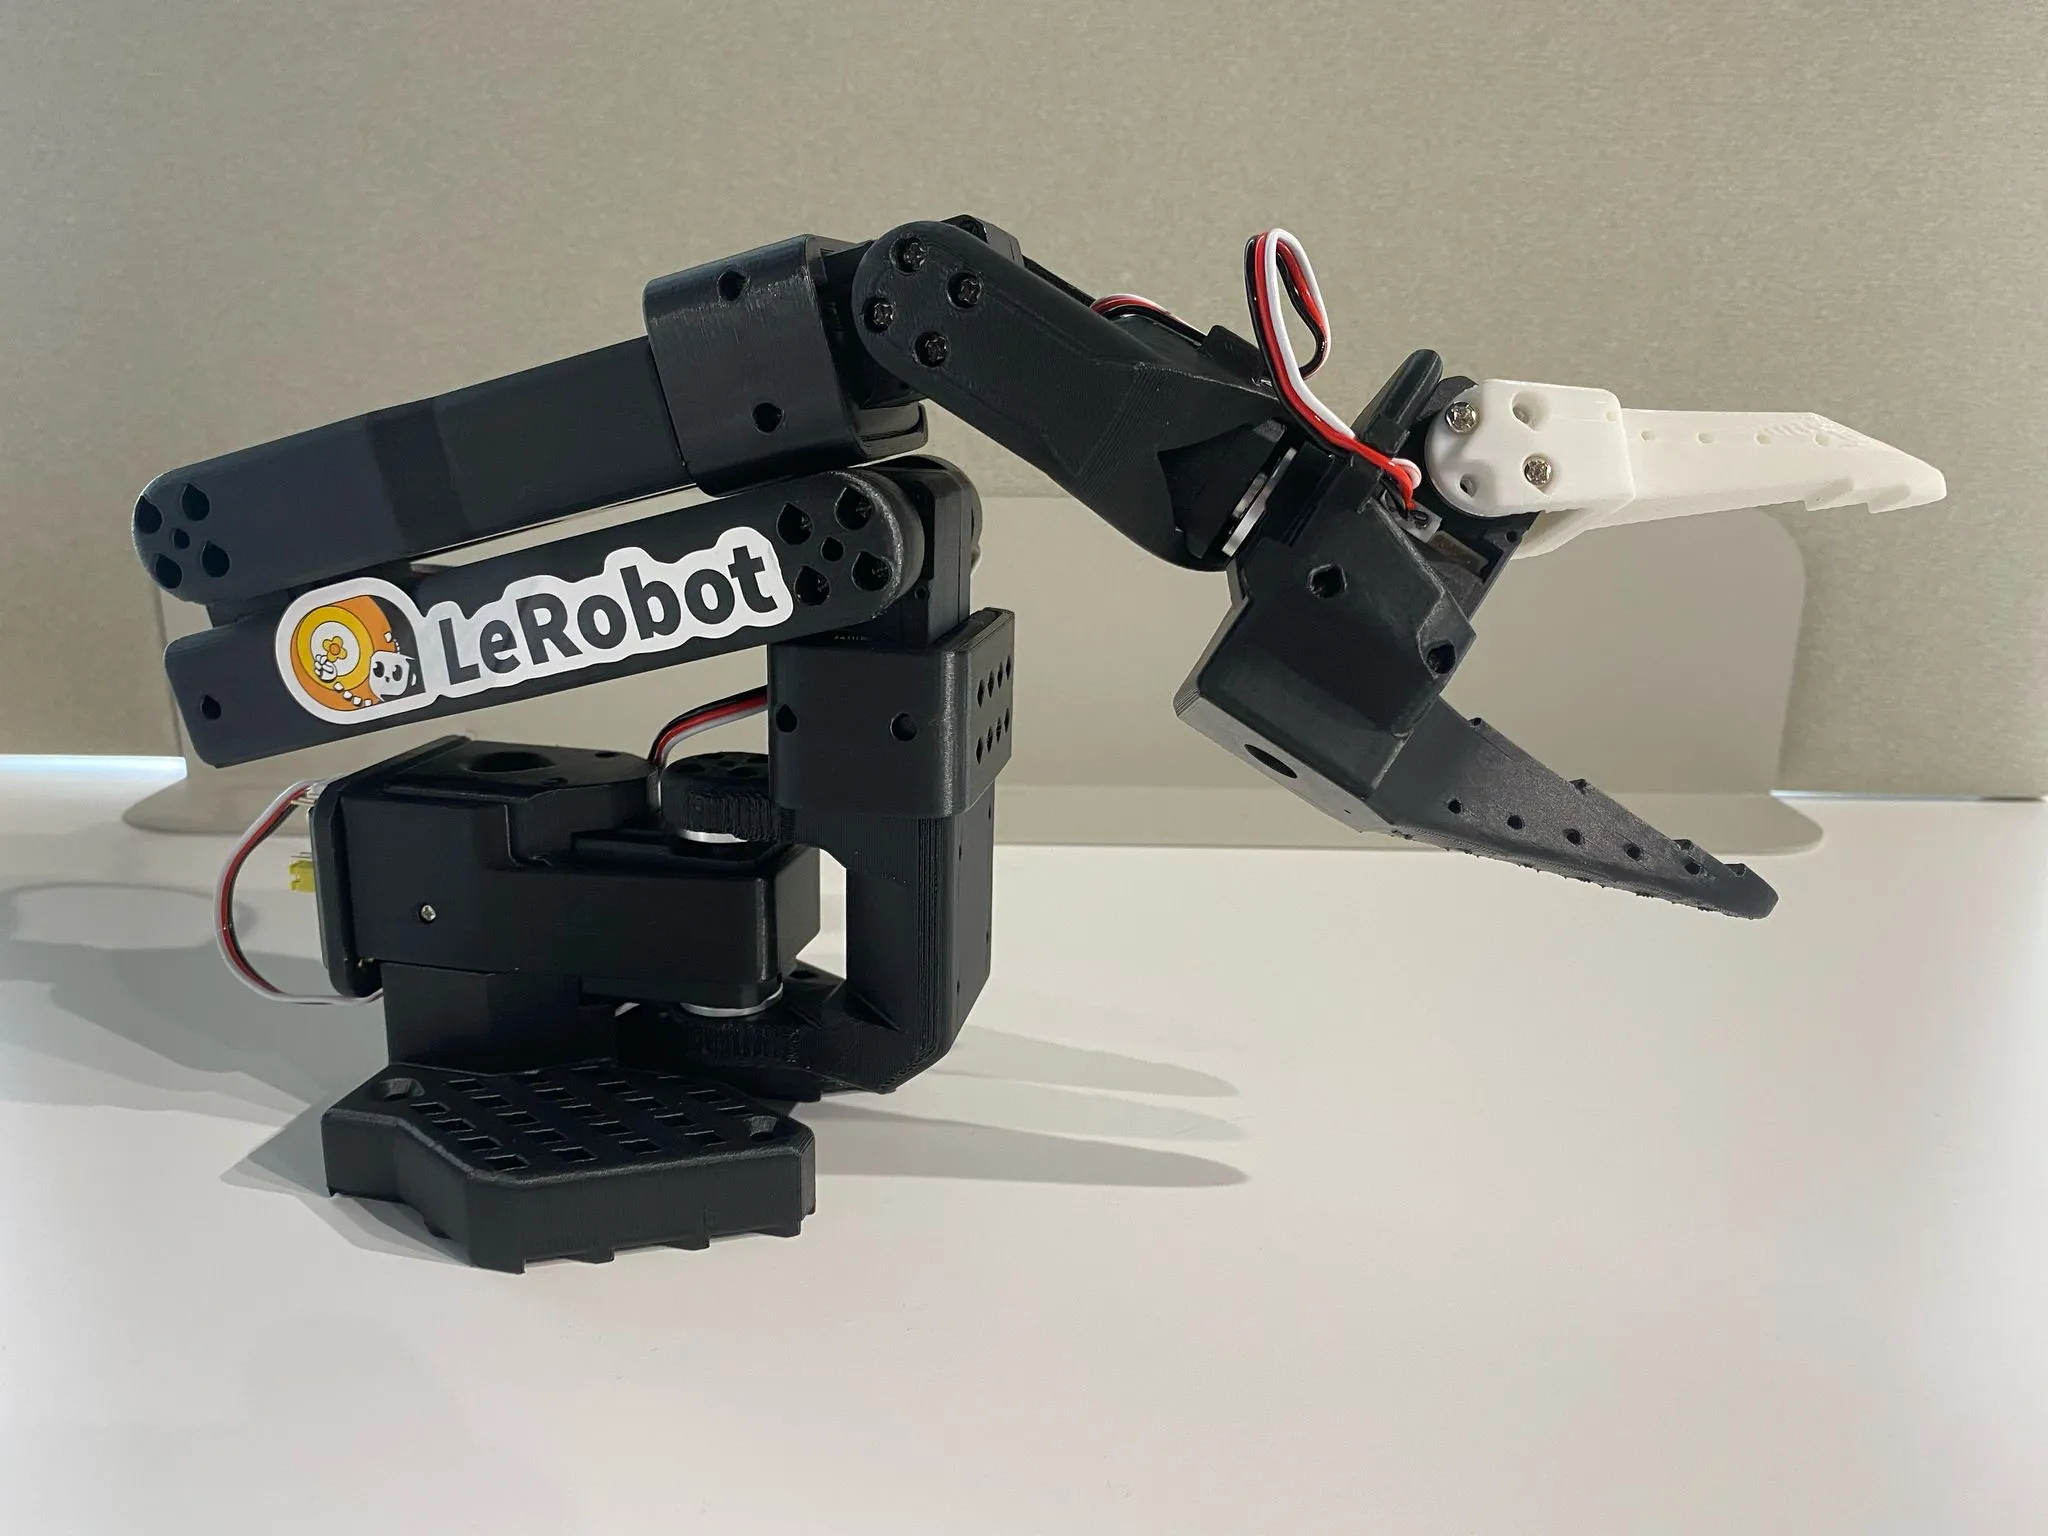
SO-ARM101は、完成された自律作業を買う製品というより、操作データを集めて学習を試すための公開設計です。Seeedの手順では、組み立て、サーボ設定、校正、遠隔操作、カメラ設定、データ記録、学習、評価までを扱っています。
費用を抑えやすい一方で、実験の成否にセットアップが強く関わります。同じ「SO-101」でも、サーボの電圧・減速比、リーダーとフォロワー、プリント部品の有無が異なります。名称だけで部品を混ぜず、購入したキットの説明とLeRobot側の設定を合わせます。
メリット
データ収集から実機評価までを経験できる公開設計とLeRobotの手順をたどり、人の操作を記録する構成を比較的低い購入費で組めます。部品や設定を変更することも学習内容にできます。
デメリット
安いキットほど、組み立てと調整を自分で負うカメラ、校正、固定、サーボ設定の不一致で動作が変わります。PCや学習計算の費用も必要で、購入額だけを授業・研究の総費用とは扱えません。
選ぶ目安Pythonや機器設定を調べながら、模倣学習を試したい人向け。授業で使う場合は、組み立てを授業に含めるか、教員が準備するかでキットを選びます。
WidowX Pro|荷重を広げたい研究で、出荷仕様を確認する
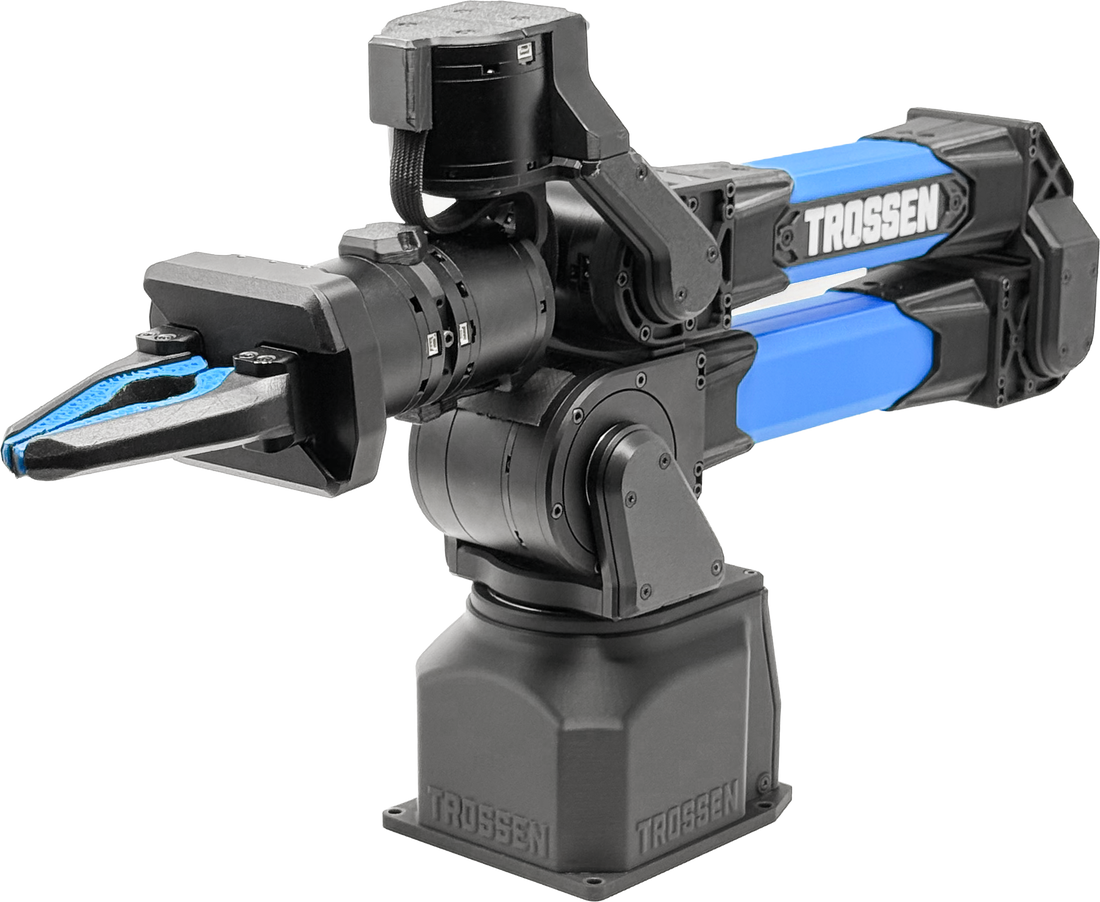
小型のプリント部品製アームから、より重い対象物を扱う研究へ進むときの候補です。メーカーはProを4kg可搬と案内し、共通ドキュメントにはC++・Pythonと学習フレームワークのチュートリアルがあります。
ただし、確認時点のストアは予約販売です。紹介ページ のリーチ700mmに対して、仕様ドキュメント ではCore/Proの欄に0.790mとあり、暫定仕様との注記もあります。届く範囲が実験台の設計を左右するため、発注する型番の図面と確定値を取得してから設置を決めます。
メリット
小型入門機より重い対象物を扱う候補になる4kg可搬の案内とC++・Pythonの開発環境があり、模倣学習の対象物や実験構成を広げる候補です。公式ストアではカメラなし構成の価格を確認できます。
デメリット
予約販売と暫定仕様が、調達日程に影響するリーチなどの公式記載に差があり、旧モデルのレビューも流用できません。納期、同梱品、使用するソフト版を確定しないまま、授業や研究開始日を組むのは避けたい構成です。
選ぶ目安荷重と開発APIを重視し、調達条件を確認できる研究チーム向け。今期の授業に確実に間に合わせたい場合は、納期確約と代替機も比較します。
CRANE-X7|日本語の資料で、重力補償と電流制御へ進む
CRANE-X7は、7軸の姿勢とDYNAMIXELサーボの制御を扱う教育・研究機です。標準の2指ハンド、ベースプレートなどを含む国内価格が公開され、メーカーの日本語資料とROSパッケージをたどれます。

公式動画では、机に固定したCRANE-X7の先端を手で動かす場面を確認できます。対応する技術記事 は、重力を打ち消す電流と、目標角度との差に比例する補正を加えるP制御を説明しています。映像はその制御実験の様子で、AIによる自律作業や量産工程の検証ではありません。
可搬重量は約0.5kgです。7軸であることより、取り組みたい制御のサンプルと観測値がそろう点を評価すると、選ぶ理由が明確になります。サーボの電流を使う実験と、Frankaの関節トルクセンサーを使う実験は区別します。
メリット
実機と日本語の制御教材を結び付けやすいROSに加え、C++で重力補償や電流指令を扱う資料があります。国内価格と同梱品が示されており、研究室の予算を組む際の確認点を絞れます。
デメリット
約0.5kgの荷重と、受注生産の条件がある重い工具を持たせる実験には制約があります。公式案内は受注生産なので納期確認が必要です。電流から扱う力の情報を、専用トルクセンサーの測定値とは同一視できません。
選ぶ目安運動学から動力学・制御へ進む学生や研究室向け。公開コード、書籍、講習のどこまでを使うか決めて、準備費用を見積もります。
Franka Research 3|関節トルクと速い制御周期を研究に使う
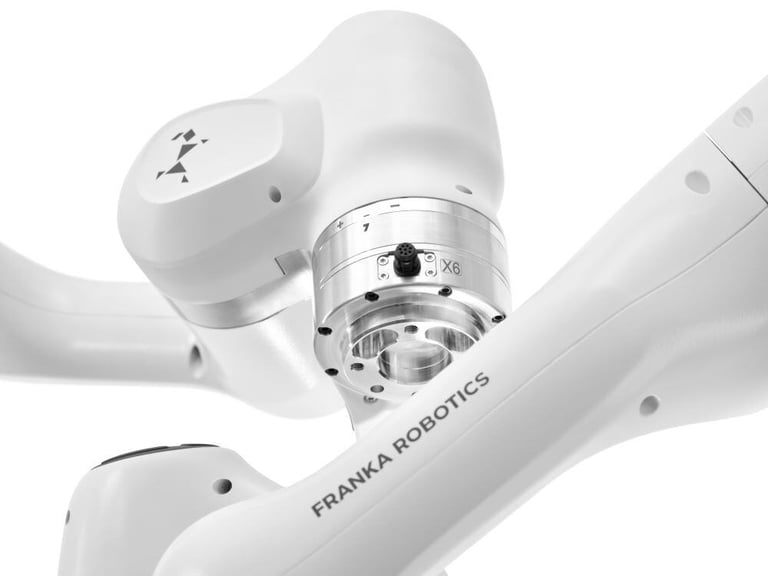
Franka Research 3は、7関節のトルクセンサーと、1秒間に1,000回の制御周期を扱うFCIを持つ研究向けアームです。接触を含む操作や制御方式そのものを研究したい場合に、観測値と制御窓口の違いが選定理由になります。
この制御環境には準備が必要です。FCIの要件 では、リアルタイム処理用のPREEMPT_RTを備えるLinuxと、遅延を抑えたネットワーク構成を指定しています。一般的なPythonの操作例が動くことと、1kHzの制御ループを安定させることは、同じ準備作業ではありません。
公開ソフトの範囲も確認します。現行のFranka Toolbox for MATLABは公開ライセンスですが、旧版にはライセンスキーを使うものがあります。MATLAB自体や必要な追加ソフトの費用を、Frankaのライブラリが公開されていることと混同しないでください。
メリット
力を観測しながら制御方式を検証できる7関節のトルク情報とFCIを使い、位置を指定するだけでは足りない研究へ進めます。C++、Python、ROS 2など公式の開発入口があります。
デメリット
研究設備と実装の負担が大きい構成別見積もりに加え、制御PC、ネットワーク、設置、安全な実験運用を準備します。単純なプログラミング入門だけなら、使わない機能と準備作業が増えます。
選ぶ目安力制御・接触操作・動力学を扱い、リアルタイム制御を保守できる研究チーム向け。必要なハンドと制御ソフトを明示して見積もりを取ります。
公開レビューから分かる利点と、調整の負担
今回の6機種について、同じ世代・構成の独立した使用レビューを一律には確認できませんでした。メーカーの実演は機能を知る材料になりますが、授業での故障率や長期使用の評価とは分けて読みます。特に予約販売のWidowX Proへ、旧WidowXの評判を引き継ぐことはできません。
公開設計の調整負担が分かる例は、The Robot StudioのSO-100の振動に関する投稿 です。2024年11月29日の投稿者は、当初、台座や肩の緩みを疑いました。その後12月3日に、原因の見立てをモーター設定へ修正し、起動時の力とPゲインの調整で振動がほぼ解消したと報告しています。Pゲインは、目標との差に対してどれだけ補正を加えるかを決める係数です。
この報告の良い点は、設定を変更して問題を切り分けられたことです。一方、動かすまでに原因調査と調整が必要だったことは、完成品のようにすぐ授業へ持ち込みたい人には負担です。対象は旧SO-100・7.4V構成であり、現行SO-ARM101 Proの不具合や発生率を示す証拠ではありません。購入候補のレビューでは、型番、サーボ、電源、ソフト版、最後の解決報告まで確認すると取り違えを減らせます。
AI実験では、成功動画より再現条件を残す
模倣学習を始めるなら、まず固定した対象物を移すなど、成功・失敗を数えられる課題を選びます。アームとカメラの位置を固定し、校正と照明をそろえてから操作データを集めます。Seeedの実機手順 やNVIDIAのSO-101校正ガイド も、ハードウェアと校正を整える段階を分けて説明しています。
学習に使った配置だけで成功しても、別の配置へ一般化したとは言えません。評価用に残した配置で、試行数、成功数、失敗した条件、人が介入した回数を記録します。拾い直しや置き直しを人が担ったなら、その作業も記録に含めます。
たとえば、20回中18回つかめた実験と、20回のうち成功した1回だけを見せる映像では判断できる内容が違います。これは評価方法の例で、掲載機種の実測値ではありません。制御の研究なら、同じ課題で追従誤差や応答、通信遅延を比較するなど、仮説に合う指標を先に決めます。
生産へ進むなら、アームではなく工程を検証する
学習・研究の段階では、触れる制御範囲と再現できる実験が選定の中心です。実際の工程へ移るときは、ワークのばらつき、工具の摩耗、連続運転、異常検知・復旧、設備との信号連携、保守を加えて検証します。小型機でも挟まれや落下の危険はあり、実験段階から固定と停止手段を準備します。
授業なら教材と復旧、模倣学習ならデータ収集一式、力制御なら観測値と制御周期。その条件を満たす構成に費用をかけると、使わない性能のために予算を増やさずに済みます。量産工程の候補選びへ進む場合は、エプソン・FANUCなどの生産用アーム比較 で、設備と総費用の評価に切り替えてください。