この記事の内容
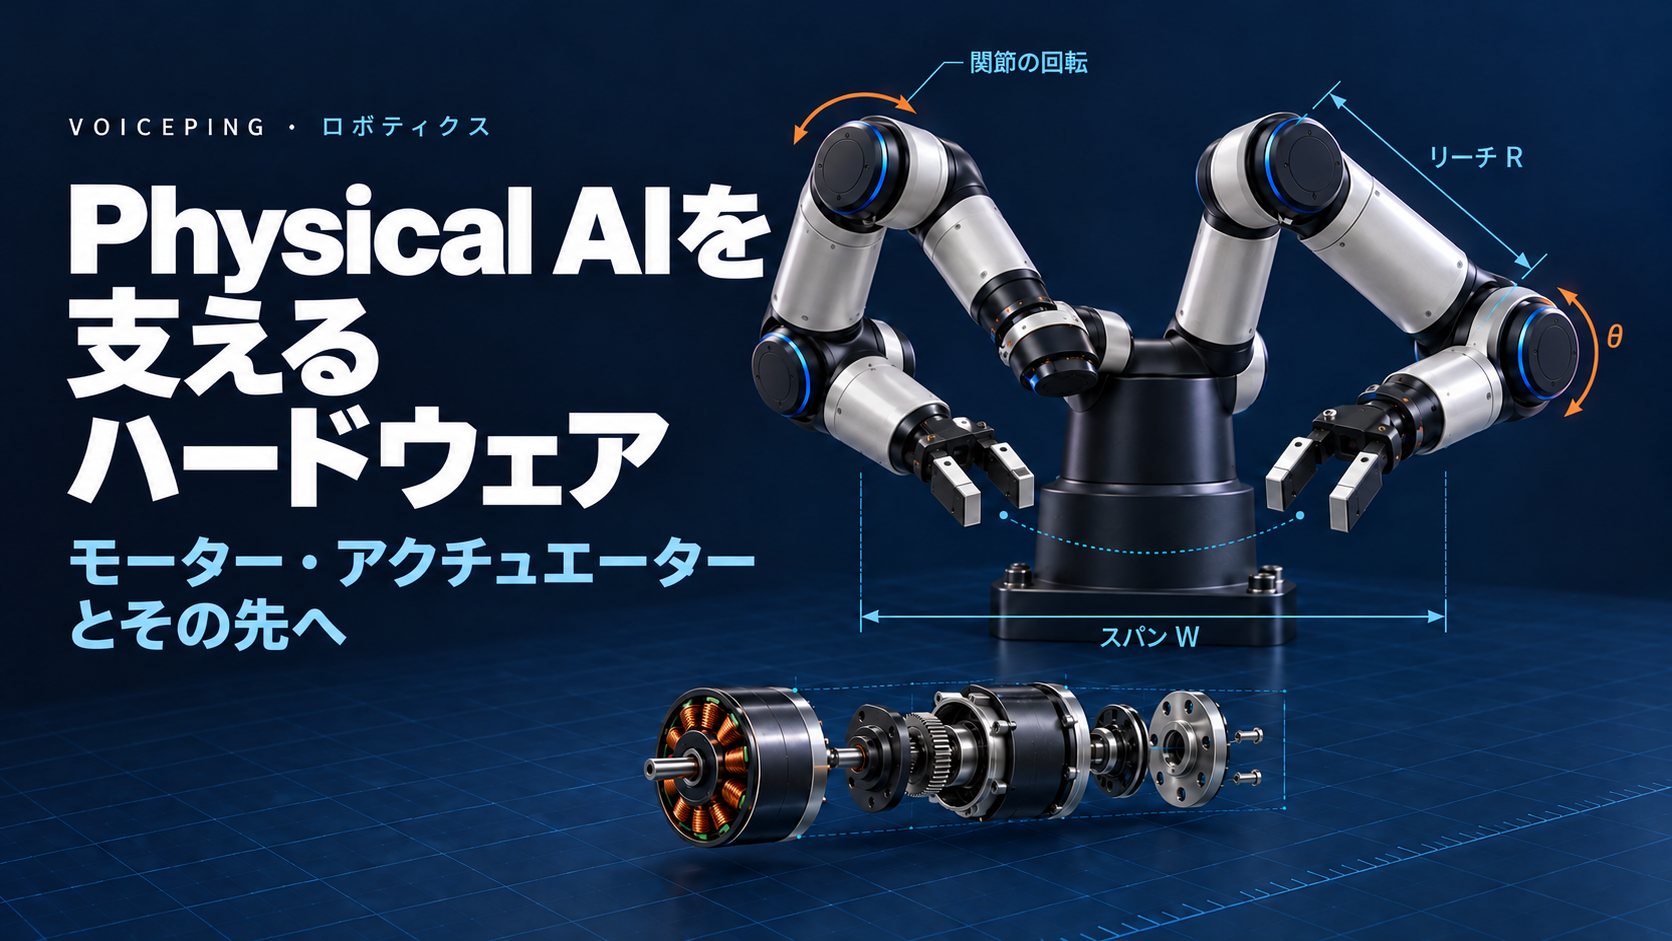
Physical AIのハードウェアは、知覚を、手を伸ばす、運ぶ、接触する、復旧するという動作につなぎます。この記事では、私たちのFORTEアーム開発を通して、各部の選択がどう結び付くかをたどります。
製品の参照情報は2026年10月16日に確認しました。図は概念を示すもので、実際の運転限界は選定したメーカーの仕様によります。
1. 機械の基礎
私たちはFORTEのオープン設計 を選び、実際のモーター、取付部、プーリーに合わせて形状を調整しました。プリンターへのアクセスをシミュレーションし、ツールの進入、クリアランス、構造の収まりを一緒に検討しました。
ロボットの形態・作業空間・自由度
部品に届くだけでは作業は完了しません。ツールを適切な方向に向ける必要もあります。この位置と向きを合わせたものがポーズ(位置姿勢)です。
ツールの位置姿勢は2つの要素で決まる
位置
位置を表す3軸:x・y・z。
向き
3軸まわりの回転で向きが決まる。
自由度(DOF)はアームが独立して動かせる関節運動の数です。

5軸・6軸・7軸で何が変わるか

SO-101
学習・研究用アーム
位置と向きの選択には相互の制約があり、5軸では完全な位置姿勢のすべてを独立に制御できません。ツールの向きに制限があっても成立する作業に適しています。


Franka Research 3
Franka Roboticsの研究用アーム
7軸目があると腕の姿勢を選べます。ツールの位置姿勢を保ちながら肘を動かせるため、障害物を避けやすくなります。
画像出典:LeRobot · Universal Robots · Franka Robotics(FR3を2台掲載。各7自由度)。
グリッパーの開閉は、アームとは別のツール運動です。軸数が増えても、リーチが伸びるとは限りません。
それでも作業空間を決めるのは作業そのもの
アームの軸数は、位置姿勢の自由度を表します。その自由度を作業にどう使えるか、各関節にどのような負荷がかかるかは、リーチ、ツールと部品の総質量、進入角度、サイクルタイム、クリアランスで決まります。
形状から関節負荷へ
形状、搬送質量、動作が関節のトルクと速度を決める。
構造・荷重経路・エンドエフェクター
リーチに意味があるのは、ツールと部品を支えられるときです。その荷重はグリッパー、手首、リンクを通ってベースに伝わります。

- 1部品重量+作業時の力
- 2グリッパー接触+保持
- 3手首軸受+取付部
- 4アームリンク剛性+アライメント
- 5ベース締結部+基礎
荷重の始まりは接触部
この経路の最初にあるのがツールです。平行爪、吸着、適応型フィンガーでは部品の保持方法が異なり、それぞれ異なる接触を通して手首に荷重を伝えます。
平行爪
平行爪では、接触形状、パッドの摩擦、加速度が保持を左右します。把持力の定格は片側の爪の値か、両側の合計かで意味が変わるため、同じ数値でも保持力が異なる場合があります。
吸着
吸着は接触部を密閉して保持します。表面の密閉性、有効面積、漏れ、真空供給が保持力を決めます。密閉や真空供給が失われると、部品を落とすおそれがあります。
適応型・専用ツール
適応型・専用フィンガーは、部品の形に合わせて接触を作ります。柔軟性、損傷リスク、ツール質量、開放時のクリアランスが、作業への適合性を左右します。
グリッパーから手首へ
グリッパーの荷重は手首に伝わり、軸受、座面、取付部、締結部がラジアル・アキシアル荷重と転倒モーメントを分担します。モーター軸の軸受には、この出力支持部とは別の許容値があります。
THKのクロスローラーリングは複合荷重を支える例です。ハーネスも関節とともに動くため、ケーブル配線では、全可動域での曲げ半径、ストレインリリーフ、挟み込みを避ける空間も考慮します。
リンクを通ってベースへ
手首より先では、リンクが上流へ荷重を伝えます。断面の厚み、リブ、支持のない区間、軸受間隔が剛性を決め、材料と製法が荷重下での形状の保ち方を左右します。
| 製法 | 結果を左右する要素 |
|---|---|
| 3Dプリント樹脂 | 積層方向、クリープ、インサートの抜け、予圧、軸受座のはめあい。 |
| 切削アルミニウム | 厚み、基準面、合わせ面の公差、工具のアクセス、軸の芯出し。 |
形状から再現性のある部品へ
- 1
編集可能なCAD
編集可能なCADで、関節軸、パラメトリック形状、重要なはめあいを1つの設計元データにまとめます。
- 2
製作データ
形状は、ソリッド交換用のSTEP、3Dプリント用のメッシュ、合わせ面や軸受座の公差を示す図面として製作工程に渡します。
- 3
プリント設定とはめあい
FORTE部品の造形準備に使ったツール:Bambu Studio。PrusaSlicerも選択肢です。造形方向、サポート、材料プロファイル、はめあい試験片、後処理が、部品の適合性を左右します。
Bambu Studioと3MFプロジェクト
3MFは、メッシュ、単位、メタデータを格納するファイル形式です。Bambu LabのBambu Studioは、モデル、プレート配置、プリンター・フィラメント・工程の設定をまとめて保存します。造形準備を保存するもので、設計の元データは編集可能なCADです。スライサー固有の設定は、別のアプリやバージョンに引き継げない場合があります。
ツール、部品、カメラ、取付部、動くハーネスは重心を移し、関節のトルク、慣性、たわみを変えます。質量と剛性が、構造と次に扱う駆動要件をつなぎます。
2. 駆動と運動
リーチと搬送質量が関節への要求を決めました。FORTEでのステッピングモーターを使う基本構成と、手首のプーリー・ケーブルの確認が、以下のモーターと伝達機構の比較につながっています。
関節への要求とアクチュエーター全体
構造にかかる荷重は、各関節に必要なトルク、速度、剛性になります。作業を繰り返す場合は、その出力をどれだけ長く維持できるかも条件に加わります。
作業を関節の要求仕様に落とし込む
関節から離れた質量
出力トルクツール、部品、リンクは、重力、加速度、摩擦、接触を通じて関節に負荷をかけます。リーチが長いほど、てこの腕も長くなります。
必要な位置姿勢へ移動
速度と剛性軌道上の速度が関節の動く速さを決め、剛性と軸受の変位が静定時のツールのたわみに影響します。
同じサイクルの反復
デューティと熱の限界短時間のピークトルクと連続運転では、同じ関節への要求が異なります。ピークをどの頻度で繰り返せるかは、冷却と回復時間で決まります。
これらは1つの関節仕様につながります: トルク・速度の動作点、連続・ピーク運転の時間、許容たわみ、軸受荷重、冷却条件は、関節出力から見た同じ作業の条件です。
アクチュエーター全体の構成
これらの要求は、モーター、伝達機構、支持部、フィードバック、ドライブから成るアクチュエーター全体に適用されます。閉ループ制御は測定値に応じて指令を調整し、定格は組み立てられたユニット全体に適用されます。

連続運転とピーク運転
適合済みのモジュールでも、個別部品から組み立てた関節でも、同じ運転限界を考える必要があります。
一体型関節・スマートサーボ
接続箇所が少ないモーター、減速機、フィードバック、電子回路が組み合わされている。
それでも確認が必要:デューティ、軸受モーメント、通信方式、制御モード、修理時のアクセス。
モーター+減速機+ドライブ
配置の自由度が高い負荷、配置、保守に合わせて部品を選ぶ。
それでも確認が必要:芯出し、カップリング、軸受、エンコーダー位置、調整、放熱経路。
参考資料:オリエンタルモーターの選定資料 · maxonのモーターデータ。重力荷重を受ける軸には、別途設計した保持ブレーキが必要な場合があります。
関節の要求からモーター選定へ
アクチュエーター内で運動を生むのがモーターで、その出力を伝達機構が変えます。両者の組み合わせで、同じ関節の要求を満たします。
モーターの技術

同じ関節の要求にも、異なる種類のモーターで対応できます。得られる性能は、モーター、ドライブ、フィードバックの組み合わせで決まります。
| 判断項目 | ブラシ付きDC ↗ | ハイブリッド型ステッピング ↗ | BLDC / PMSM ↗ |
|---|---|---|---|
| 適した用途 | 車輪、ポンプ、低コストの減速駆動。 | 位置決め・直交軸の動作、中速のアーム。 | 動的な関節、連続回転、トルク制御。 |
| トルクと速度 | 一定電圧では速度が上がるとトルクが低下し、減速機が出力を決める。 | 低速トルクが大きい。高速域ではインダクタンスと逆起電力が電流を制限する。使用可能な範囲は実測曲線で確認する。 | 母線電圧の制限で相電流が低下するまでは、電流がトルクを決める。 |
| 効率と発熱 | ブラシ・接触・摩擦・巻線の損失がある。拘束時は動かなくても発熱する。 | 軽負荷でも制御された相電流が高いままの場合がある。保持電流を下げると改善する。 | 銅損・鉄損・インバーター損失が残る。保持トルクにも電流が必要。 |
| 精度 | フィードバックが必要。バックラッシュと荷重によるたわみは残る。 | マイクロステップは滑らかさと分解能を改善するが、負荷がかかった状態で同じ精度が得られるわけではない。 | エンコーダー、調整、コギング、減速機、剛性が精度を決める。 |
| フィードバック | エンコーダー+コントローラー → 位置・速度サーボ。 | 開ループでは位置やすべての脱調を確認できない。閉ループではフィードバックが加わるが、回復にも限界がある。 | ローター位置が転流・トルク制御を支える。ゼロ速度付近ではセンサーレスの制約が重要。 |
| コストと複雑さ | Hブリッジを使い、サーボ運転では検出、調整、保守が加わる。 | 部品や情報を入手しやすい。共振、電流設定、加速度が性能を左右する。 | 三相インバーター、電流検出、転流が必要。一体型関節はこれらをまとめている。 |
エネルギーはどこへ行くか
上で見た発熱の違いは、各モーターとドライブが電力を運動に変える仕組みから生じます。データシートの最高効率は1つの動作点を示す値ですが、ロボットの作業は加速、移動、制動、保持の間を移り変わります。
ドライブを含む電力入力。
↘ 熱などの損失
軸で取り出す機械的な仕事率。
- 加速
- 移動
- 制動
- 保持・待機
速度がゼロなら、軸の仕事率もゼロ。荷重を保持するだけでも電力を消費する場合があります。
制動時にはエネルギー収支が変わる。回生制動ではエネルギーの流れる向きが変わります。
そのサイクルに合うモーターを選ぶ
- 簡潔な構成で使える条件
- 必要なトルクと速度が、実測曲線と熱の限界に収まる。
- 主な制約
- 閉ループのフィードバックで位置は分かりますが、巻線損失がなくなったり、追加のトルクが生まれたりするわけではありません。
- 組み込みの手間が見合う用途
- 速度、連続的な負荷、トルク制御、低減速比での接触応答が必要な用途。
- 主な制約
- 連続トルクは実際の冷却条件によって決まります。短時間のピーク値は、持続可能な定格ではありません。
- 適している条件
- ブラシの保守や電気ノイズより、簡単さ、小ささ、低コストを重視する。
- 主な制約
- 減速機付きのブラシ付きサーボも選択肢ですが、位置決め精度は関節全体で決まります。
実際のロボットで使われるモーター
- ステッピングOriental Motor OVR ↗
4軸・5軸・6軸アーム。バッテリーレスのアブソリュートフィードバックを備えたαSTEP AZモーターを採用。
- ステッピングST Robotics R17 ↗
マイクロステップ駆動のハイブリッドモーターとエンコーダー監視。標準R17の構成で、高速仕様は異なります。
- ブラシレスUnitree G1 ↗
メーカー仕様では、インナーローター型の永久磁石同期モーターを採用。ヒューマノイドは、卓上アームとは動作や統合の要件が異なります。
構成例であり、速度やデューティを同条件で比較したものではありません。
参考資料:maxonのモーターデータ · 適応型マイクロステッピング · ODriveの制御。効率と精度は、モーター・ドライブのシステムと動作条件によって決まります。
伝達機構につながる条件:トルク・速度曲線、電流制限、ローター慣性、フィードバック要件。
伝達機構と駆動構成
モーターのトルクは、最終的に手首へ届ける必要があります。手首駆動用のモーターをアームの上流側へ移すと、リンクが支えるものが変わり、モーターと同じ手首関節の間に伝達機構が加わります。
手首がモーターを支える
駆動部が手首にあるため、上流の関節はツールとともにその質量も支え、加速させます。
同じ手首を上流側から駆動する
手首用モーターをアームの上流側に置き、ケーブルやベルトがプーリーを介して運動を伝えます。経路と柔軟性も駆動系の一部になります。
位置を変えるのは手首の駆動部だけ。同じ手首関節を紫色の輪で示し、他の関節モーターはグレーのままにしています。質量を手首から離すと上流側の慣性への寄与が減る一方、遠隔の伝達機構には経路と柔軟性が加わります。クリアランス、剛性、保守アクセスも同じ機械経路の条件です。
配置の次に考えるのが減速
モーターをどこに置いても、関節にはモーター軸とは異なるトルクと速度が必要になる場合があります。減速はその関係と、出力側から見えるモーター慣性を変えます。
歯車の隙間、弾性剛性、軸受荷重、保守アクセス。
モーターの移設、経路、張力、伸び、滑り。

機構ごとのトレードオフ
どの伝達機構が適するかは、負荷、ロストモーション、剛性、効率、寿命で決まります。
| ドライブ | 代表的な用途 | 適合性を決める要素 |
|---|---|---|
| 遊星 ↗ | 汎用関節、車輪、市販減速機の利用。 | バックラッシュ等級、段数、軸受容量、寿命。 |
| 波動歯車 ↗ | 小型で高減速比の位置決め。 | 柔軟性、摩擦、フレクスプラインの疲労、デューティ。低バックラッシュ≠無限の剛性。 |
| サイクロイド ↗ | 高負荷の産業用関節、衝撃荷重。 | 軸受、偏心部の芯出し、精度、質量。プリント部品には産業用途での耐久性の裏付けがない。 |
| タイミングベルト ↗ | 離れたモーター、直動軸。 | 張力、かみ合い、プーリー径、剛性、クリアランス。 |
| キャプスタン・ケーブル | 軽量な末端機構、接触に敏感なアーム。 | 初期張力、伸び、滑り、端末固定、可動範囲。 |
| ダイレクトドライブ・QDD | 動的で逆駆動できる関節。 | モーターのトルク・電流・熱の余裕とセンシング。QDDは低減速比、ダイレクトドライブは減速機なし。 |
質量の影響が再び返ってくる:手首に置く減速機は上流関節の必要トルクを増やし、遠隔駆動は経路と柔軟性を加えます。
参考資料:APEX · Harmonic Drive · Nabtesco · FORTEのベルト・キャプスタン · Berkeleyのプリント減速機。
大切なのは関節全体
リンク、取付部、ツールが荷重経路を構成し、その結果生まれる運動をフィードバックで把握します。
形状は概念図です。QDDに普遍的な減速比の境界値はありません。モーターの質量が上流の関節から遠いほど、搬送荷重とともに大きな回転慣性を加えます。
3. 動作するロボット
ホスト → Pico 2 → ドライバーという経路は計画段階で、通電試験はこれからです。シミュレーション では移動ベースにより到達範囲が広がった一方、サイクルが長くなりました。実機の精度と信頼性はまだ測定していません。エレクトロニクスの記事 では、回路、コントローラー、配線、電源の判断をたどります。
フィードバックと知覚
機構がツールを動かし、フィードバックがその動きを伝えます。さらに知覚が、その運動と部品、治具、両者の接触との関係を捉えます。

アームがどこにあるかを知る
ツールが治具に近づくとき、エンコーダーは関節の動きを伝えます。剛体とみなせる伝達機構では、モーター角と減速比から出力角を推定でき、出力側のエンコーダーなら直接観測できます。ただし、どちらもリンクの曲がりは測れません。
温度検出と可動範囲の基準は、その動作を取り巻く運転限界を示します。カメラとは異なり、ロボットの内部で何が起きているかに答えるものです。
部品と治具の位置を捉える
RGB(カラー)画像は外観や特徴を捉え、深度は周囲の形状を加えます。画素だけでは実寸の座標にはならず、材質、照明、遮蔽によって有効な深度データが制限されることもあります。カメラの位置によって得られる視点も変わります。
固定カメラ
安定した俯瞰視点遮蔽とベース座標系への位置合わせが、見える範囲を決める。
手首カメラ
近くの細部近くで見られる一方、動くケーブル、ハンドアイ校正、変わる視点への対応が必要。
カメラの内部パラメーターはレンズと画像の幾何関係を表します。ハンドアイ・ベース間の座標変換はカメラとアームを結び、同期したタイムスタンプが測定値を時間的に対応付けます。
フィデューシャルマーカーは、環境内に固定した既知の白黒パターンです。実測した寸法が、校正済みカメラで治具の位置と向きを推定する基準になります。
ArUcoパターンによる基準の識別
例えばOpenCV ArUcoでは、DICT_4X4_50がパターン群を表し、ID7が1つのパターンを指定します。これらは識別子であって座標ではありません。既知のマーカー寸法、白い余白、拡大縮小しない印刷、校正、照明、視認性が推定に影響します。
ツールが届いたときの接触を知る
治具の位置姿勢は、接触が起きるべき場所を示します。力・トルクセンサーは局所的な負荷を直接測り、モーター電流からの推定にはモデルの不確かさが含まれます。触覚センサーは局所的な接触や圧力分布を加えます。そのうえで、力、視覚、別の独立した観測から、部品が実際に着座したかを確認できます。
VoicePingのロボット制御プロトタイプは、カメラ入力と文章による指示をピックアンドプレースにつなげています。同じページでは、その用途とあわせてWebカメラ・LiDARの実験も紹介しています。
観測を支えるハードウェア
| 観測対象 | 製品例・一次資料 | 組み込み時の判断 |
|---|---|---|
| 関節角度 | AS5048A・磁気式/SPI | 磁石の位置合わせ、精度、モーター側か出力側かの配置。 |
| 手首の力・トルク | ATI Mini45 Titanium | 測定範囲、過負荷、インターフェース、ツール・重力補償。 |
| 相電流の測定 | TI INA240・アンプ | シャント+ADC+モーターモデル。接触力を直接測るものではない。 |
| 温度 | TI TMP117・I²C | 熱的な取付状態。基板の測定値は巻線温度より遅れる場合がある。 |
| 可動範囲の基準 | Omron D2F | 定格、作動力、オーバートラベル、入力信号の調整。一般的なスイッチは、安全規格に適合したシステムそのものではない。 |
| 周囲のRGB画像 | Pi Camera Module 3 | レンズ、焦点、露出、取付部、ホスト接続。 |
| 近距離の深度 | RealSense D405 | 測定距離、視野、材質、USB帯域、取付部。 |
| 局所的な接触形状 | GelSight Mini | 接触面、取付部、エラストマーの摩耗、処理系。周囲を見る視覚を補う。 |
観測 → 位置姿勢の推定 → 運動 → 結果の裏付け。
分解能だけでなく、帯域と校正も重要です。マーカーの位置姿勢は基準であり、電流は接触力の真値ではありません。
電源・ドライブ・演算
センサーと関節は、1つの電気システムにつながります。電力はドライブを通ってモーターに届き、指令とフィードバックがドライブをコントローラーやホストに結びます。

電力はドライブを通ってモーターへ届く
| モーター・アクチュエーター | ドライブ例 | 重要な制約 |
|---|---|---|
| ブラシ付きDC | Hブリッジ+電流検出:TI DRV8876。 | 母線・拘束時の電流、発熱、保護。位置決めにはエンコーダーフィードバックが必要。 |
| 2相ステッピング | 電流制御ドライブ:Pololu DRV8825。 | 相電流制限、対応する母線電圧、冷却、過渡現象。 |
| BLDC / PMSM | フィードバックに対応したインバーター:ODrive S1。 | 母線・電流の限界、モーターパラメーター、回生エネルギーの吸収先。 |
| バス接続の一体型サーボ | 内蔵ドライブ+メーカー固有バス。 | 電圧、ピン配置、通信方式、同時動作時の需要はアクチュエーターごとに異なる。 |
電源は、ドライブの母線電圧とサイクル全体の需要で決まります。Mean Well LRS-350-24は、公称24 V・14.6 A・350.4 Wの製品例です。適合性は、加速、補機、突入電流、温度ディレーティング、過負荷時の挙動で決まります。モーターの相電流を足しても、そのまま電源電流にはなりません。
制動時にはエネルギーが母線に戻ることがありますが、通常の電源はこれを吸収しません。S1の資料では、ドライブ1台につきブレーキ抵抗1個とし、抵抗値、パルスエネルギー、デューティ、冷却の限界内で使うよう定めています。
指令は異なる3つの役割を通る
ホストが作業を解釈する
Pi 5はLinux、カメラ、プランニング、ログを担当します。より重いポリシーには、実測した遅延、メモリー、電力、冷却の条件が見合う場合にGPUホストが適します。
コントローラーが局所的なタイミングを担う
Pico 2とESP32はファームウェアを実行し、タイミングを合わせたI/O、エンコーダー、step/dir、バス中継を扱います。GPIOが運ぶのは論理信号であり、巻線用の電力ではありません。
ドライブがモーター出力を作る
電流制御はモーターに近い位置で行います。フィードバック、調整、制限、停止時の挙動は、選んだドライブと制御モードに依存します。
各役割は、定格に合った配線、コネクター、分岐保護、DC変換、ストレインリリーフでつながります。Pi 5には安定化された5 Vが必要です。商用電源を扱う組立には、筐体、保護接地、適格な作業が関わります。重力荷重には停止中の保持も必要です。
ROS 2はメッセージを運び、ros2_controlは関節の状態や指令をドライバーにつなぎます。URDF/Xacroは形状、軸、制限を記述し、MoveIt 2はモデルと周囲の状況から軌道を生成します。リアルタイム性は、ハードウェアとインターフェースにも依存します。
電子回路とソフトウェア接続の補足
従来型ESP32のTWAIには外付けCANトランシーバーが必要で、チップの種類、3.3 Vロジック、絶縁も考慮します。Piの27 W USB-C電源は電源選定の参考です。エレクトロニクスの記事では、回路と配線をさらに詳しく扱います。
その他のツール:Gazebo / MuJoCoはシミュレーション、OpenCV / LeRobotは視覚とポリシー、KiCadは回路図、RoboDKはオフラインプログラミングに使います。利用できる構成は、モデル、タイミング、フィードバック、異常対応、OS・ドライバー対応、ライセンスで決まります。開発版の資料には、未公開のインターフェースが含まれることもあります。
コンベヤーや既存設備については、VoicePingの用途検討が、ハードウェア、視覚、制御を同じ業務フローにつなげています。
検証へつなぐ:この電力と信号の経路でシステムが定まり、作業性能、運転限界、異常時の応答を測定できるようになります。
組立・校正・検証

運動、センシング、電源をつなぐと、元の作業に戻ります。必要なサイクルタイムと運転限界の範囲で、部品を正しく置けるかが問われます。
私たちのアームでは、統合後の測定はこれからです。極性、フィードバック、電流制限、支持、停止といったベンチ上の挙動と、校正した関節・ツール・カメラの基準が、荷重をかけた作業測定の土台になります。
運動から測定できる結果へ
位置決め精度と繰り返し精度は、作業空間や負荷に依存します。着座、開放、復旧を独立に確認した証拠が、運動の測定値と業務フローを結びます。
| 作業で分かること | 結果を支える証拠 |
|---|---|
| 作業性能 | 配置、サイクル全体の時間、着座、開放。合意した限界、失敗、介入を明らかにして初めて、成功率に意味が生まれます。 |
| 反復運転 | 代表的な荷重とデューティで、温度、ドリフト、摩耗、保持を部品の限界と照らして確認する。 |
| 運転の中断 | 管理された条件で指令喪失、古い視覚情報、詰まりを発生させ、停止、重力荷重の保持、復旧を確認する。 |
| 別個体の製作・修理 | 部品と組立・校正の版管理、出荷前試験の反復、交換、再校正、保守時間。 |
検証(Verification)は要求を満たすかを確かめること、妥当性確認(Validation)は業務フローの課題を解決できるかを確かめることです。VoicePingのロボティクスPoCは、作業と、合意した成功・サイクルタイム・介入の基準を結びます。
ロボットとともに残す証拠
rosbag2は、タイムスタンプ付きの指令、状態、センサーメッセージを記録します。結果の測定値、限界、成功・失敗の動画、ハードウェア、ファームウェア、ソフトウェア、校正の版をそろえると、結果を追跡できます。
実用化にはさらに、危険源分析、保護機能、信頼性、再現性のある製造・保守が必要で、配線、製作、検査、予備品、供給元の記録がそれを支えます。デモは実現可能性を示し、継続的な証拠がリリースを支えます。
元の作業に立ち返る
把持 → 向きの調整 → 着座 → 独立した配置確認。
ハードウェアの話は、測定された作業結果につながって初めて一つになる。