この記事の内容
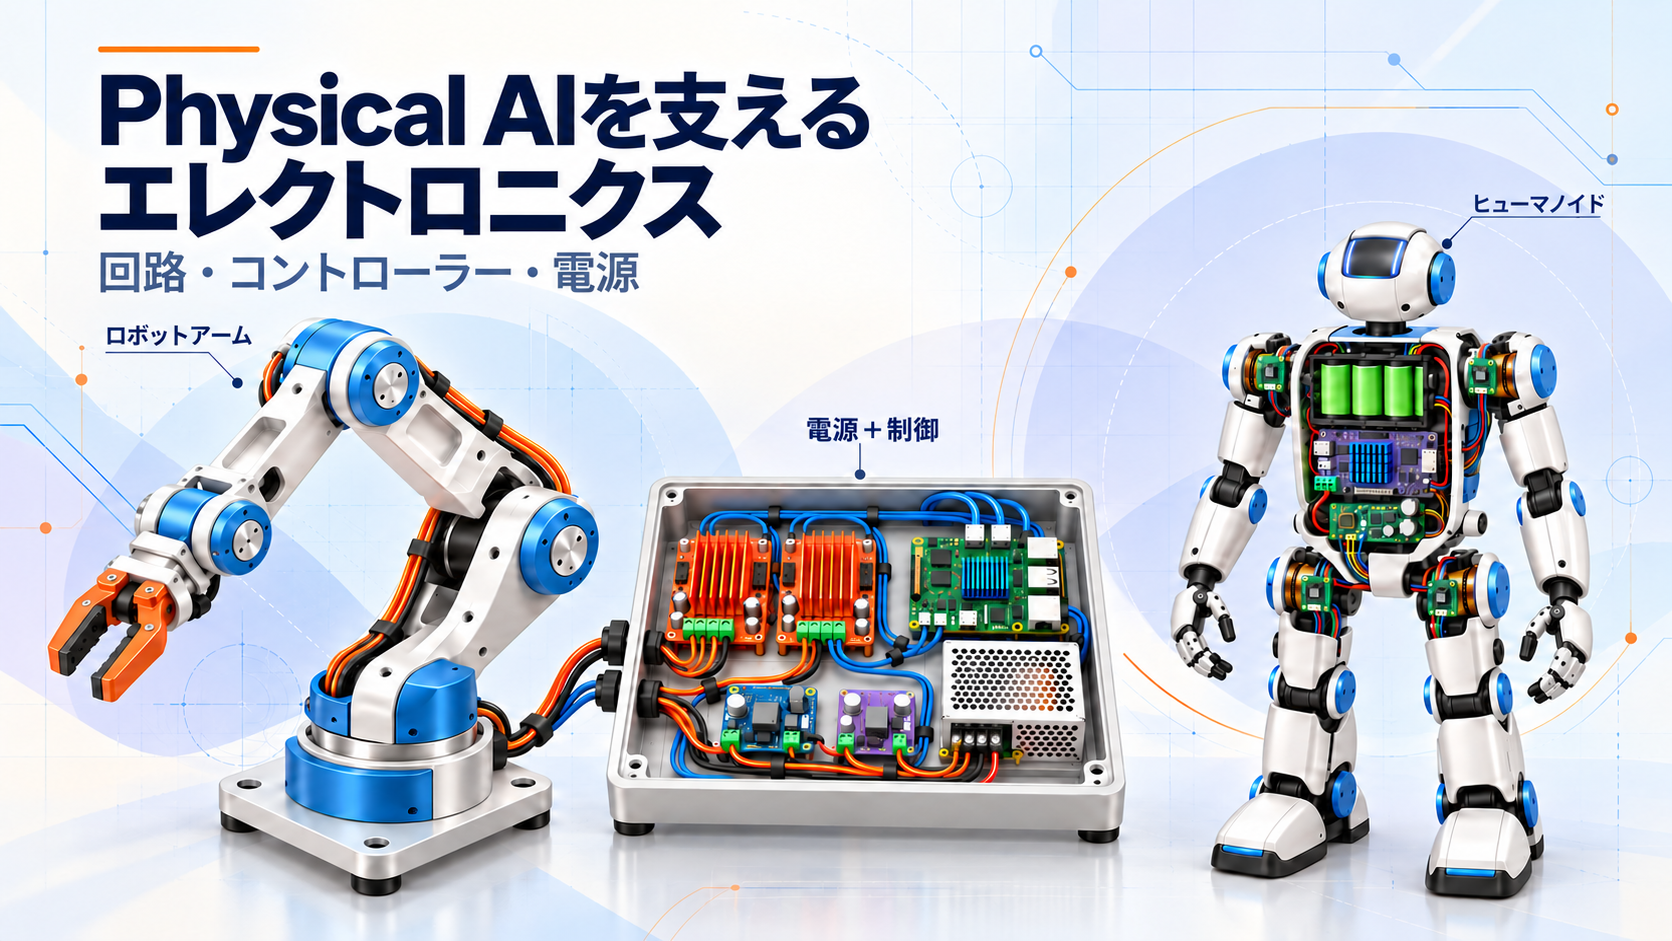
VoicePingでのロボットアームの電子回路開発は、Pico 2、独立したモータードライバー、電源計画から始まりました。信号と電力の経路をたどり、各基板がどうつながるのかを整理しました。
回路と電子部品
アームの開発ではまず、動作を指示する信号と、動作に必要なエネルギーを明確に分ける必要がありました。アクチュエーターが変わっても、この区別は変わりません。
最初の回路で制御と電力を分けた理由
当初のFORTE計画では、Pico 2と独立したステッピングモータードライバーを組み合わせました。コントローラーが動作を指示し、ドライバーがモーターに電流を供給する構成です。
ホストがアプリケーションを処理し、Picoが動作信号を担当します。信号経路とモーターの電源回路は分けて考えました。
当初のステッピングモーター構成では、モーター電源とドライバーへの信号を分けていました。
回路から実際の動きへ
別途行ったESP32のベンチテストでは、指令がモーターとプーリーの動きに変わる一連の流れを確認できました。
可搬型アームでは、STS3215スマートサーボを使いました。その後のBLDC実験では、モーター、エンコーダー、ドライブを再び別々に構成しています。これらは別の機体であり、1台分の部品表ではありません。
コントローラーを支える周辺部品
小さな部品にもそれぞれ役割があります。電流のスイッチング、電源の安定化、信号の整合、負荷の保護、電圧変換、保守しやすい接続です。

部品表には、コンデンサー、抵抗、トランジスター、サージ抑制用ダイオード、ロジックバッファーが含まれていました。単なる購入リストとして見るより、役割を並べた方が構成をつかめます。

ブラシレス関節では、ここにローターのフィードバックと電流制御が加わります。FOCはローターの位置に合わせて電流を制御します。

試作機で選んだ製品
MKS XDrive MINI
後の試作機では、MakerbaseのドライブとLA8308 KV90モーターを組み合わせました。

調査した比較対象
moteus r4.11
統合されたFOC、エンコーダー、CAN-FD制御を、自分たちが選んだモジュール構成と比較しました。
フィードバックから見えた課題
可搬型アームの記録には、過負荷への応答としてグリッパーのトルクが解除されたとの報告がありました。その結果、物体が落下しました。フィードバックと異常時の動作を、同じ課題として考えるきっかけになりました。

ドライバーの電流制御だけでは、関節が実際に到達した角度は分かりません。私たちが出した指令と、ロボットで計測された状態は別の情報でした。
回路の役割が分かると、次はどの基板に何を任せ、その情報をどう関節まで届けるかを決める必要がありました。
02コントローラーと配線
ホスト側の計算処理、組み込みの動作制御、モータードライブ内の制御を分けると、アームに使う基板を選びやすくなりました。
当初の計画でPicoを選んだ理由

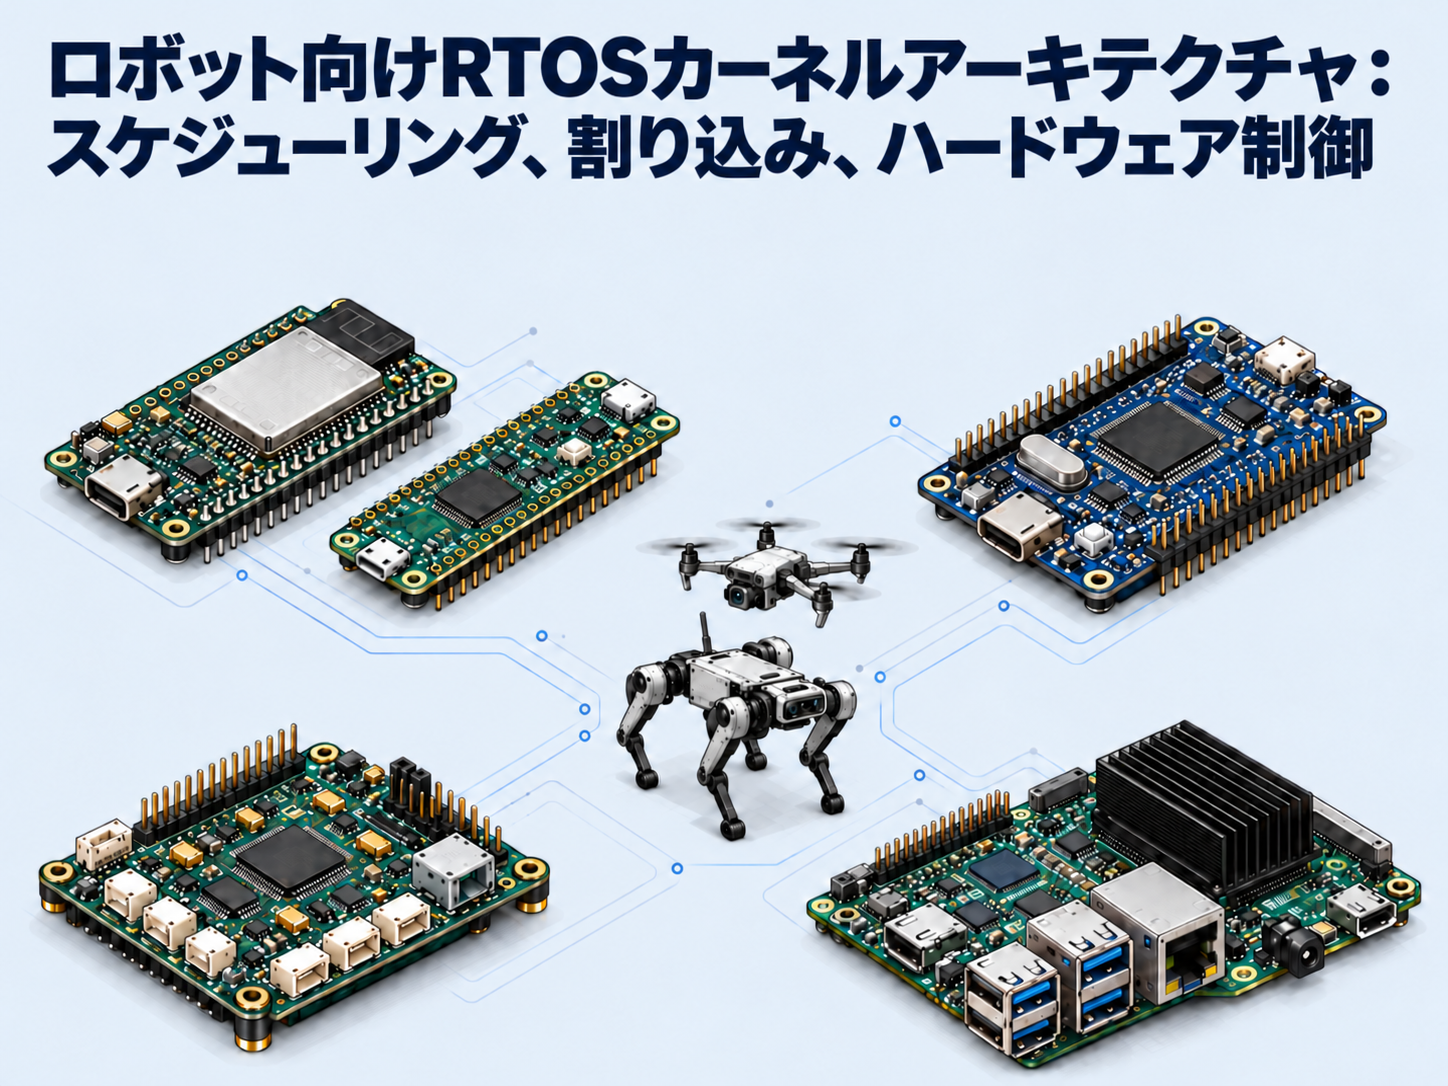
Pico 2を当初のモーションコントローラー計画の中心に据えました。ESP32-S3は制御とカメラ処理の候補として検討し、Raspberry Piはホストコンピューターの役割を説明する例に使いました。
選定で見たのは、タイミング、インターフェース、計算能力、電源、冷却です。
1台のアームに3種類すべての基板が必要なわけではありません。処理する仕事に応じて組み合わせを決めました。
指令が関節に届くまで
認識、通信、関節制御を分けました。それぞれに、適切な情報を適切なタイミングで届ける必要があります。
小さなHTMLモーターテスト画面を作った理由
ローカルHTML画面に、ステップのプリセット、回転方向、接続状態、動作記録をまとめました。ベンチテストを繰り返したときの比較がしやすくなりました。
各接続が運ぶ情報
指令+テレメトリー
動作要求
宛先を指定した制御+フィードバック
分散通信
近接する周辺機器にはSPIやI²Cを使います。手足のバスには対応するインターフェースと配線が必要です。適切なmoteusドライブを使えば、独立したPicoが不要になる場合もあります。
ホストからの更新と高速なモーターのローカル制御ループは、別の仕事を担います。タイミングは単一の「AIの速さ」ではなく、システム全体の問題として考えました。
言葉からアームの動きへ
私たちが開発した自然言語によるロボット制御の試作システムは、全体像を示しています。言葉による要求も、最終的には動作指令としてアームに届く必要があります。

配線ハーネスも設計の一部になった
配線の点検では、細い30 AWGの線が汎用的な電源ハーネス用に提案されていることが分かりました。これをきっかけに、電流、ケーブル長、関節の動き、保守作業のしやすさをまとめて検討しました。

負荷とインターフェースに適合させる。
柔軟性、曲げ空間、張力の緩和。
端末の識別と確実なコネクター接続。
GPIO、ドライバー入力、モーター電源系統は、それぞれ電気的な条件が異なります。しきい値、必要電流、極性、絶縁の条件に合わせてインターフェースを設計しました。
指令経路とハーネスを整理した後は、エネルギーの経路をたどれます。電源の選定から、動作中、保持中、停止中にロボットが電力をどう扱うかへと検討を進めました。
03電源と安定した動作
アームの電子回路には、役割ごとに分かれた電源系統が必要でした。動くとき、荷重を保持するとき、止まるときでは、システムへの要求が変わります。
「24 V電源」の選定だけでは足りない理由
当初の計画ではLRS-150-24を採用しました。後に大型モーターを検討した案ではLRS-350-24を選んでいます。この2つの構成は分けて比較しました。
動作、保持、起動時の需要、配線損失、発熱を見込んで電源容量を検討しました。モーターの相電流設定値を足しても、そのままDC電源電流にはなりません。
対応するドライバーを経て、モーター巻線へ電力を供給。
別途電圧を変換するか、基板指定の入力電源を使用。
選定したDS3225系の計画向け。すべてのサーボに共通ではありません。
当初のグリッパーの例では、Pololuの6 Vレギュレーターを使いました。アクチュエーターが変われば、電圧と電流も個別に評価する必要があります。
保護、冷却、停止も同じ設計の一部です。提案されたリレーとリセットボタンだけでは、ロボットがどう停止するかまでは確定しません。
停止時の動作から考える電源設計
関節の減速や下降によって、DCバス側へエネルギーが戻ることがあります。供給する側だけでなく、戻ってきたエネルギーの行き先も考える必要がありました。

ODriveには抵抗を使った制動の説明があり、moteusには回生制限と磁束ブレーキの説明があります。これらはそれぞれのドライブが備える機能であり、私たちのXDrive MINIで確認済みの機能ではありません。
電源を切ると、ロボットの物理的な振る舞いも変わります。
グリッパーの報告から、電源を切ることの物理的な影響が見えてきました。保持トルクを失うと、つかんでいた物が離れたり、荷重のかかったリンクが動いたりする可能性があります。
今、言えること。
次に確かめるべきこと。
部品の点検結果、グリッパーの観察記録、ベンチテストの映像はあります。アーム全体の振る舞いについては、別途計測が必要でした。
次の検証では、作業内容、荷重、構成、稼働時間を結びつける必要があります。そこで初めて、AIの指令が役に立つ物理的な仕事につながります。作業とシステムを結びつけるこの考え方は、VoicePingのカスタムロボティクス開発にも通じます。
回路→コントローラー→ハーネス→電源→検証結果
出典・開発記録
事例の読み方
FORTE計画、可搬型アーム、BLDC試作機は、それぞれ別の開発段階に属します。図は機能を説明し、製品リンクは参考例を示しています。正確な回路図や製品写真ではありません。
ベンチテストの画面には位置センサーがなく、指令した回転量を表示します。パルスを停止しても、保持用の通電が続く場合があります。アーム全体の性能、最終的な配線、ファームウェア、停止時の動作は、統合した状態での計測が必要です。
部品メモには、100 µFの電解コンデンサー、0.1 µFのセラミックコンデンサー、1 kΩと10 kΩの抵抗、1N4007ダイオード、2SC1815トランジスター、SN74AHCT125Nバッファーが記載されています。リレーのコイル電圧と接点の許容負荷は別の定格です。報告されたセンサーの一時的な変動は、繰り返しサンプリングし、メッセージの整合性も確認する必要があります。
社内資料は、計画と報告された観察結果を記録したものです。技術的な説明にはメーカーとプロジェクトの公開資料を用いています。調査確認日:2026年10月19日。イラストは概念図で、基板写真は参考資料として提供されたものです。