この記事の内容
フィジカルAIは、認識や推論を現実の作業につなげる技術です。 荷物の運搬、工作機械への部品の投入・取り出し、除草、医療処置の補助、インフラ点検などを担います。事業上の価値を判断するには、測定できる作業を定め、その遂行にかかる総費用を把握する必要があります。
本記事では、2026年9月6日時点で確認した情報をもとに、2つの図表、5つの活用分野、25社のスタートアップを紹介します。市場推計を押さえ、円形のマップから対象分野を探したうえで、各社の取り組みと現場への適応要件を比較してください。
フィジカルAIとは
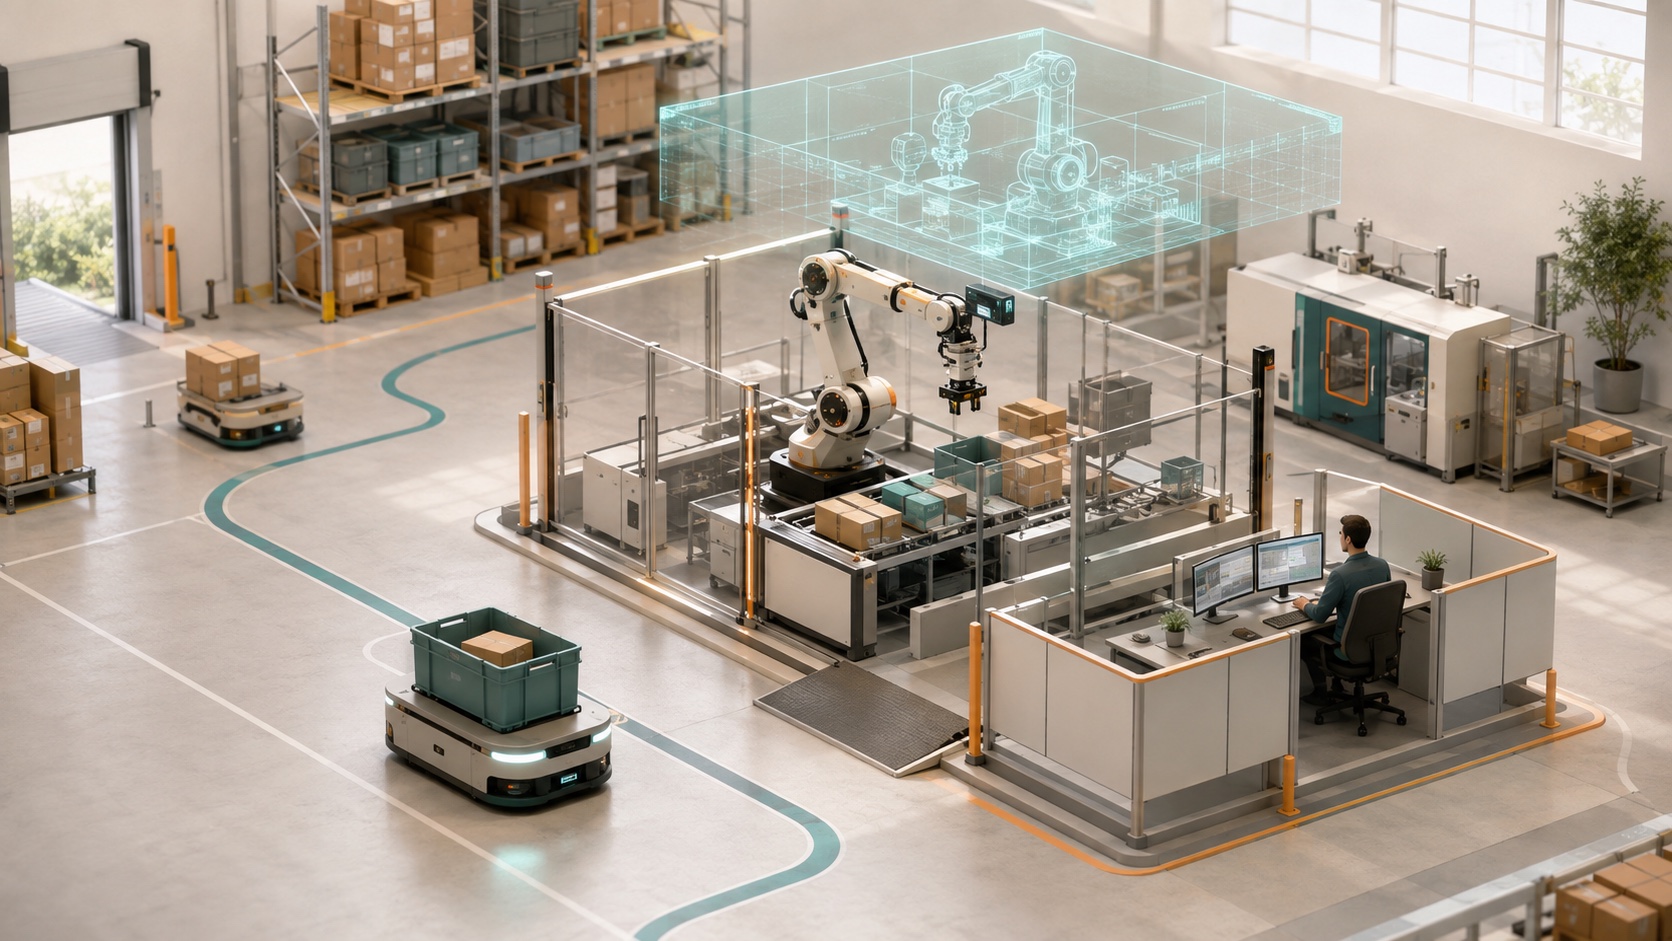
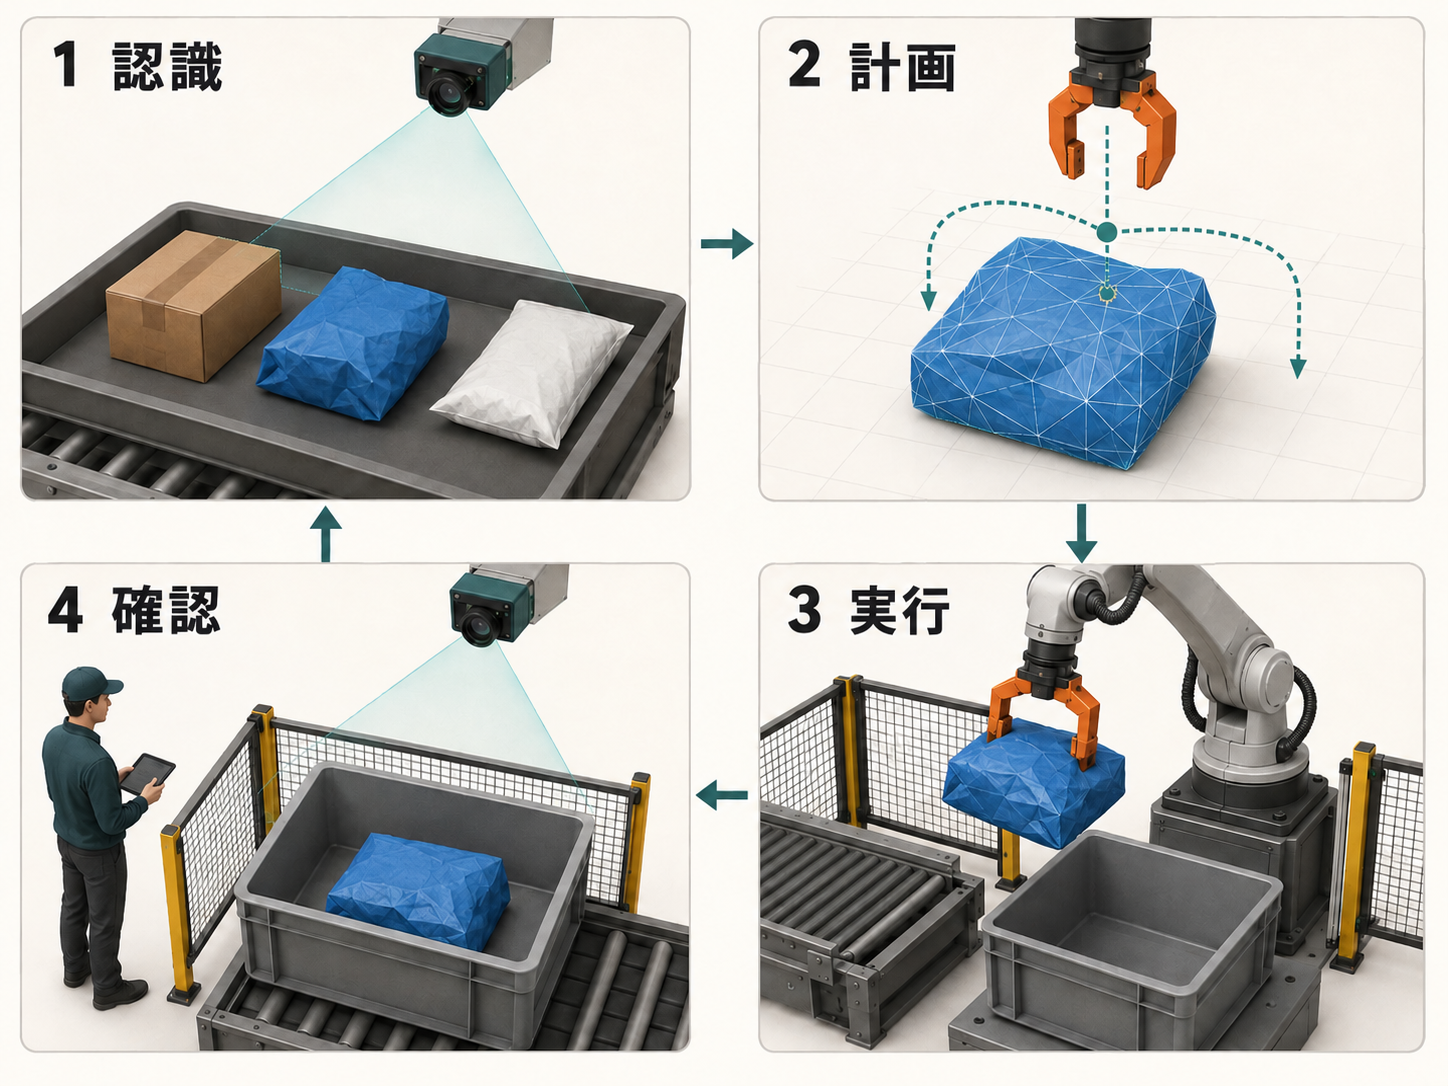
フィジカルAIは、周囲の状況を感知して働きかける機械とAIを結びつけます。例えば梱包ロボットは、荷物の違いを認識し、つかみ方を調整して移動させ、正しく置けたかを確認します。ヒューマノイドはその機体形状の一つにすぎず、車輪型、アーム型、専用装置のほうが作業に適している場合も多くあります。広い定義では、車両や高度な判断機能を備えたインフラも含まれます。Deloitteの解説 。
市場規模の推計:どこまで拡大するのか
ここでいう市場規模は、市場の売上高の推計であり、スタートアップの株式評価額ではありません。MarketsandMarketsは、2026年を15億米ドル、2032年を152.4億米ドルと予測し、**年平均成長率47.2%**を示しています。これは同社が定義するフィジカルAI市場についての推計であり、実際に集計された販売総額ではありません。2026年4月のレポート 、4月3日の発行元発表 。
よく引用される他の推計は、それぞれ異なる市場を対象としています。
| 発行元・発表時期 | 推計 | 対象範囲 |
|---|---|---|
| PwC、2026年6月 | 2030年に約4,500億米ドル | 同社が定義するフィジカルAIの中核市場 |
| Goldman Sachs、2024年2月 | 2035年に380億米ドル | ヒューマノイドロボットの獲得可能市場 |
| Morgan Stanley、2025年5月 | 2050年に約5兆米ドル | ヒューマノイドの長期シナリオ |
これらを一つの成長曲線にまとめたり、合算したりしないでください。 定義、予測期間、前提条件が異なります。事業計画では、選んだ市場区分の中で到達できる顧客と、対象作業に支出される金額を見積もる必要があります。
実際の需要を示す統計として、IFRは2024年の産業用ロボット導入台数を54万2,000台、稼働台数を466万4,000台と報告しています。2026年6月の発表では、2025年の導入台数の暫定値は62万1,000台で、前年比15%増でした。確定値の公表は9月24日に予定されていました。これらには従来型ロボットも含まれ、フィジカルAIのみを集計した統計ではありません。IFRの確定統計 、暫定値の更新資料、4~5ページ 。
活用マップ:5つの分野と事業上の目的
円形のマップでは、用途を主な目的ごとに分類しています。等分された区画は分類を示すもので、市場シェア、普及率、商用化の成熟度が同じであることを表すものではありません。 複数分野にまたがる企業もありますが、本記事で扱う業務に合わせて各社を一度ずつ掲載しています。これは事業の検討に役立つ分野を選んだマップであり、フィジカルAIを網羅した分類体系ではありません。
活用分野別に見る注目のスタートアップ25社
「注目」とは、対象分野に合う製品があり、技術の進展、顧客の利用、臨床開発のいずれかを示す公開情報があることを意味します。これは編集上選んだ企業リストであり、ランキングや投資推奨ではありません。根拠となる情報には試験段階から実稼働まで幅があるため、各社のラベルで区別しています。
掲載した企業サイトのスクリーンショットは、2026年9月6日に取得したものです。Gecko Roboticsの画像のみ9月20日に更新しています。クリックすると拡大でき、出典リンクから元のページを確認できます。サイトの画像や主張は各社に帰属し、性能が第三者によって検証済みであることを示すものではありません。
製造:作る・組み立てる
目的: 部品や位置が変わる条件で、搬送、工作機械への部品の投入・取り出し、組立を改善する。適応項目: グリッパー、治具、機械との接続、力の上限、製品の切り替え。予定稼働時間あたりの良品数と手直しを測定します。
1. Figure
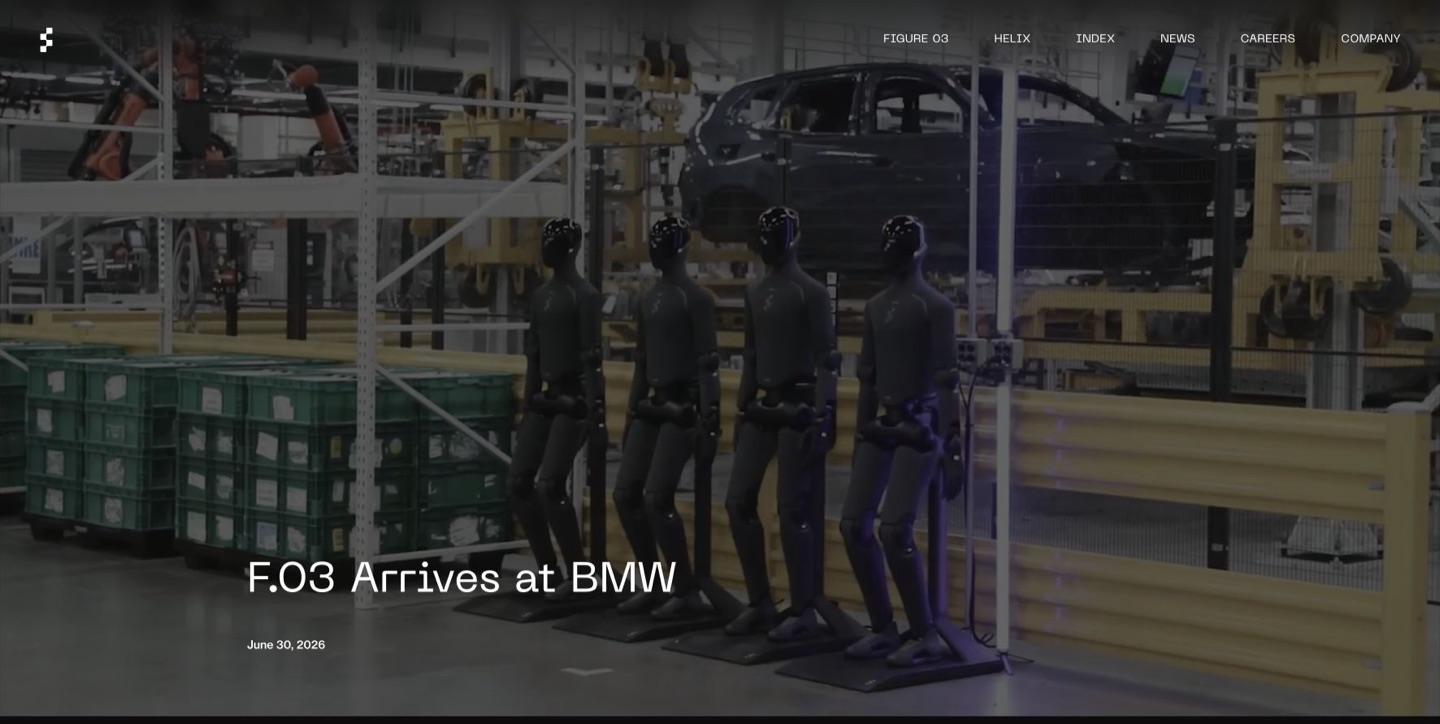
工場での試験導入
変化のある工場作業に向けたヒューマノイド。BMWが具体的な産業試験の現場を提供し、以前のFigure 02の試験に続いてFigure 03の部品順序配列プロジェクトが進められています。生産上の採算は公開されていません。
FigureのBMWでの事例は、ヒューマノイドが役立つ理由を示しています。部品をつかむ動作に、機体や台車の移動を組み合わせる作業です。2026年6月のデモ では、Figure 03が、入ってくる部品の向きが一定でない部品の順序配列を行っています。これは、以前のFigure 02による板金部品の投入とは、作業もロボットの世代も異なります。一方の事例を、もう一方の生産現場における実測結果として扱うべきではありません。
自動車部品メーカーが購入を検討する際には、この柔軟性が歩行ロボットの費用と複雑さに見合うかが問題になります。有用な試験では、扱いにくい部品の向き、台車の位置変更、つかみ損ね、再起動時間を、シフト全体を通して確認します。予定稼働時間あたりに正しく配列できた数を、固定アーム、改良した治具、既存の手作業と比較してください。デモの成功は実現可能性を示しますが、こうした運用上の採算までは明らかにしません。
2. Apptronik
産業現場での試験導入
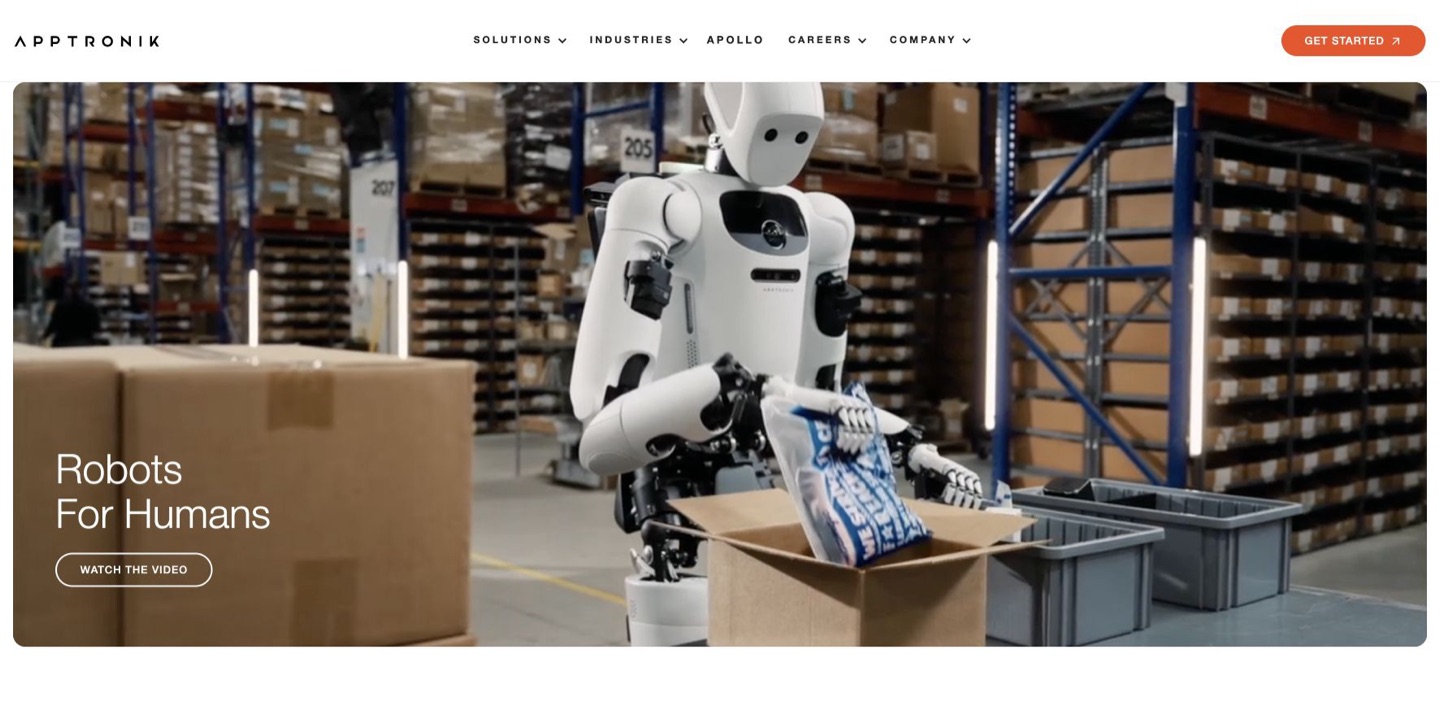
Apolloはキッティング、資材搬送、治具への配置を対象としています。Jabilとの協業はロボット製造と工場での試験導入を組み合わせ、既存の生産工程でヒューマノイドを検証する機会を提供しています。
Apolloの導入検討の出発点となるのは、製造ステーション間の反復作業です。Jabilとの協業 では、キッティング、検査、仕分け、ライン脇への配送、治具への配置が試行対象として挙げられています。JabilはApollo自体の製造にも参加しています。この二つの役割を分けて捉えることが大切です。ロボットの製造に協力しているという事実だけでは、提案されたすべての工場用途が商用稼働している証拠にはなりません。
購入側は、例えば必要な部品がすべてそろったキットを治具へ届ける、といった一つの受け渡し作業を明確に定義し、他の作業を追加する前に試験すべきです。部品不足のキット、使用中のステーションでの待機、充電による中断、作業者の介入を数えてください。担当作業が変わっても同じロボットを使える可能性は魅力ですが、採算は、作業ごとの教示と、工場の配置や部品構成が変わった後も稼働を維持するための時間・支援に左右されます。
3. Standard Bots
商用提供
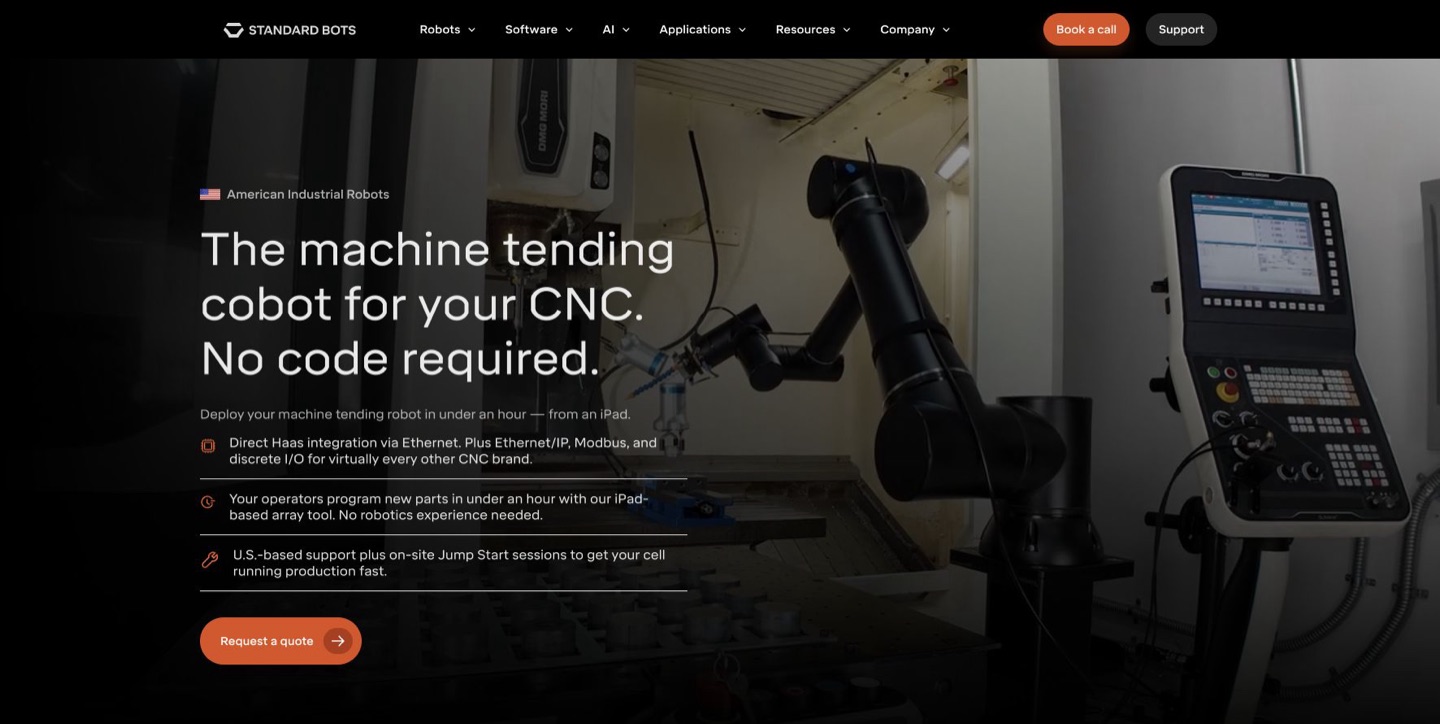
工作機械への部品の投入・取り出し、溶接、搬送に対応する産業用アーム。ノーコード設定と現場での試験プログラムは、小規模メーカーが評価する理由になります。自社の用途に必要なAI機能を確認してください。
Standard Botsは、汎用ヒューマノイドより対象を絞った自動化を提案しています。特定の作業セルを中心に、アーム、グリッパー、機械との接続、作業者向け設定ツールを組み合わせる方式です。工作機械への部品の投入・取り出し向けサービス では、自社設置、設置支援、全面的なシステム統合を区別しています。同じロボットでも工場によって必要な技術作業や人員の時間が大きく異なるため、この違いは実際の購入費用に影響します。
CNC加工の現場では、扉の制御、部品の位置決め、切りくずの除去、把持失敗後の復旧を含め、投入・加工・取り出しの全工程を評価してください。加工機のサイクルがすでに処理能力を決めているなら、ロボットが高速でも増産効果は限られます。部品のどのような違いにAIによる認識が必要で、どこまでが繰り返し可能なプログラムで処理されるのかを確認します。AIという名称やアームの速度だけでなく、実際の受注品における良品1個あたりの費用と段取り替えの手間を比較することが有用です。
4. RobCo
顧客名を公表
モジュール式ロボット、ソフトウェア、統合をサービスとして提供。実名の産業顧客が搬送や機械向け作業支援の提案を裏づけています。購入側はサービス料金と用途ごとの性能を比較すべきです。
RobCoは、モジュール式ハードウェアに導入用ソフトウェアとシステム統合支援を組み合わせています。社内に大規模なロボティクスチームを持たず、特定の搬送作業や工作機械への部品の投入・取り出しを自動化したいメーカーに適した提案です。リンク先の企業発表は、同社の事業方針や顧客の動向を示す資料です。資金調達額は、設備の信頼性や顧客の投資回収を測る指標ではありません。
設備の選定とサービス契約は分けて検討してください。対象部品群、サイクルタイム、品質確認、障害復旧を含む受入試験を求め、そのうえでグリッパーの保守や製品変更後のアプリケーション更新を誰が担うかを定めます。モジュール式アームの価値は、現場の変更を実際に妥当な費用で行えるかにかかっています。継続的なサービス費用の総額を、それがなければ自社の担当者が行う設計・保守作業と比較してください。
5. Flexiv
用途別の事例
力制御を備えた適応型アームで、コネクター挿入やバッテリーパック組立など、接触の多い作業に対応。用途例は位置制御だけの自動化とは異なる選択肢を示しています。公開事例はベンダーによる報告です。
Flexivが特に適しているのは、接触を伴う組立です。対象を見るだけでは足りず、部品に触れたり挿入したりするときの力も制御する必要があります。自動車分野の用途例には、コネクターの挿入やバッテリー関連の組立があります。これらはベンダーが報告する方式の適用例であり、あらゆるコネクター、公差、生産ラインで性能を証明する共通のベンチマークではありません。
評価には、購入側の実際の部品を許容公差の範囲全体で使用してください。挿入成功、部品破損、再試行、詰まりの検知方法を記録します。力が強すぎると、一見速いサイクルでも高額な不良損失につながります。一方、設定が慎重すぎると処理能力が下がります。確認すべき実務上の利点は、より精密な治具や頻繁な手修正が必要になるばらつきを、工場の品質基準を満たしながら力制御で吸収できるかどうかです。
倉庫物流:運ぶ・出荷する
目的: トレーラーからの荷下ろし、荷物の仕分け、通い箱の搬送、保管作業の連携。適応項目: 荷物の構成、コンベヤー、倉庫ソフトウェア、通行、例外対応。1時間あたりに正常処理できたケース数、人の支援時間、1ケースあたりの費用を測定します。
6. Dexterity
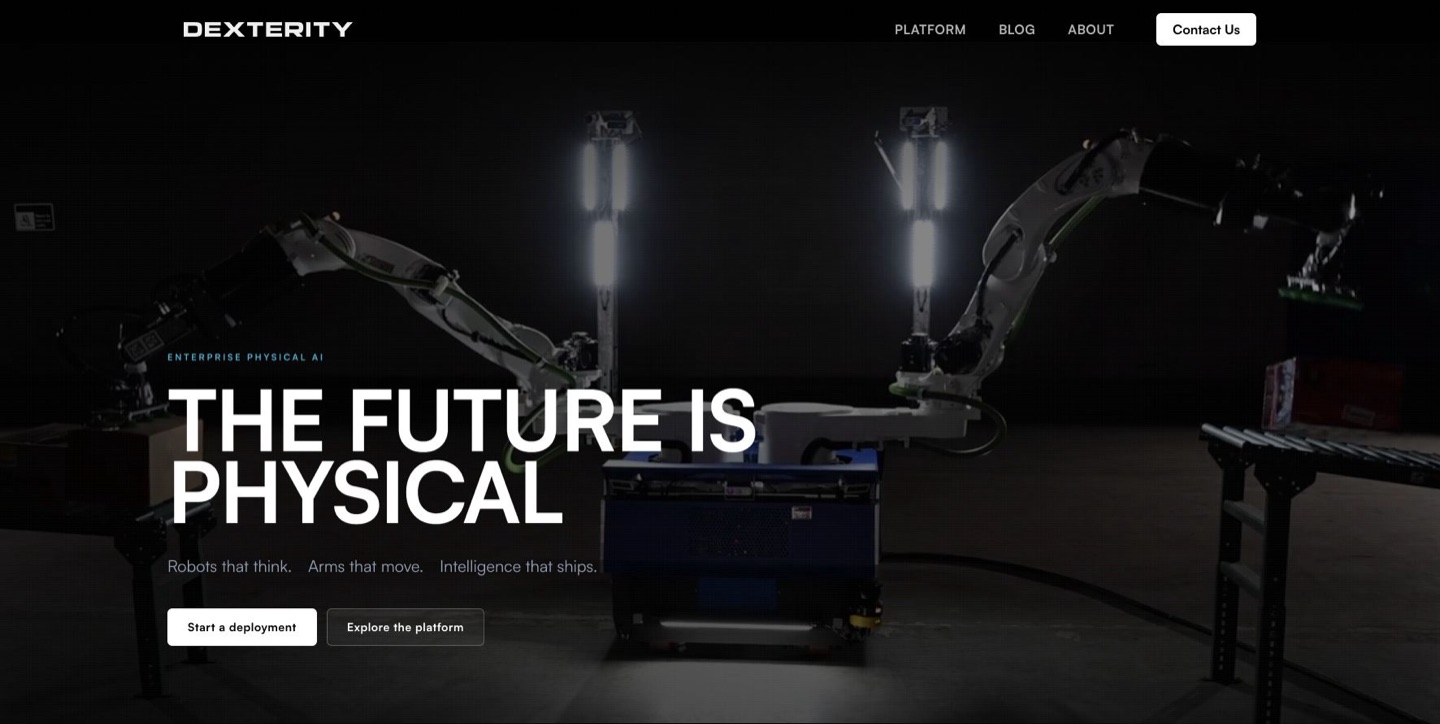
生産現場での利用を報告
AIで制御するロボットが、変化する荷物の積み込み、荷下ろし、搬送を行います。実名の物流顧客や生産現場での利用報告があり、動向を追う価値があります。自社の実際の荷物構成で正常処理量を比較してください。
Dexterityが対象とするのは、荷物を扱う際のばらつきです。ロボットは品物を認識し、つかみ方を選び、全体の搬送システムの中で所定の位置に置く必要があります。同社のプラットフォームに関する資料は、実験室での単発の把持だけでなく生産現場での利用を扱っている点で、物流事業者に有用です。ただし、ある荷物構成で導入に成功しても、別の現場の柔らかい袋、破損した箱、未知の寸法に対して同じ処理能力があるとは限りません。
試験には実際の入荷構成を用い、扱いにくい荷物も集計の分母に含めてください。処理できなかった品物、復旧、後工程での待ち時間を考慮し、1時間あたりの正常処理ケース数を測定します。例外の荷物をどこへ送り、誰が対応するかも決めます。荷物を速く移動できてもコンベヤーを何度も停止させるシステムでは、ボトルネックを解消せず、作業を別の場所に移すだけになる場合があります。周辺設備との統合は、購入後の細かな検討事項ではなく、評価そのものに含めるべきです。
7. Ambi Robotics
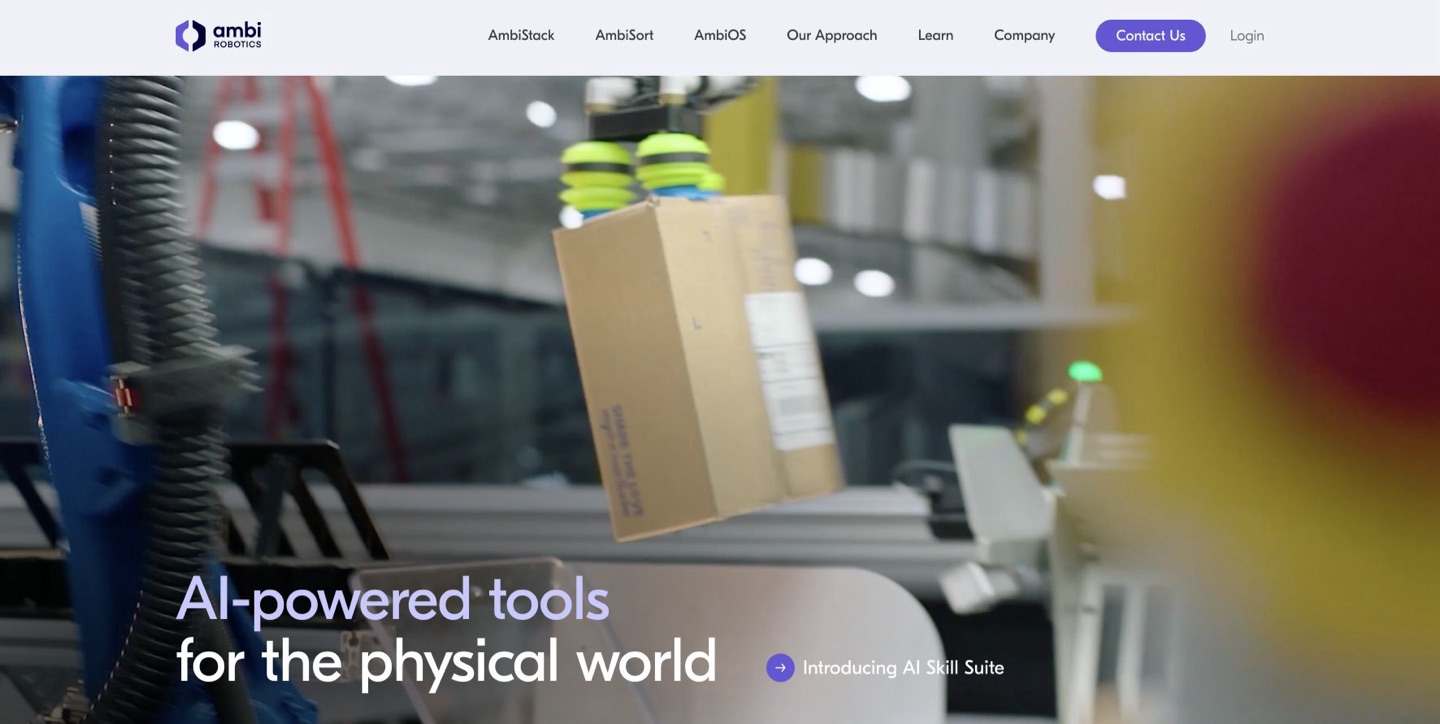
商用システム統合
学習した認識・操作能力で荷物を仕分け、積み付けます。2026年6月のPickleとの統合は荷下ろしとパレット積載を接続しています。顧客名や運用上の採算は公開されていません。
Ambi Roboticsは、荷物到着後の仕分けや積み付けに注力しています。2026年6月のPickle Robotとの統合は、荷下ろしとパレットへの積み付けを接続し、別々のロボットシステムが連続する作業を担えることを示しています。この発表はシステム統合の根拠として有用ですが、あらゆる顧客に共通する削減額や、すべての統合設備の処理能力を示せるほどの採算データは公開されていません。
コンベヤー上の滞留、仕分け先、パレットの交換、どちらかのロボットが停止した場合の復旧を含め、二つの工程の接続を試験してください。積み付け工程が荷物の流れを受け止められなければ、荷下ろしだけ速くなっても価値は限られます。購入側は、自社の箱の構成で、適切に完成したパレットを継続してどれだけ出力できるか、人の支援時間や破損ケース数と併せて確認すべきです。これにより、統合ラインと、実際のボトルネックだけを対象にした小規模な自動化を比較できます。
8. Pickle Robot
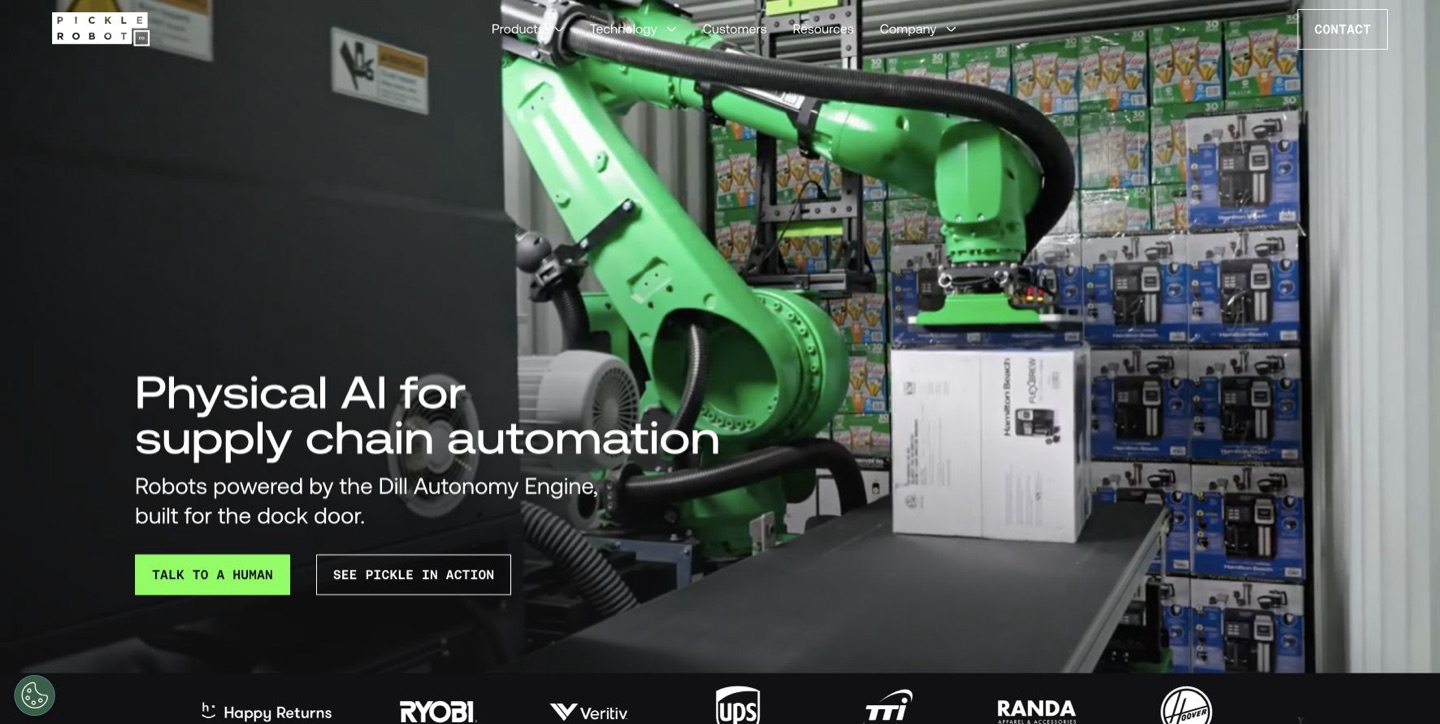
実名顧客による利用
トレーラーやコンテナからばら積みケースを下ろすロボット。UPSが利用者として挙げられています。各設備の有効な処理能力は、荷物のばらつき、人による例外対応、後工程の能力によって決まります。
Pickle Robotは、人手のかかる特定の工程、すなわちトレーラーやコンテナ内のばら積みケースを倉庫の搬送設備へ移す作業を対象としています。「倉庫を自動化する」という広い目標より、対象が狭い分、商用導入の判断事項を明確にできます。顧客紹介ページ では、稼働中の設備と発注済みの台数を分けて示しています。受注や拡張計画は、すでに作業しているロボットとは区別して扱うべきです。
不規則な積み方、つかみにくい表面、奥に残って届きにくいケースを含め、トレーラー1台分の荷下ろし全体を評価してください。重要な指標は、すべての人手による例外対応も含めて、トレーラーを次の運用に回せる状態になるまでの時間です。荷受け場との適合、コンベヤーの配置、作業者の動線、破損品や対象外の荷物の扱いを確認します。荷物の中でも処理しやすい部分での高いピッキング速度だけを見ると、荷下ろし全体の遅さを見落としかねません。
9. Mytra
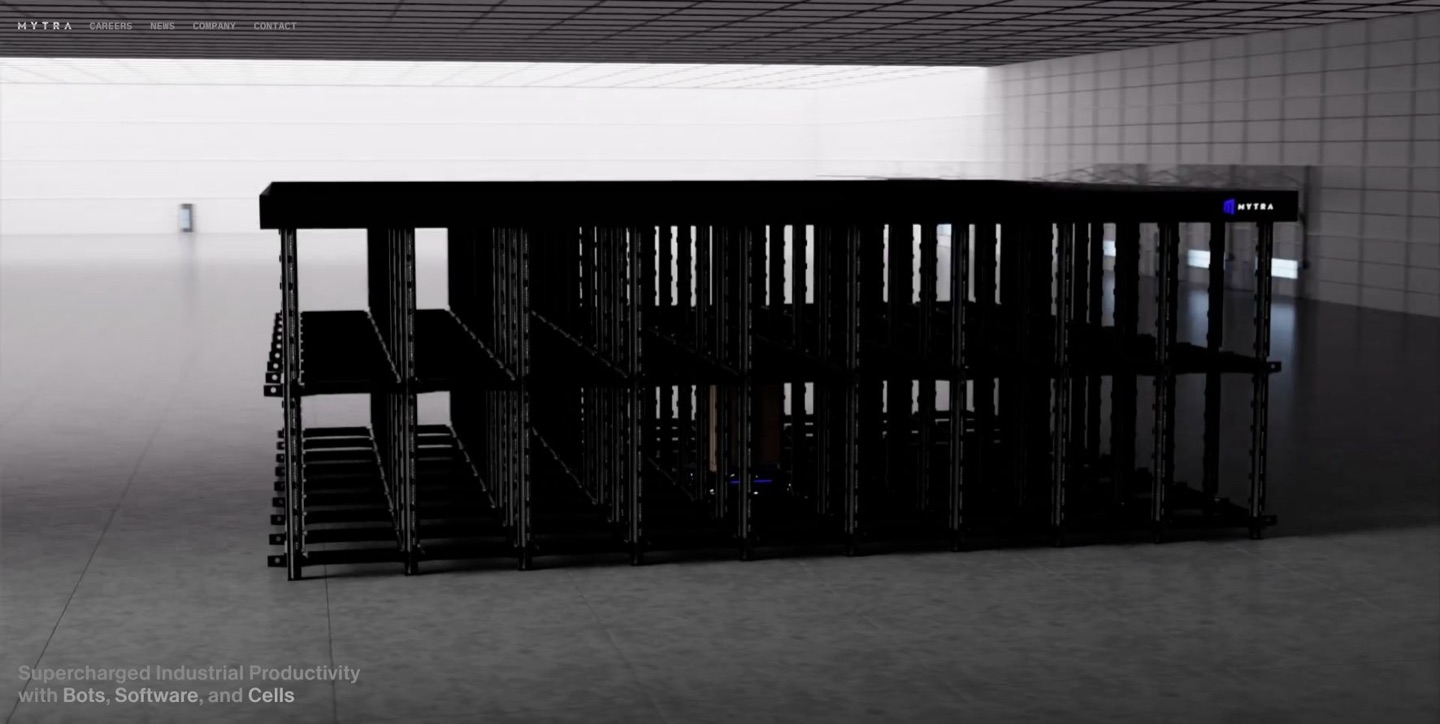
生産運用の初期段階
移動ロボット、モジュール式保管セル、適応的な経路選択により、専用設計の保管設備内で資材を搬送します。報告された試験・生産拠点が方式の根拠です。契約済みの拡張と現在の稼働能力は区別すべきです。
Mytraは、既存の作業場所にアームを1台追加するのではなく、保管・搬送の仕組み自体を変えます。2026年1月の発表 では、出荷済みの二つの試験導入、新たな生産拠点、さらに大規模な契約済み導入を区別しています。この区別は根拠を読むうえで重要です。契約規模は需要を示し、実稼働の設備は運用性能を検証する土台になります。
倉庫の所有者は、保管密度、取り出し速度、新たなインフラの設置が業務に及ぼす影響をまとめて判断する必要があります。設備にどれだけ物を収められるかだけでなく、需要ピーク時の注文構成で試験してください。ロボットや保管場所が使えなくなった場合の動作と、担当者が在庫を取り出す方法を確認します。省人化効果と併せて、段階的な設置、倉庫ソフトウェアとの統合、保守のためのアクセスを評価してください。高密度化しても、必要な在庫を必要なときに届けられなければなりません。
10. Agility Robotics
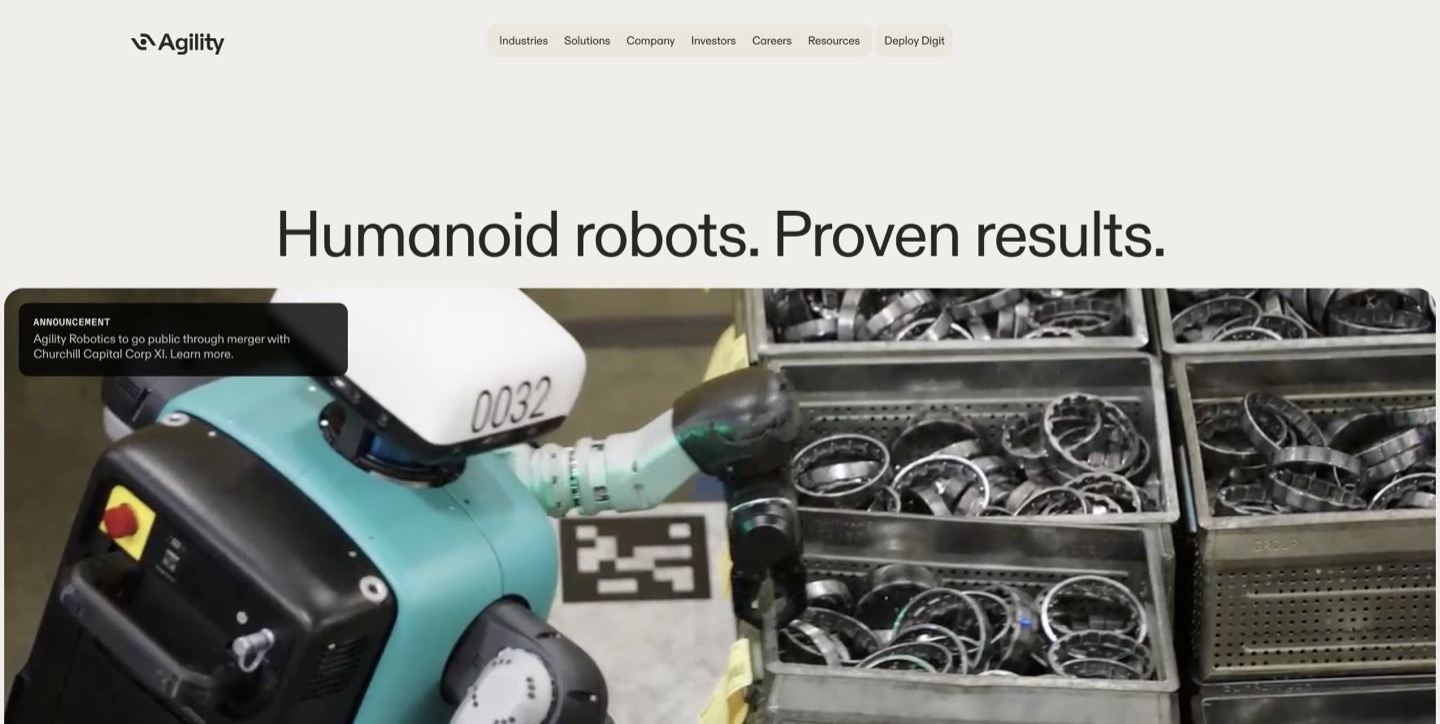
商用業務での利用
Digitは移動ロボットとコンベヤーの間で通い箱を搬送します。AgilityはGXOで10万個超を運んだと報告しており、範囲を限定したヒューマノイド業務の商用事例になります。
DigitのGXOでの事例は、移動ロボットとコンベヤーの間で通い箱を受け渡す、具体的なヒューマノイドの作業です。Agilityが報告した10万回超の通い箱搬送は、この用途で作業が繰り返されていることを示します。ただし累計回数であり、対応する稼働時間や支援要件がなければ、時間あたりの処理数、無人稼働率、投資収益として読むことはできません。
特に適しているのは、人向けに作られた設備のために、すでに自動化された二つの工程の間に受け渡しの空白が残る場合です。試験導入では、Digitが通い箱の到着を待つ頻度、支援を必要とする頻度、後工程の流れを止める頻度を測定してください。結果を、固定式の受け渡し設備と、その導入に必要な配置変更と比較します。人型であることの価値は、追加される複雑さに見合うだけの設備再設計を省けるか、十分なばらつきに対応できるかによって決まります。
Agilityが2026年6月に発表した上場に向けた取引 は、確認した公式資料では未完了でした。
農業:育てる・除草する・収穫する
目的: 圃場での反復作業を減らし、狙った対象に正確に処理する。適応項目: 作物、地形、天候、作業可能な季節の長さ、農業機械。1時間あたりの処理面積または品質を満たす収穫量、作物の損傷、シーズン全体の費用を測定します。
11. Carbon Robotics
商用機器
機械視覚で雑草を特定し、レーザーで除去します。LaserWeeder G2は具体的な作物管理の事業例です。対象農場で、除草効果、作物への適合、圃場での速度、季節を通じた利用率を比較してください。
Carbon Roboticsは、植物の認識とレーザー処理を組み合わせ、作物と雑草の見分けを実際の作業につなげています。LaserWeeder G2は商用機器ですが、適合性は作物、植え付け方法、圃場の条件によって変わります。リンク先の製品ページはメーカーによる説明です。性能に関する主張は、農家自身のシーズンを通じた除草要件と照らして確認すべきです。
処理面積と生き残った雑草を一緒に評価してください。再処理が必要なら、1回の走行が速いだけでは十分ではありません。作物を傷つけないことも、雑草を除去することと同じくらい重要です。稼働率を見積もる際には、必要なトラクター、圃場間の移動、保守、シーズン中に作業可能な日数を含めます。手作業を省いた分がそのまま同額の現金支出削減になると考えず、耕うん、人手、その他の処理を組み合わせた現行方式と、シーズン全体の1エーカーあたり費用を比較してください。
12. Burro
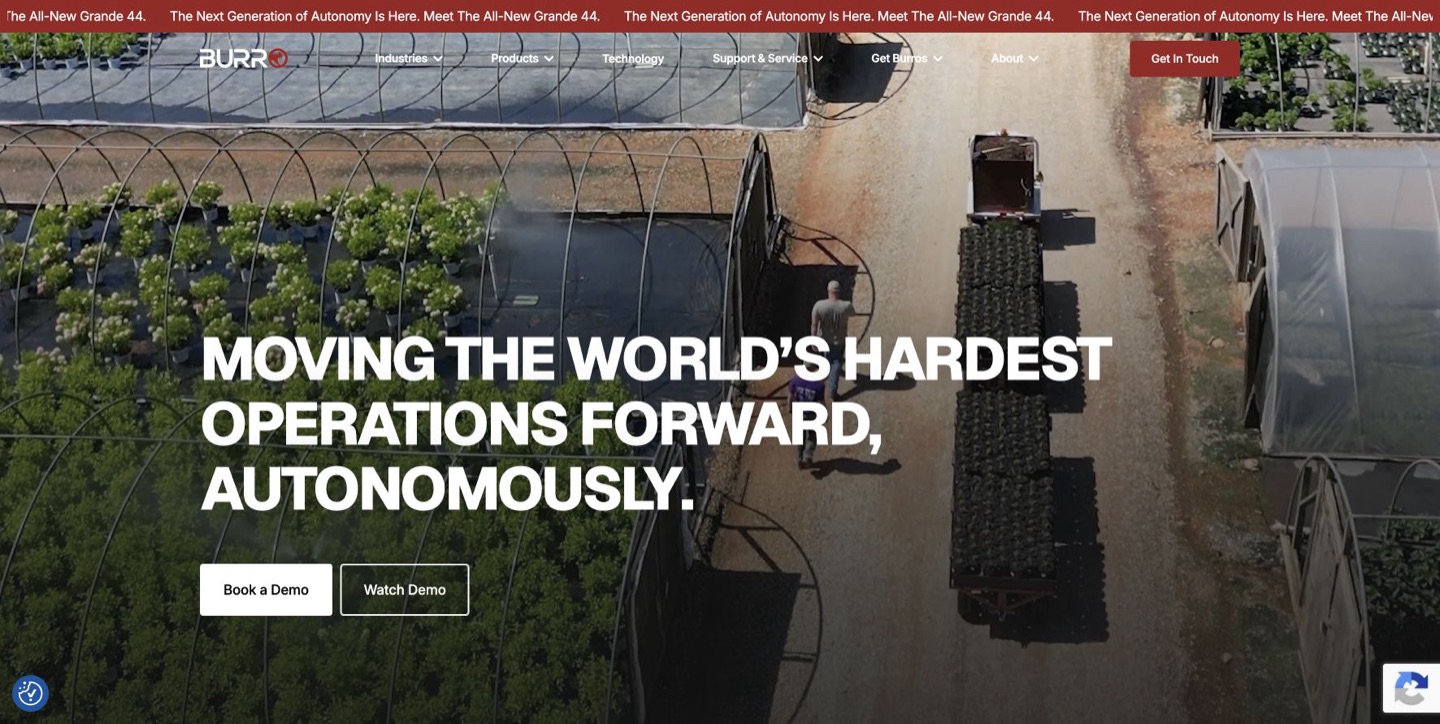
Burroは、農場や育苗施設内での運搬・牽引を担います。こうした現場では、作業者が作物の手入れではなく、収穫物や資材の移動に多くの時間を使う場合があります。事業上は、既存の稼働機群から得た実績と、新しいGrande 44の納入計画を区別することが重要です。製品発表が示すのは予定された能力や供給時期であり、発表されたすべての機体が顧客先で稼働していることを裏づけるものではありません。
有用な試験では、積載しての移動、空荷での帰路、待機、充電、経路上の中断を含め、作業者の1日全体を追います。監督にかかる時間も含めて、増えた作物の生産的な作業と、完了した運搬の総回数を測定してください。旋回スペース、傾斜、ぬれた路面、狭い通路を人とロボットが共有する方法も確認します。これにより、自律搬送が実際のボトルネックを解消するのか、次の荷物を待つ担当者が変わるだけなのかが分かります。
13. Aigen
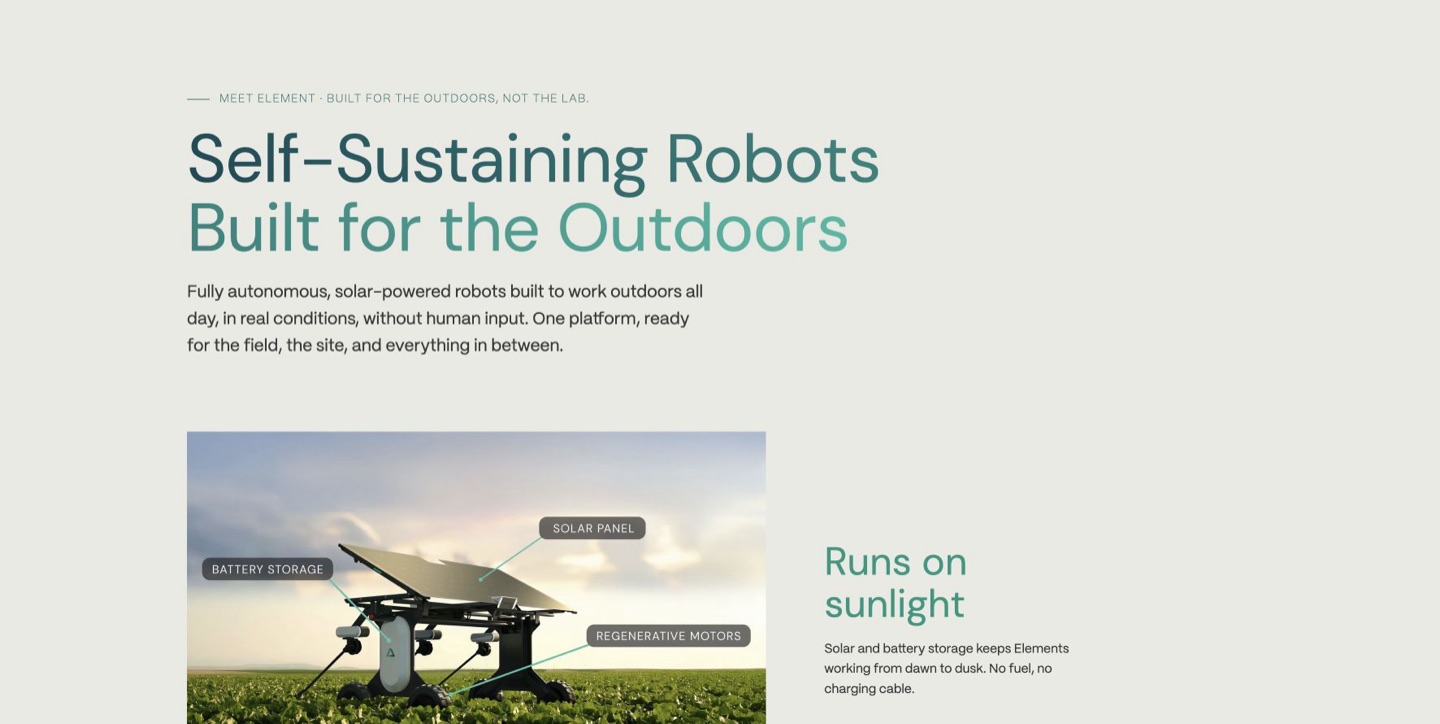
実名農場での評価
太陽光で動くElementが雑草を特定し、機械的に除去します。Bowles Farmingの綿花畑での評価が実名の事例です。供給の広がりや性能は、作物と圃場ごとに確認が必要です。
AigenのElementは、太陽光発電、画像による識別、機械式の除草を組み合わせています。Bowles Farmingの綿花畑の事例では、具体的な現場に沿ってこの方式を理解できます。ただし、示されているのは初期評価の根拠です。他の作物、土壌、雑草の発生状況でも同等の効果があるとはいえず、商用利用が広く普及している例として示すべきではありません。
農家は、機械の作業が栽培暦に合うかを確認してください。除草には適期があるため、走行時間よりも、雑草が取りにくくなる前に処理できた面積が重要です。作物の損傷、取り残した雑草、再走行、天候変化後の人の介入を記録します。季節によるエネルギー供給の変動と、複数機の監督も比較に含めてください。こうした測定によって、軽量な機体を分散配置する方式で、必要な圃場を適切な時期に処理できるかを確かめます。
14. Agtonomy
商用利用の初期段階
既存の機器に草刈り、散布、運搬の自律機能を追加します。Kubotaが初期の商用導入を確認しており、機器の適合、販売店の支援、地域の運用条件が実務的な購入検討項目になります。
Agtonomyは、草刈り、散布、運搬などの農作業や農業機械に向けた自律化技術を開発しています。Kubotaの出資発表には商用導入の初期段階が記されており、導入段階を示す農機業界の具体的な情報源になります。既存の機器体系を生かして作業を自動化したい事業者にとって有用な方式ですが、対象の機械や用途との適合は個別に確認する必要があります。
まずは繰り返し可能な経路と、明確に定義した作業機の仕事から始めてください。自律走行距離だけでなく、草刈りや散布の仕上がりも記録します。圃場の境界、作業区域に入る人、通行不能になった経路、手動操作へ切り替える手順を、すべて受入試験に含めます。問題が車両、自律化ソフトウェア、作業機の境界にまたがる場合、どの組織が支援するのかも調達時に決める必要があります。機能を購入しても、この調整業務がなくなるわけではありません。
15. Tevel
実名の果樹園パートナー
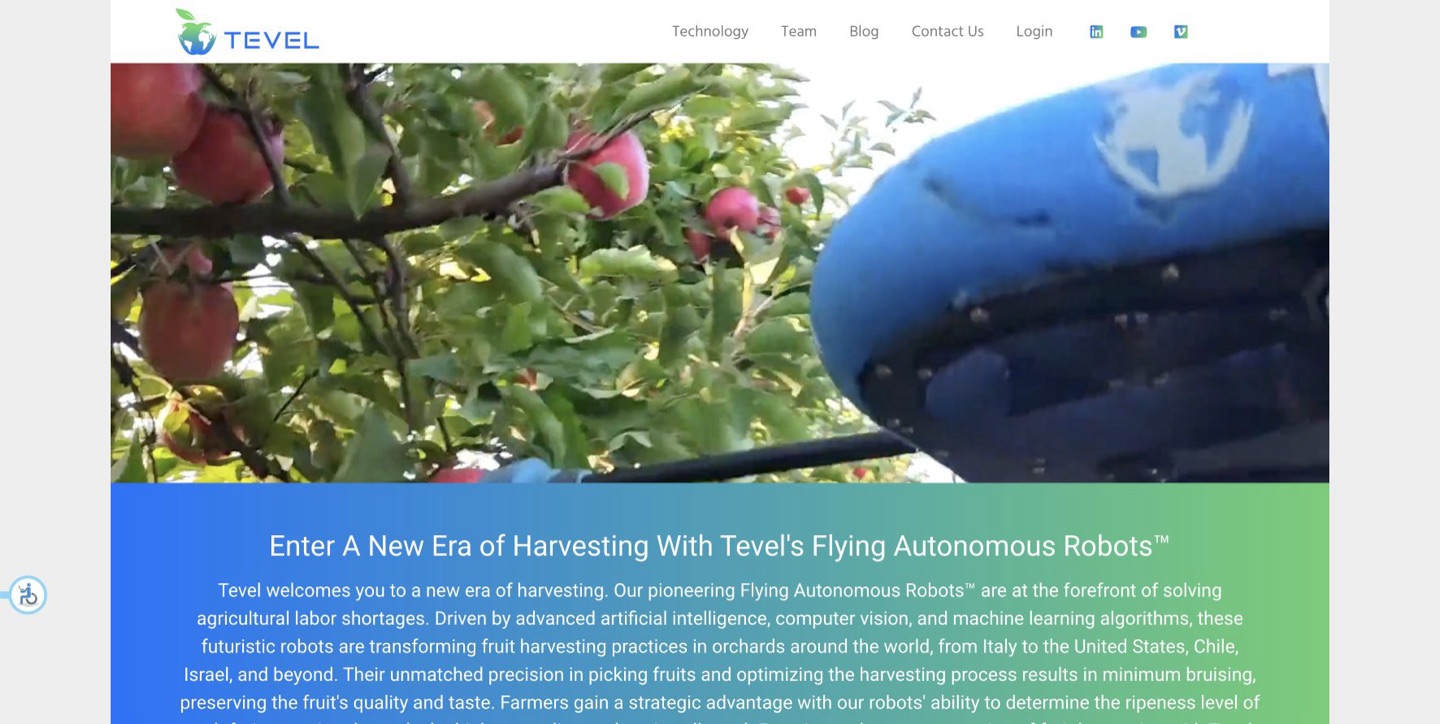
飛行型の果実収穫ロボットを、地上プラットフォームと収穫データとともに運用。実名の果樹園との提携が現場での根拠です。作物への適合、果実品質、季節内の処理能力、サービス範囲が導入を左右します。
Tevelは、地上プラットフォームにつながれた飛行ロボットで果実を収穫し、樹冠への接近、認識、収穫データを組み合わせています。技術説明は方式の理解に役立ちますが、見えている果実を摘むことは商用作業の一部にすぎません。果樹園の構造、果実の品種、熟度の条件、取り扱い品質によって、品質基準を満たして収穫できる割合が決まります。
収穫適期内に集められた販売可能な果実の割合を、取り残しや追加の手摘みも含めて試験してください。傷みや等級は、枝から切り離した直後だけでなく、その後の取り扱いを経た状態で測定します。列間でのプラットフォーム移動、準備、保守による中断も1日あたりの処理量に含めてください。購入判断の焦点は、短く変動のある収穫シーズンの間に、設備費やサービス費に見合う量の販売可能な果実を確保できるかです。
医療:処置や日常的な採取業務を支援する
目的: 対象を限定した医療行為で、位置決め、視覚化、再現性を改善する。適応項目: 使用目的、規制上の許可、職員の訓練、診療の流れ。人の監督下での自動化と、術者が操作する支援は、異なる運用方式です。
16. Mendaera
FDAクリアランス取得/商用化初期
Focalistは、手持ち型ロボティクス、超音波、ガイダンスソフトウェアを組み合わせて穿刺針の位置決めを支援します。挿入を制御するのは医療者です。自律治療ではなく、既存の処置の中で支援する点に特徴があります。
Focalistは、超音波画像から穿刺針の経路を定める工程を支援し、針を進めるのは医療者です。Mendaeraの研究発表 では、複数の診療科に属する11人の医師が実施した61件の処置のうち、60件で技術的な成功を報告しています。これはメーカーが説明する小規模な実現可能性の研究であり、あらゆる臨床転帰を改善することや、処置の専門技能を代替できることを示す証拠ではありません。
病院で評価する際には、目的部位への到達の成功を、患者の転帰、処置時間、日常使用に必要な訓練と分けて考えてください。研究の対象患者と処置が想定用途に合っている必要があり、使用は現時点で認められた適応に従うべきです。運用面では、超音波装置の利用可能性、無菌的な準備、機器の設定、ガイダンスが適さない場合の対応切り替えが、いずれも業務の流れに影響します。技術的成功率から人員削減を推測するのではなく、診療チームとともに評価すべき理由はここにあります。
17. Moon Surgical
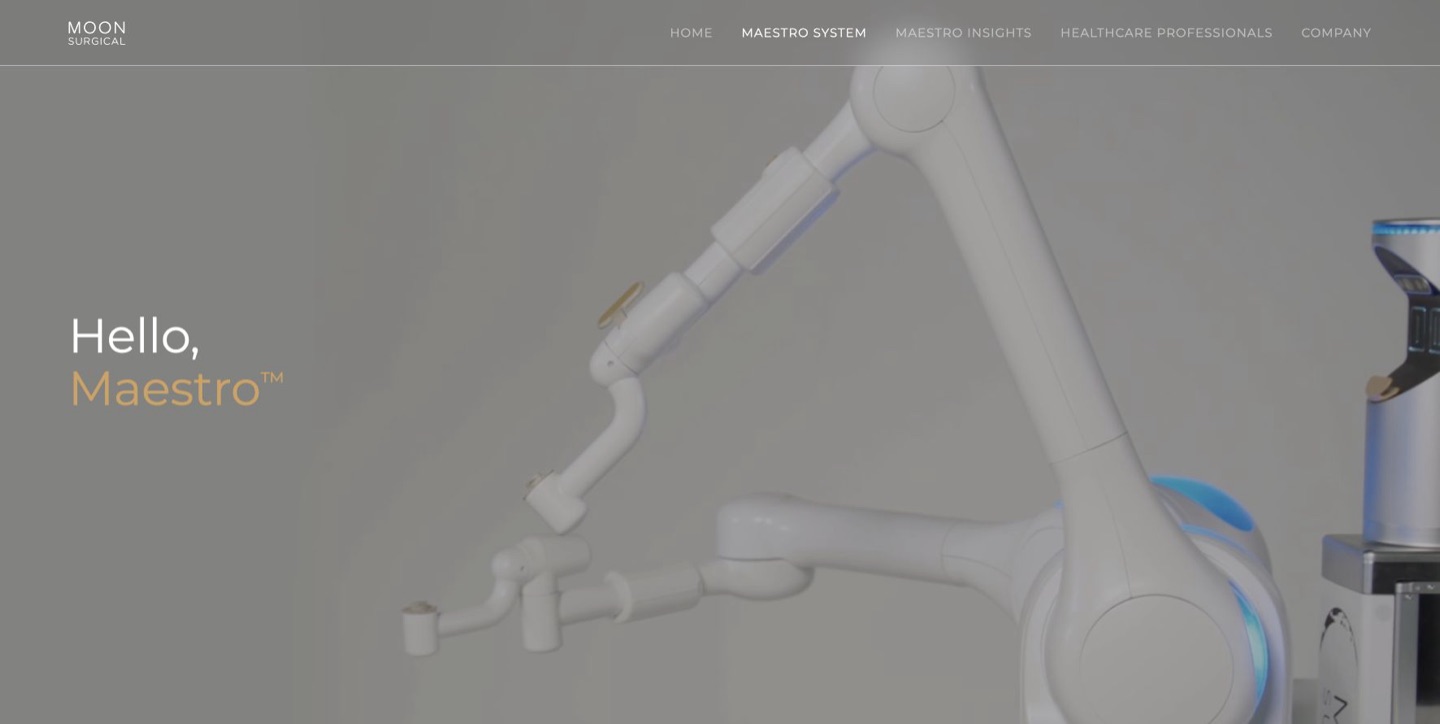
Maestroは腹腔鏡手術の器具を支持し、ScoPilotは術者主導のその流れにAIによるカメラ操作支援を加えます。リンク先のFDAクリアランスの発表は、特定のプラットフォーム上の特定の機能に関するものです。自律手術や、計画中のすべての機能・地域での許可にまで一般化すべきではありません。処置とその間の判断に対する責任は、引き続き術者が負います。
実務上の評価対象は、手術室のチームの働き方です。機器をどう配置し、カメラ操作がどう変わり、必要なときに担当者が操作を取り戻したり切り替えたりできるかを確認します。術中の使用だけでなく、準備と次の手術に向けた入れ替えの時間も含めてください。該当する許可の対象となる処置で、既存の器具支持の方法と支援内容を比較します。購入を判断するには、その病院の業務改善を示す根拠が必要です。技術が新しいというだけでは、処置時間の短縮や患者の転帰改善は証明されません。
18. Noah Medical
医師が操作するシステム
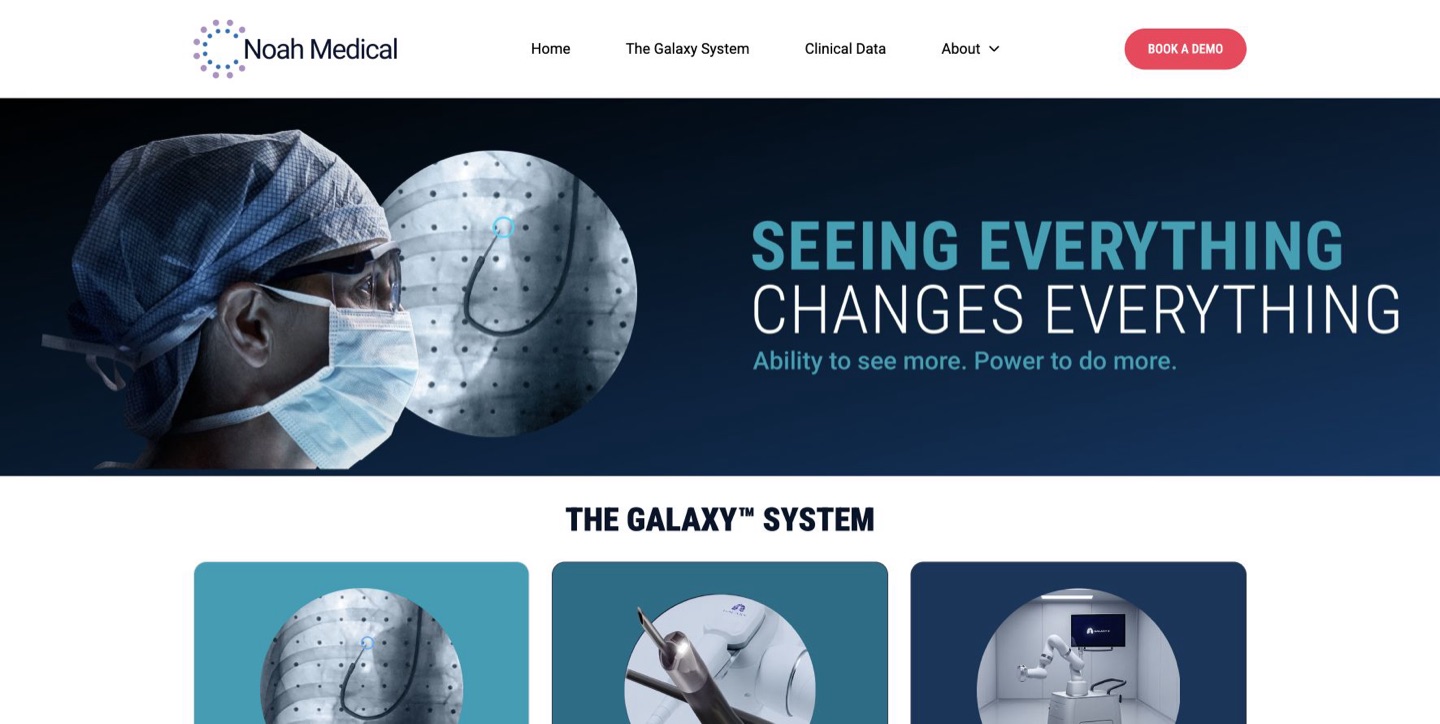
Galaxyはロボット気管支鏡に画像と器具の位置特定を組み合わせ、医師による肺病変の生検を支援します。画像誘導型の臨床ロボティクスの例であり、自律診断ではありません。機器固有の根拠と要件を評価してください。
FDAが2025年4月に出した品質システムと報告に関する警告も確認してください。今回の調査では、リンクされた案件の終結通知は見つかりませんでした。 FDAの警告書.
Galaxyは、医師が操作するロボット気管支鏡に、肺生検のための画像と器具位置の把握を組み合わせています。技術の役割は、ナビゲーションと組織採取の支援であり、がんを独自に診断するものとして説明すべきではありません。リンク先の製品資料は想定される処置の流れを説明しています。一方、上記のFDA警告書は別の規制記録であり、購入側はその内容を独立して確認する必要があります。
臨床評価では、標的に到達すること、十分な検体を採取すること、診断を確定することを区別してください。これらの結果はナビゲーションだけでは決まりません。病院は、画像検査の利用、職員の訓練、処置の準備、消耗品、予定した標的から採取できない場合の対応も評価する必要があります。引用した警告書だけでは、クリアランスが取り消されたとも、すべての問題が解決したとも判断できません。調達を決める際には、最新の規制資料とメーカー資料を入手してください。
19. Vitestro
FDA De Novo許可:2026年8月
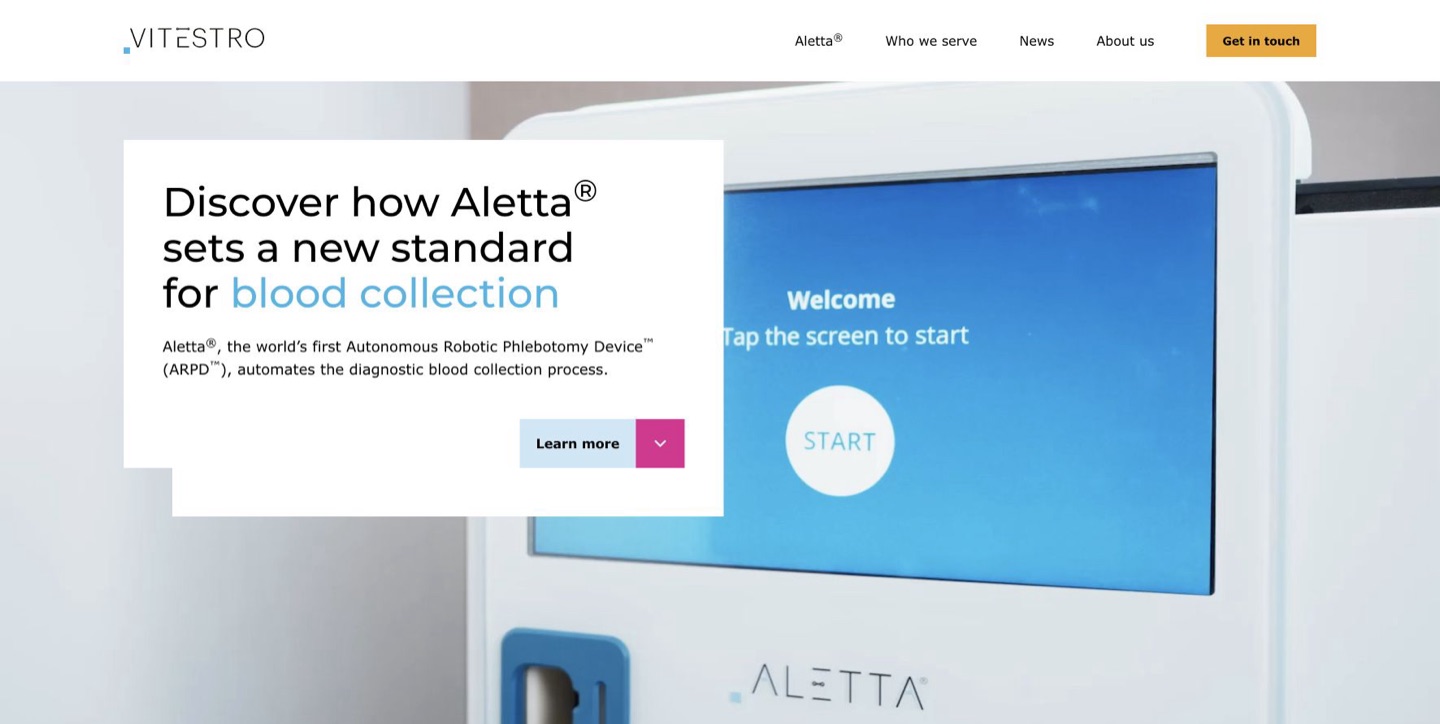
Alettaは画像、AI、ロボティクスで診断用の採血を自動化します。2026年8月に、訓練を受けた人の監督下で外来成人患者に使うFDA De Novo許可を取得。欧州での導入が、予定される米国の商用展開に先行しています。
FDAによる2026年8月19日の許可 では、Alettaの使用対象を、採血の訓練を受けた監督者の下で行う外来成人患者の採血としています。装置は適切な静脈を特定して採血の工程を実行します。監督者はセッションを開始し、採血管への採取を確認し、対応できる状態を保ちます。したがって、許可の対象は定められた環境での監督付き自動化であり、すべての患者に対応する無人採血サービスではありません。
運用上の焦点は、患者の準備、清掃、採血管の取り扱い、例外対応を、診療所が安定した流れに組み込めるかです。装置が処理を進めた後の採血成功だけでなく、職員の配置時間あたりに完了した採血数と、別の方法が必要だった患者も測定してください。規制上の許可と、米国での商用展開の完了は別の節目です。この事例を処理能力計画に用いる前に、購入側は地域での供給状況、訓練、サービス体制、最新の表示・添付文書を確認すべきです。
20. ForSight Robotics
臨床開発段階
JASPERは術者が制御する白内障手術を対象とします。ForSightは初期の臨床経験として26人の患者を報告。開発中のプラットフォームであり、米国ではFDAクリアランスを得ておらず、商用供給もされていません。
JASPERは、術者が操作するロボット支援を白内障手術に適用しています。ForSightが報告した初期の26人の患者での経験は臨床開発の節目であり、通常の商用供給や大規模な転帰比較試験の証拠ではありません。同社の資料には、米国でFDAクリアランスを取得しておらず、商用販売もされていないことが記されています。前後の節にあるクリアランス取得済みシステムと比較する際には、この違いが不可欠です。
医療機関の戦略担当チームにとって、この事例の当面の用途は、開発中の方式と、なお必要な根拠を理解することです。比較した臨床転帰、術者の訓練、処置時間、中断からの復旧、診療の流れへの適合が検討事項になります。開発段階のプラットフォームを、納入、許可、運用上の採算がすでに確立しているかのように、短期の調達計画や人員計画へ組み込むべきではありません。公表された臨床データと、地域ごとの許可を別々の節目として追ってください。
点検:設備を観察し、問題を見つける
目的: 現場データを繰り返し同じ条件で収集し、異常に人の注意を向ける。適応項目: 地形、センサー、通信、保守システム、運用許可。点検範囲、対応につながる発見、誤警報、巡回1回あたりの担当者の作業時間を測定します。
21. Gecko Robotics
実名の産業企業との契約
点検ロボットが設備状態のデータを集め、Cantileverで分析します。NAESとの契約が実名の商用事例です。AIの価値は特に、測定結果を保守の判断につなげる点に表れています。
Geckoは、ロボットによる点検と、設備状態のデータ、Cantileverソフトウェアを組み合わせています。NAESとの契約は、具体的な産業事業者の保守業務と点検技術を結びつけている点で参考になります。公表された契約額は合意の規模を示すものであり、完了した点検の件数、計上済み売上、参加する各施設で検証された削減額を表すものではありません。
事業上の評価は、データ取得の後から始まります。点検で分かった状態によって、保守の判断が変わったでしょうか。点検範囲、再現性、立ち入りや接近の要件、技術者が結果を作業指示へつなげる方法を評価してください。準備と事後対応も含め、停止期間や点検業務の全体を既存方式と比較します。測定が増えることに意味があるのは、修理、交換、運転継続の判断が改善する場合です。購入側は、検出した状態が実際の対応につながった事例を求めるべきです。
22. ANYbotics
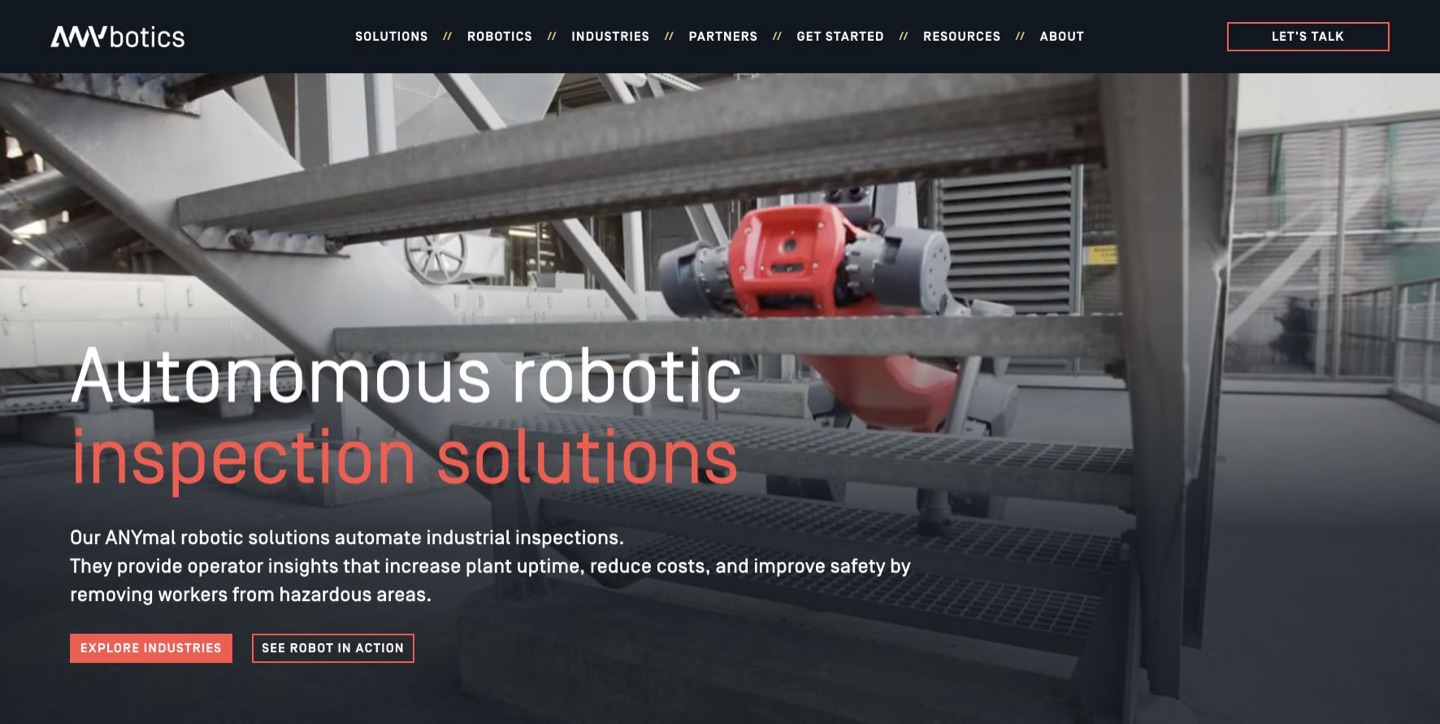
ANYmalは、用途に合うセンサーを使って定期的な点検巡回を行います。Vigier Cimentの稼働事例は、実名の産業施設で継続的に使われている状況を説明している点で有用です。そこでは移動能力だけでなく、アクセス経路や点検箇所も重要になります。ただし、すべてのANYmalの派生モデルが同じセンサーを搭載し、あらゆる危険環境の認証を得ている証拠として扱ってはいけません。
実際の巡回経路から検討を始めてください。階段、扉、路面、充電場所、確認対象の計器や設備を洗い出します。読み取り漏れ、誤警報、人による追加確認を、現在の巡回と比較してください。目的の地点に確実に着いても、読み取れる測定値を得られなければ作業は完了していません。必要なセンサー構成と現場の認証要件を確認し、得られたデータが保守チームへ対応可能な形で届くかを試験します。
23. Percepto
公益事業者での導入
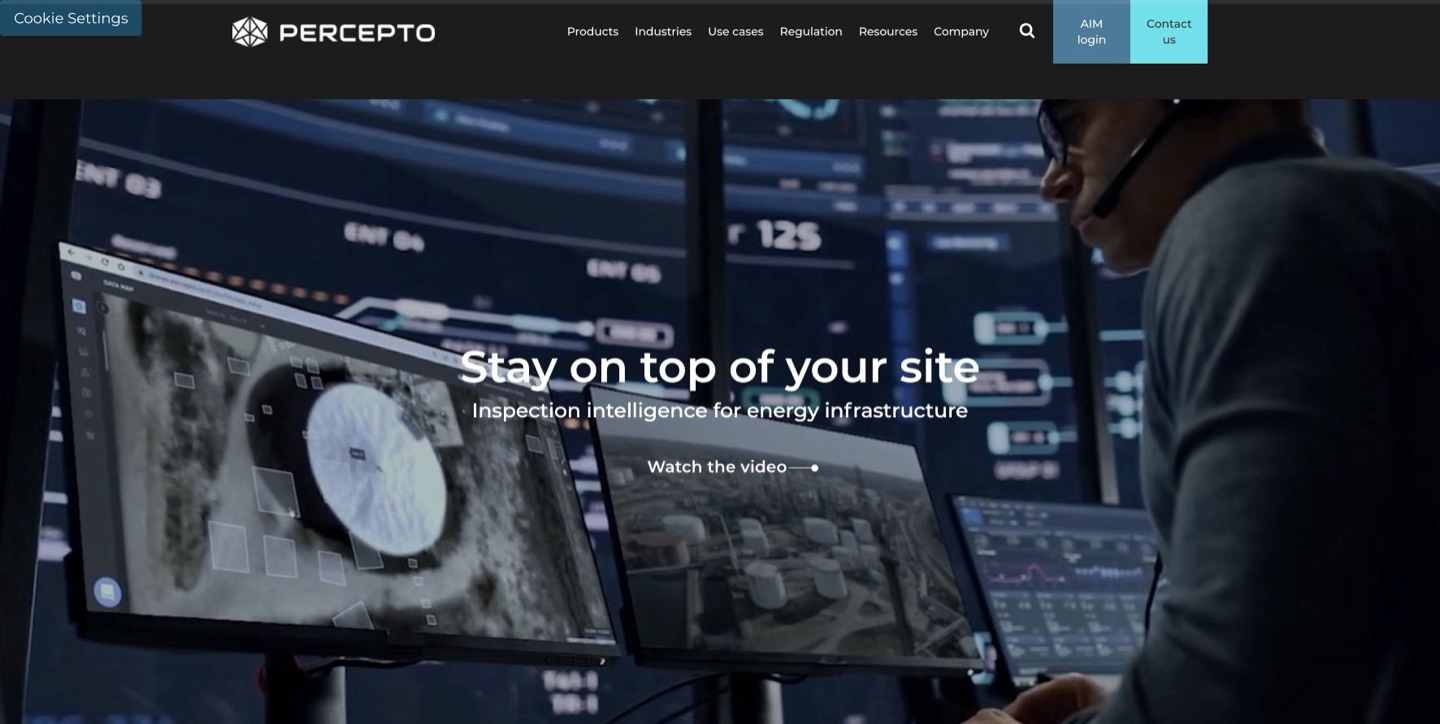
自律ドローンとAIMソフトウェアが、エネルギー事業者による分散拠点の設備異常検出を支援します。公益事業者での導入が参考事例です。実際に運用できる範囲は、飛行許可と現場条件によって定まります。
PerceptoのドローンとAIMソフトウェアは、分散したエネルギー設備の点検を対象としています。繰り返し画像を収集し、注意すべき変化を見つけることを組み合わせた提案です。電力などの事業者での導入資料は、その業務を示す根拠になります。ただし、ある場所で許可を受けて飛行していることは、別の現場や、より多くの機体でも同じ飛行を行える許可があることを意味しません。
現場の実際の天候、通信条件、運用制限の下で、どこまで点検できるかを評価してください。誤警報も含め、撮影から問題の確認、保守対応までの時間を追います。どの飛行に人が関与する必要があるのか、天候や通信不良で収集できない場合にどうするのかを確認します。サービス全体の水準を人による点検と比較してください。ドローン機群の拡張計画は、検討対象施設での現在の点検範囲や実測の稼働可能性と分けて扱うべきです。
24. Ascento
有人支援サービス/試験
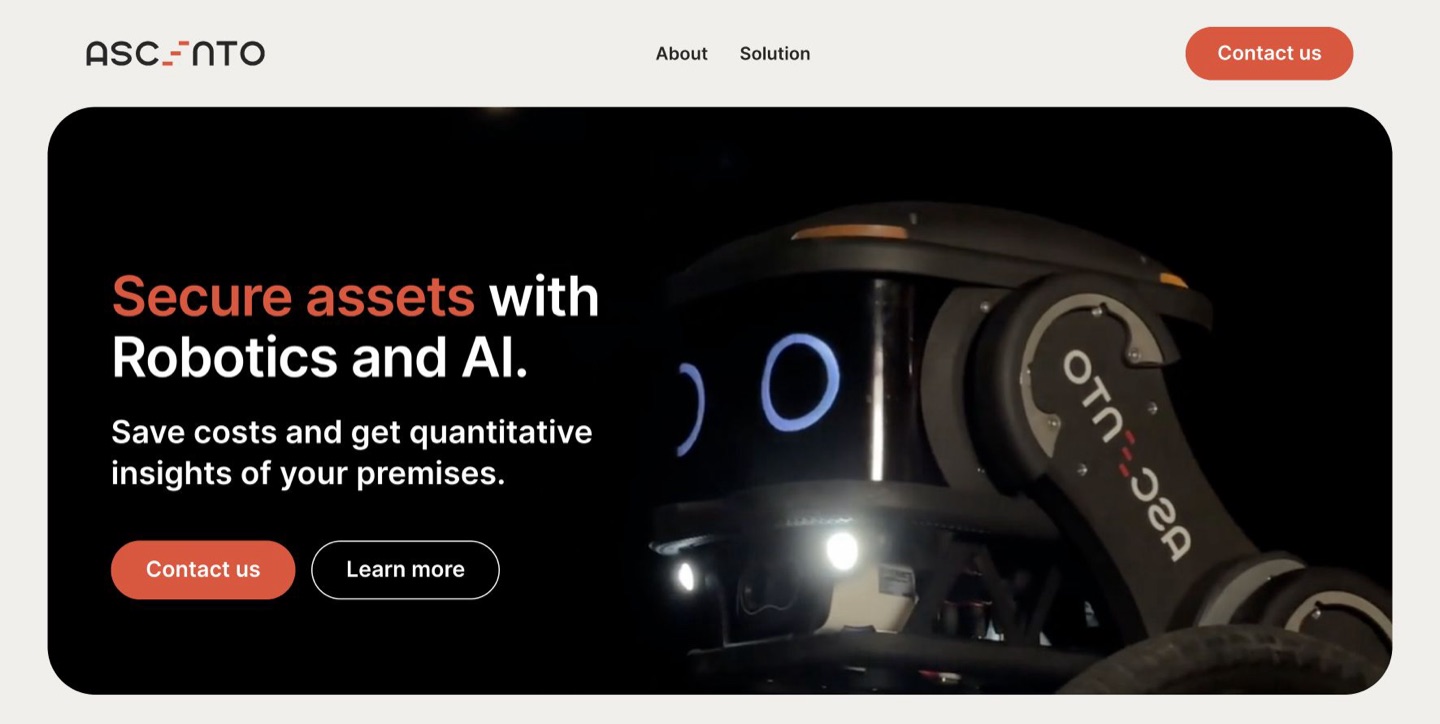
支援付きサービスを通じ、車輪型ロボットが屋外現場、扉、熱の異常を監視します。Securitasによる試験が実名の参考事例です。ロボットは観察と報告を担い、人が対応します。
Ascentoは、人員を配置した警備サービスの一部としてロボット巡回を行う例です。Securitasの試験は、屋外での観察や監視を検討する具体的な現場を示しています。ロボットの役割は、より広い対応の流れの中で検知と報告を担うことです。扉の開放や異常に気づけば、その事象が自動的に解決するかのように巡回ロボットを評価すべきではありません。
現場での試験では、重要な観察事項、巡回する経路と時間帯、対応責任者を定めてください。巡回の完了に加え、見逃し、誤警報、有効な対応までの時間を測定します。天候、敷居などの段差、スロープ、充電、ロボットが入れない場所も確認してください。これにより、どれほどの信頼できる監視範囲が増え、その観察を有効な警備業務へつなげるのにどれほど担当者の注意が必要か、具体的にサービスを比較できます。
25. FieldAI
建設現場での導入
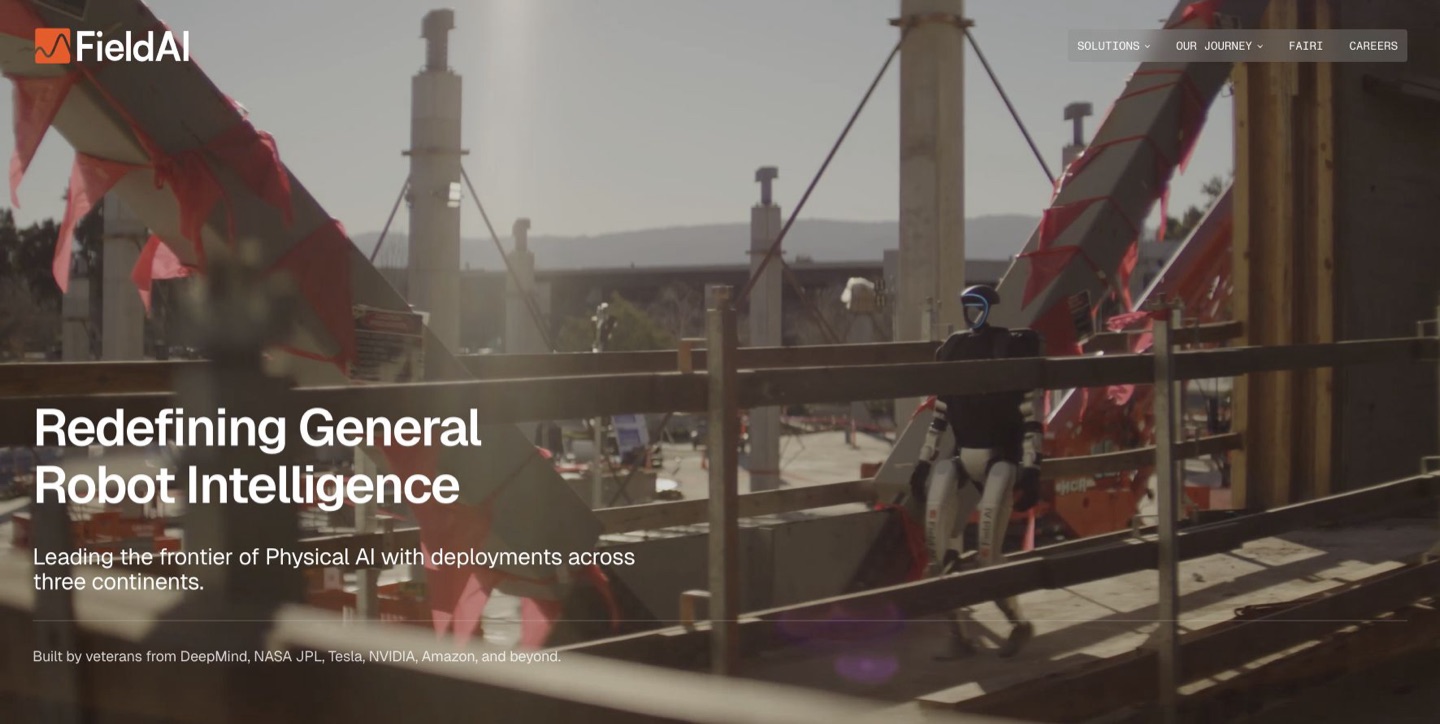
自律化ソフトウェアが異なる機体を動かし、変化する現場での移動やデータ収集を可能にします。Big-Dが建設現場への導入を説明しています。資材搬送などの幅広い構想は、報告された作業と区別すべきです。
FieldAIは、複数のロボットプラットフォームに対応する自律化技術を開発しており、Big-D Constructionが具体的な導入先として挙げられています。建設現場は工事の進行に伴って経路や障害物が変わるため、適応力を試すのに有用です。リンク先の事例はこうした運用を扱っています。より幅広い資材運搬などの将来構想を、すべての現場ですでに提供された機能として数えるべきではありません。
建設業の購入担当者は、現場データの収集など、現在の仕事を明確にし、プラットフォームの長期計画とは分けて評価すべきです。経路の変更、一時的な障害物、通信の喪失、担当者によるロボットの回収・停止を試験してください。そのうえで、収集情報が既存の点検や工程管理に組み込まれるかを確認します。実務上の効果は、同じ自律化ソフトウェアが異なる機体で動くという実証だけでなく、役立つ現場作業の費用を減らせるかにかかっています。
押さえておきたい3つの事業動向
再利用できるモデルは、開発の初期費用を下げる可能性があります。 NVIDIAのGR00TワークフローとGoogleのGemini Robotics 2は、認識と制御の適応技術の進展を示しています。いずれも顧客ごとの評価が必要であり、モデルを利用できることは設備の導入完了を意味しません。NVIDIAの開発ガイド 、Googleの2026年7月の発表 。
システム統合やサービスも、有望な事業になり得ます。 GXOとAgilityの複数年契約は、特定の作業を軸に、機器、連携、継続支援を提供するRaaSの例です。価格や投資回収期間は公開されていません。GXOの発表 。
新製品の発表より、稼働の根拠が重要です。 AmazonのBlue Jayのページは2026年2月に更新され、業務での使用が終了したと記されました。そこでは理由は明らかにされていません。どの供給元についても、追加導入、契約更新、人の支援要件、正常に完了した作業1件あたりの費用を追ってください。Amazonの更新された発表 。
購入前に確認したいROIの簡易計算
以下はすべて仮定に基づく例で、金額は米ドルです。設備、システム統合、初期訓練に180,000ドル、対象となる従来の作業時間を年間4,000時間、その価値を1時間35ドル、ソフトウェア、保守、エネルギー、人の支援の年間費用を42,000ドルとします。
有効作業カバー率とは、停止時間や対応できないケースを差し引いた後に、従来の対象作業のうち必要な品質を満たして完了できる割合です。
| 計算項目 | カバー率80% | カバー率50% |
|---|---|---|
| 年間の処理能力の総価値 | $112,000 | $70,000 |
| 差し引く年間運用費用 | $42,000 | $42,000 |
| 年間の純便益 | $70,000 | $28,000 |
| 単純投資回収期間 | 2.6年 | 6.4年 |
純便益 = 従来の対象作業時間 × カバー率 × 時間あたりの価値 − 運用費用。投資回収期間 = 導入費用 ÷ 正の年間純便益。この前提では、3年で回収するために約73%の有効作業カバー率が必要です。
余力が生まれても、実際の支出を回避できた場合にのみ現金支出の削減になります。この例では運用費用を一定とし、資金調達費用、税金、減価償却、残存価値を除外しています。実際には、性能が落ちると人の支援費用が増える可能性があります。
導入を拡大する前に、代表的なシフトで正常に完了した作業量、人の支援、手直し、復旧時間、総費用を記録してください。提案されたAIシステムを、従来型の自動化や工程改善と比較します。有用な試験導入は、購入の判断に答えを出すものです。
調査と出典に関する注記
記述の根拠には、各社の公式サイト、顧客の報告、業界統計、アナリストの刊行物を用いています。企業の成果は各社の報告として扱い、予測は推計です。スタートアップの状況は調査基準日後に変わる可能性があります。
図表は明示したデータと編集上の分類に基づいて作成しています。ウェブサイトのスクリーンショットは確認したページを記録したもので、独自に撮影した製品写真や推奨を示すものではありません。
異なる言語でサプライヤーと調整するチームでは、VoicePingのAI議事録 や文字起こしツール をプロジェクトの記録に活用できます。本記事のロボティクス事例は第三者の製品です。