この記事の内容
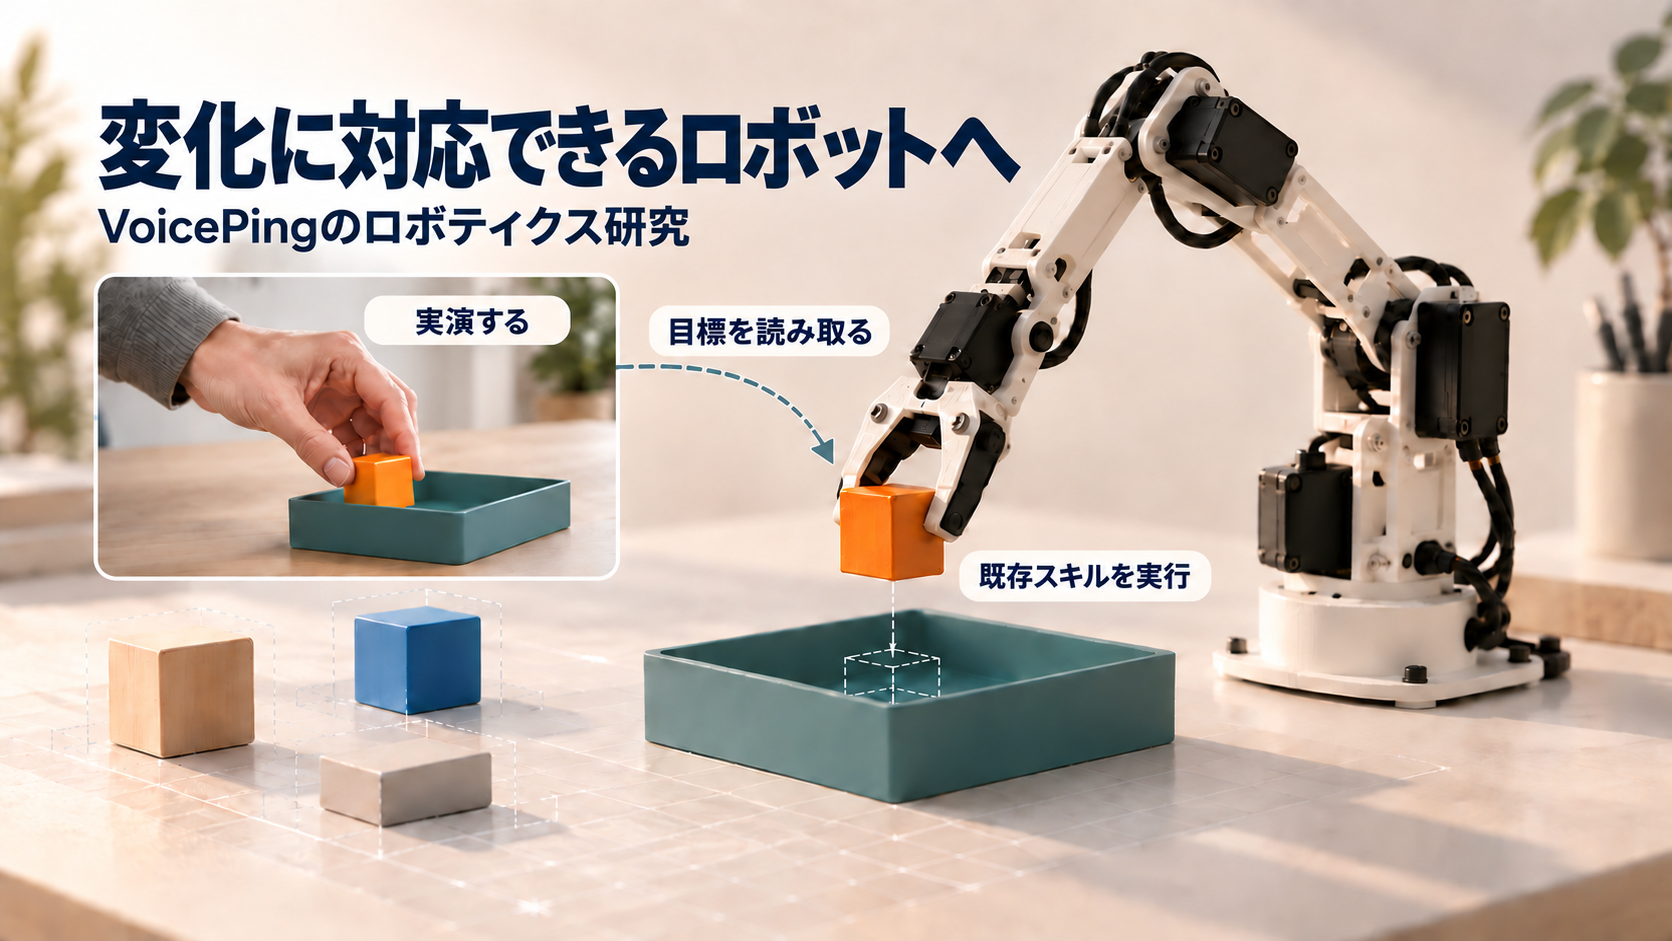
VoicePingが長期的に目指すのは、役に立つ作業を理解し、現実の世界で行動し、状況の変化にも適応するロボットです。部屋や経路が変わるたびに、あるいは小さな違いが生じるたびに個別の学習が必要では、導入を広げることが難しくなります。
ロボット犬のプロジェクトでは、機構、センシング、学習による制御がこの目標をどう支えるのか、そして実機試験でどのような限界が現れるのかを調べます。
役に立つロボットには、状況の変化への対応が必要
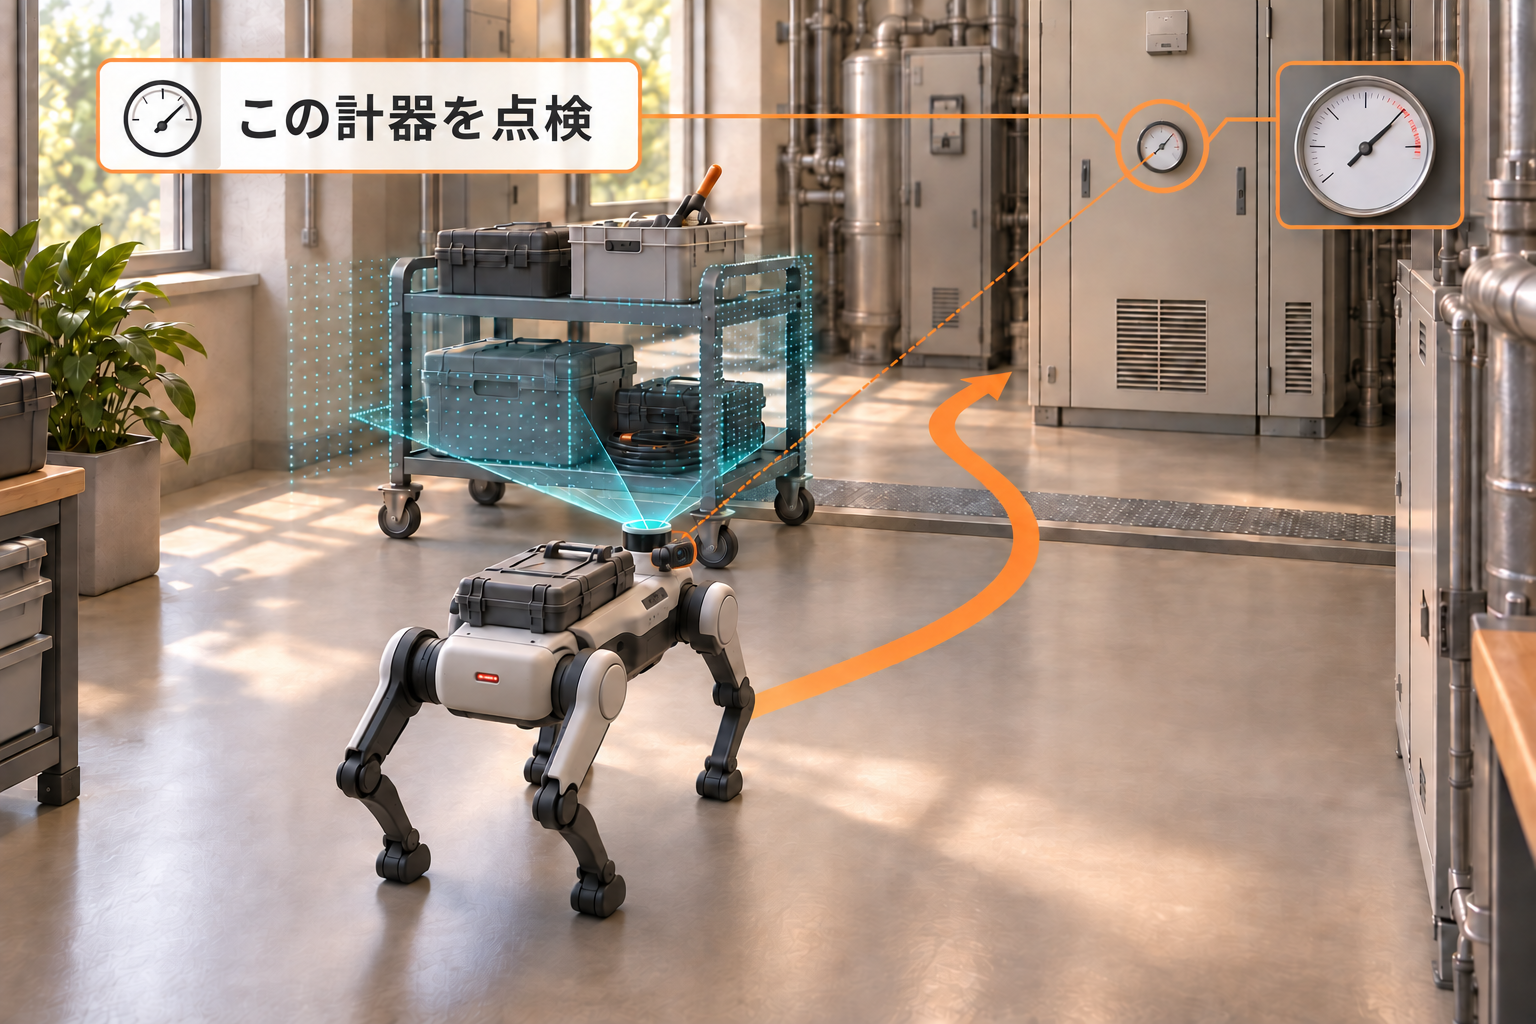
屋内の点検作業を考えてみます。設備のところまで移動し、状態を観測して、注意が必要な点を報告する作業です。
台車が経路をふさいでいれば、別の道を探す必要があります。点検対象が変わった場合は、それだけでは足りません。指示を正しい物体に結び付け、何を観測するかを判断する必要があります。目的地に着くことは、仕事の一部にすぎません。
必要な観測を得て、人の助けが必要な場面を認識できてこそ、作業の成功といえます。
ロボット犬が研究に適している理由
四足歩行の機体では、バランス、変化する接地状態、移動するセンサーを一つの実験で扱えます。アクチュエーターの応答や機体の動きの推定に小さな誤差があるだけで、一歩ごとの動作に影響します。
機構と制御に手を加えられれば、誤差と設計上の選択を結び付け、シミュレーターを改善できます。どの物理量を計測すれば、学習した動作をより確実に実機へ移せるのかを明らかにしたいと考えています。
最終的に顧客の用途に使うロボットには、その仕事に適した機体が必要です。このプラットフォームで、その判断に使う手法を育てていきます。
市販のロボット犬:Spot、ANYmal、Unitree
市販の四足歩行ロボットを見ると、導入に関する四つの観点が浮かび上がります。
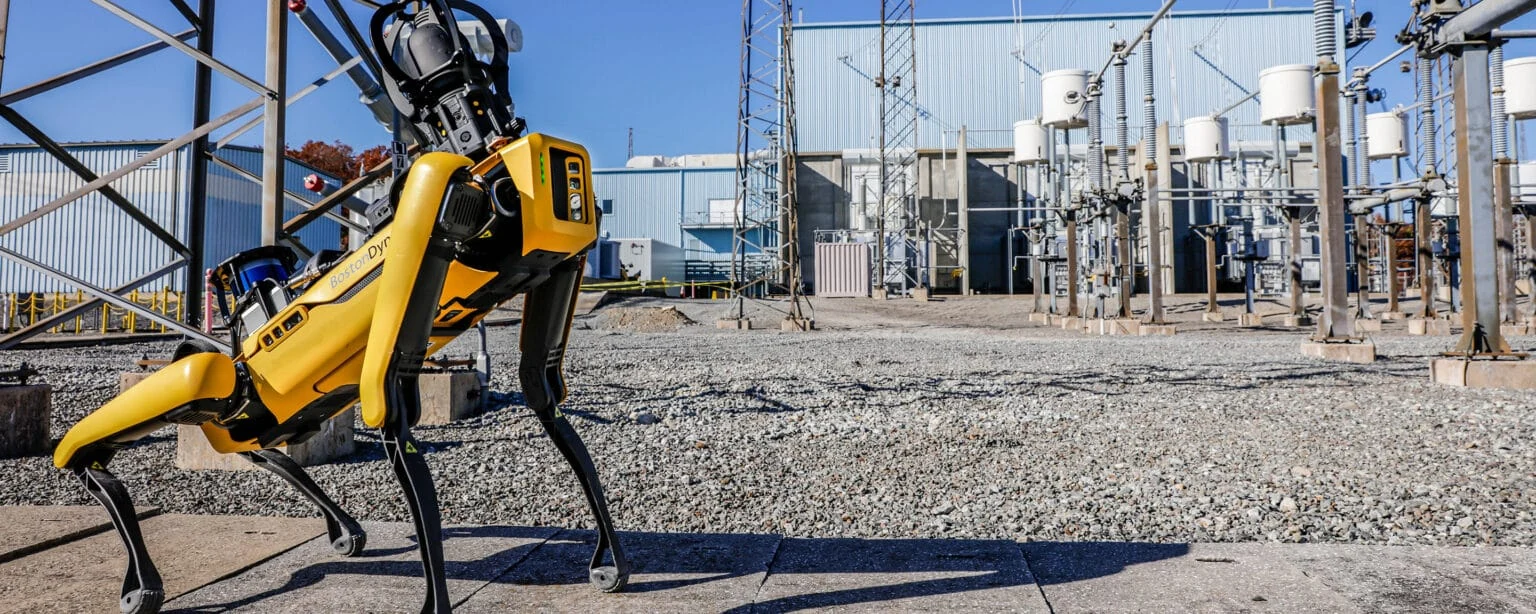
点検の一連の流れを完結させる
自律ミッション、用途に合わせた搭載機器、Orbitによる複数機体の管理。
研究の観点: 有用な観測を得られたか、次のミッションに移れる状態かを測る。
画像:Boston Dynamics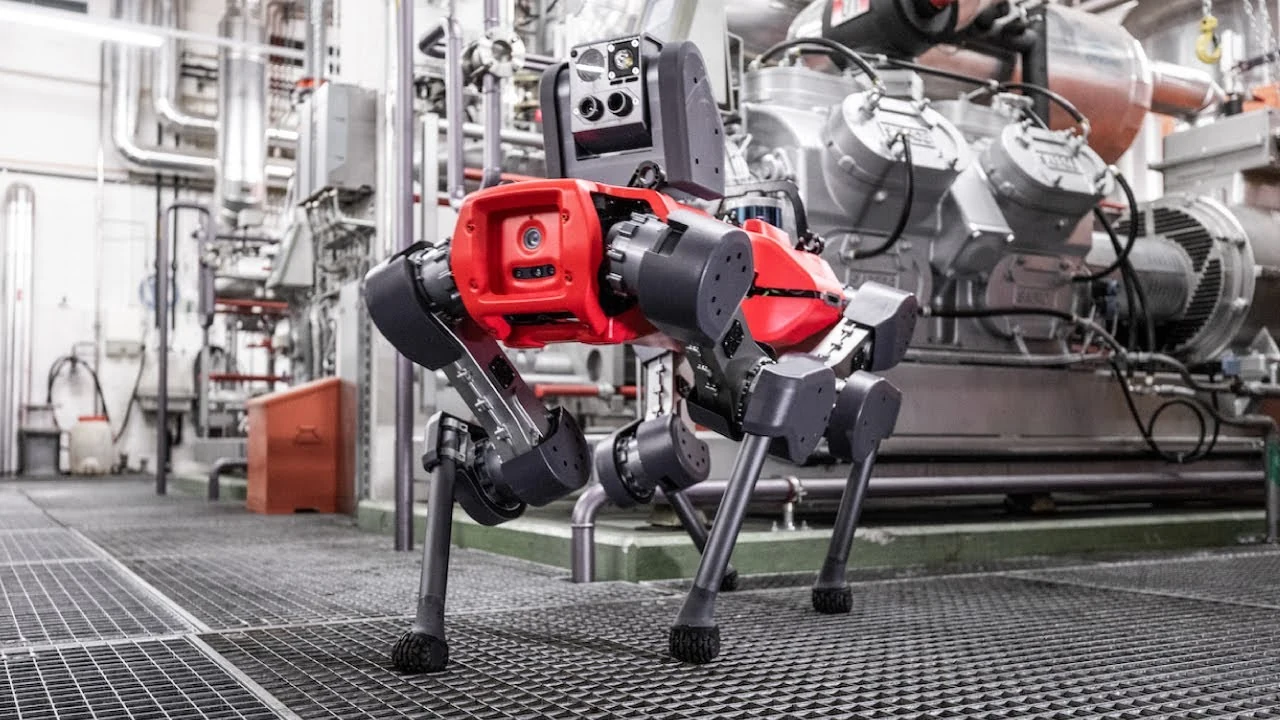
必要な状態を観測する
自律移動とドッキングを備え、画像・熱・音による点検に対応。
研究の観点: 作業に合うセンサーを選び、観測の再現性を確認する。
画像:ANYbotics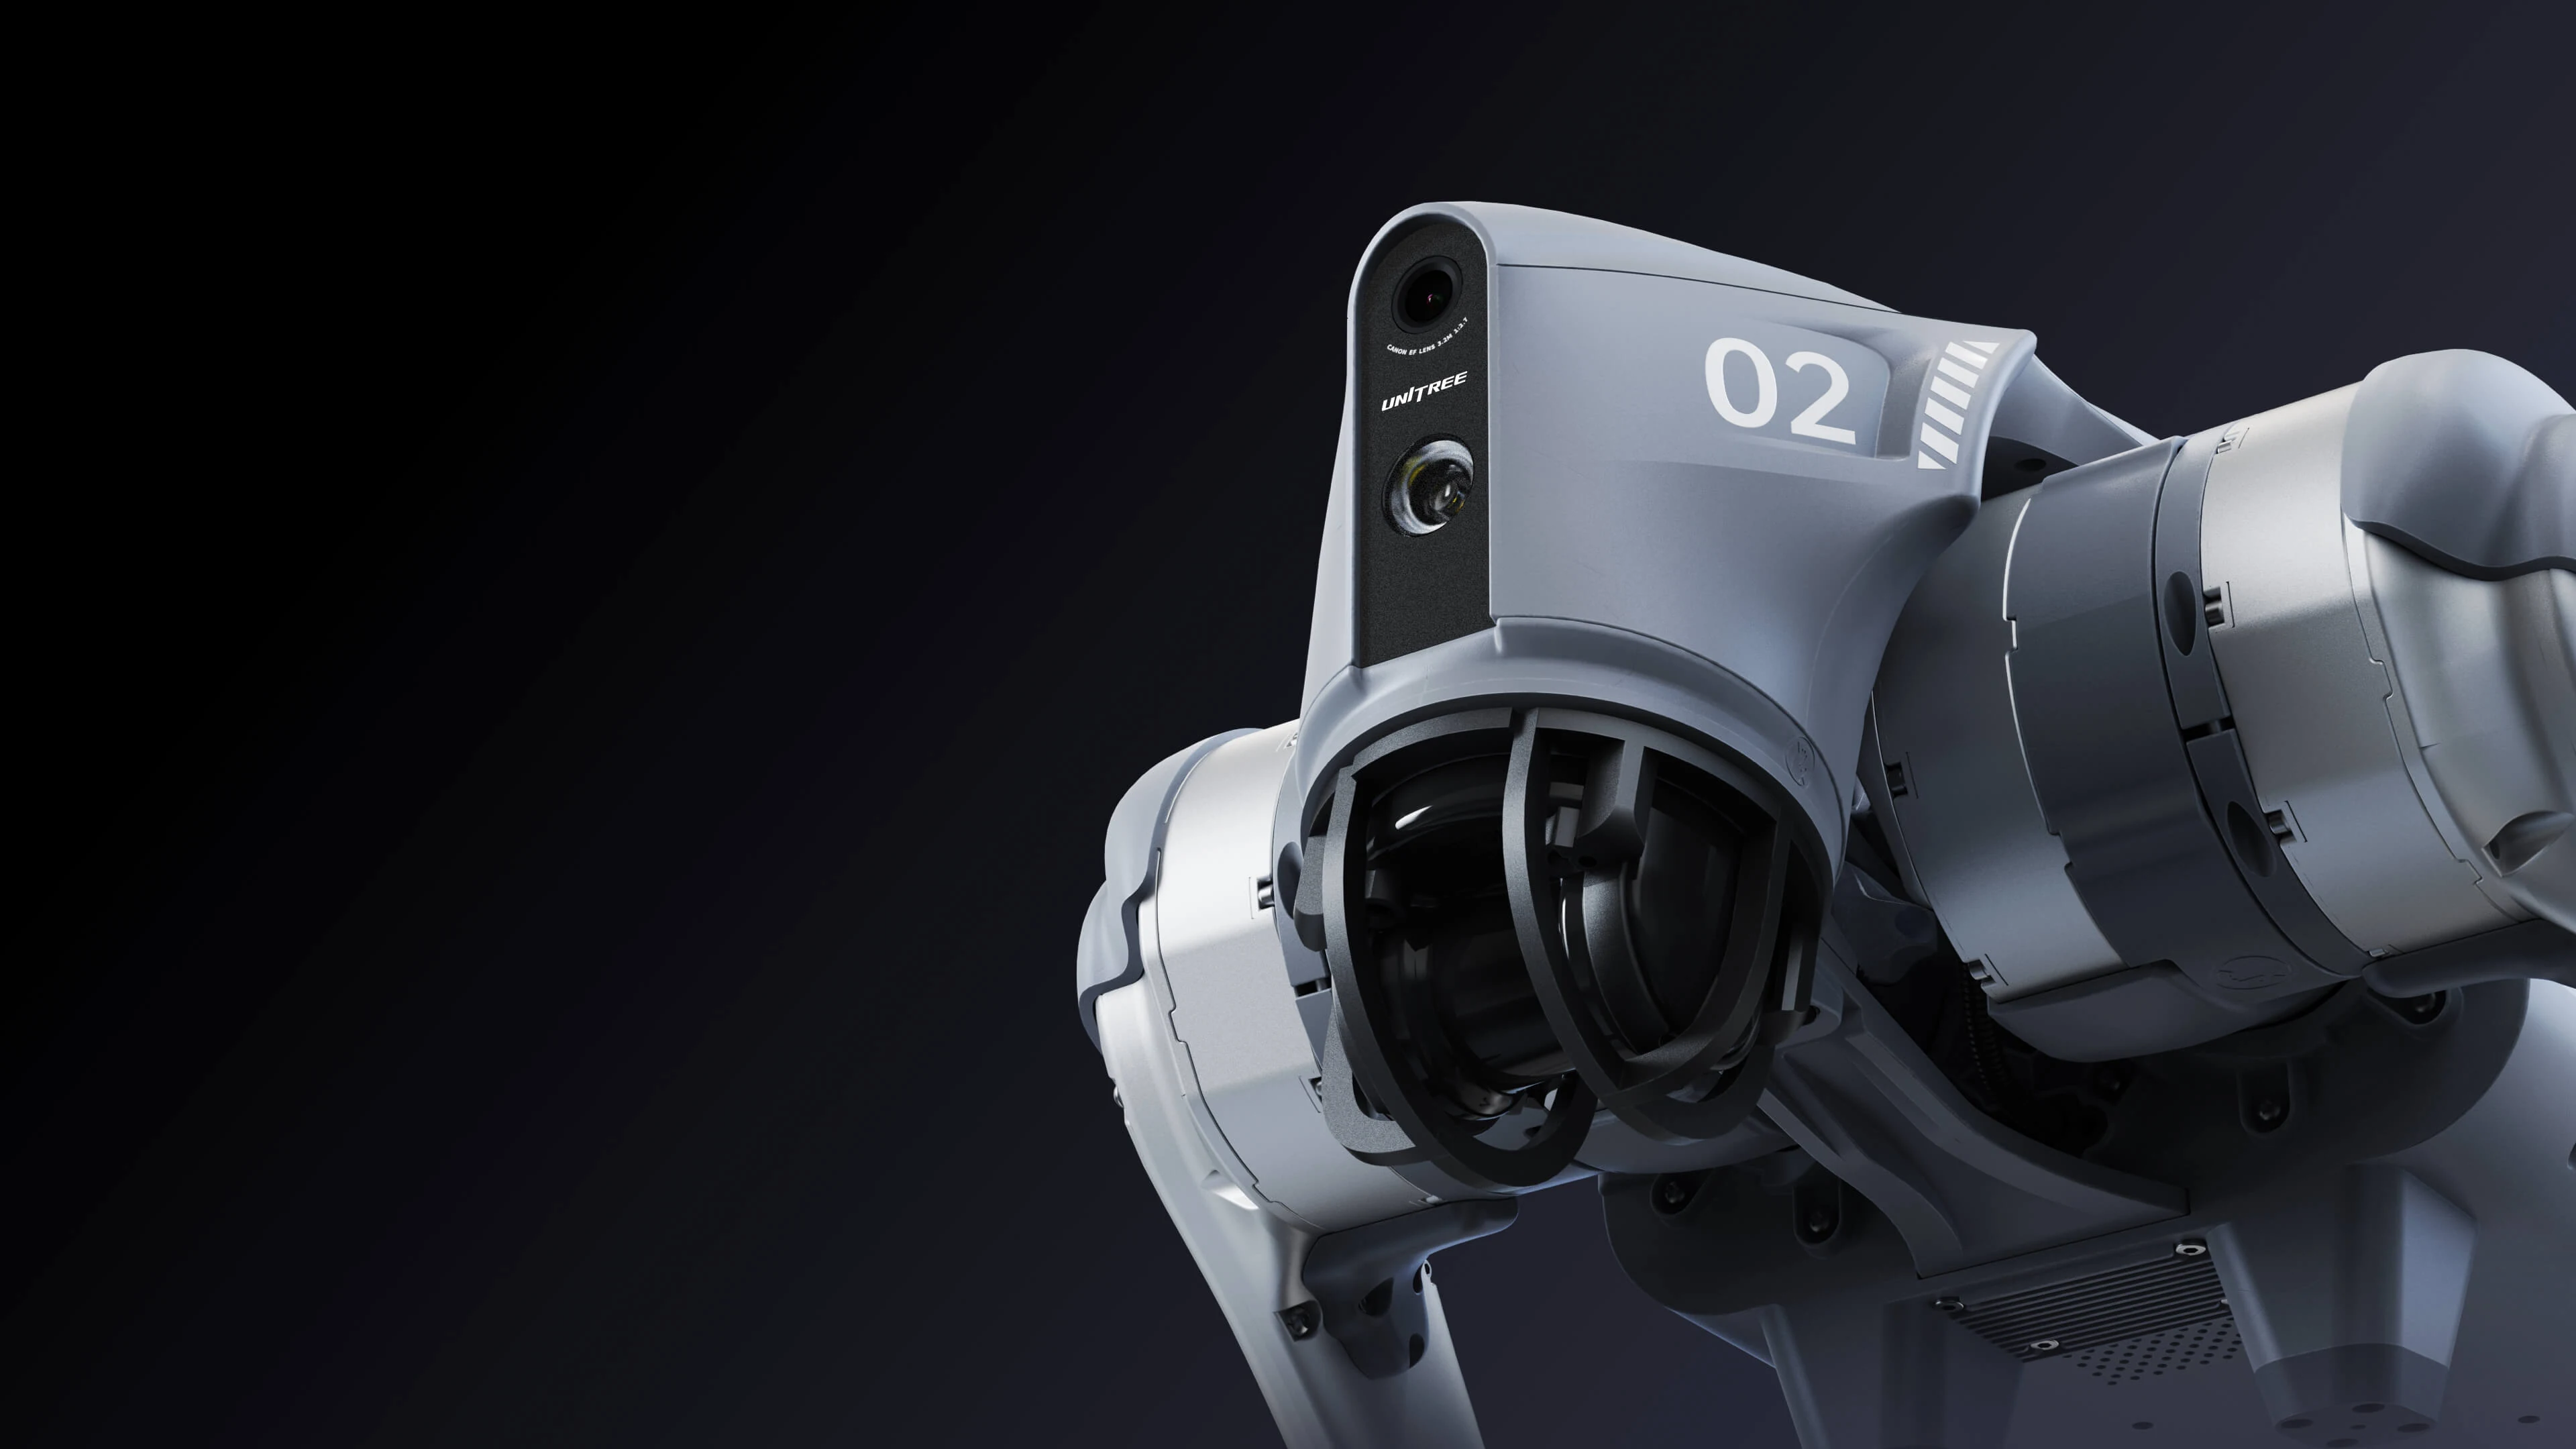
実験に必要な機能を利用できるか
LiDAR、開発支援、演算機能の拡張オプション。利用できる機能はエディションによって異なります。
研究の観点: 機体を選ぶ前に、制御・センサー・演算機能をどこまで利用できるか確認する。
画像:Unitree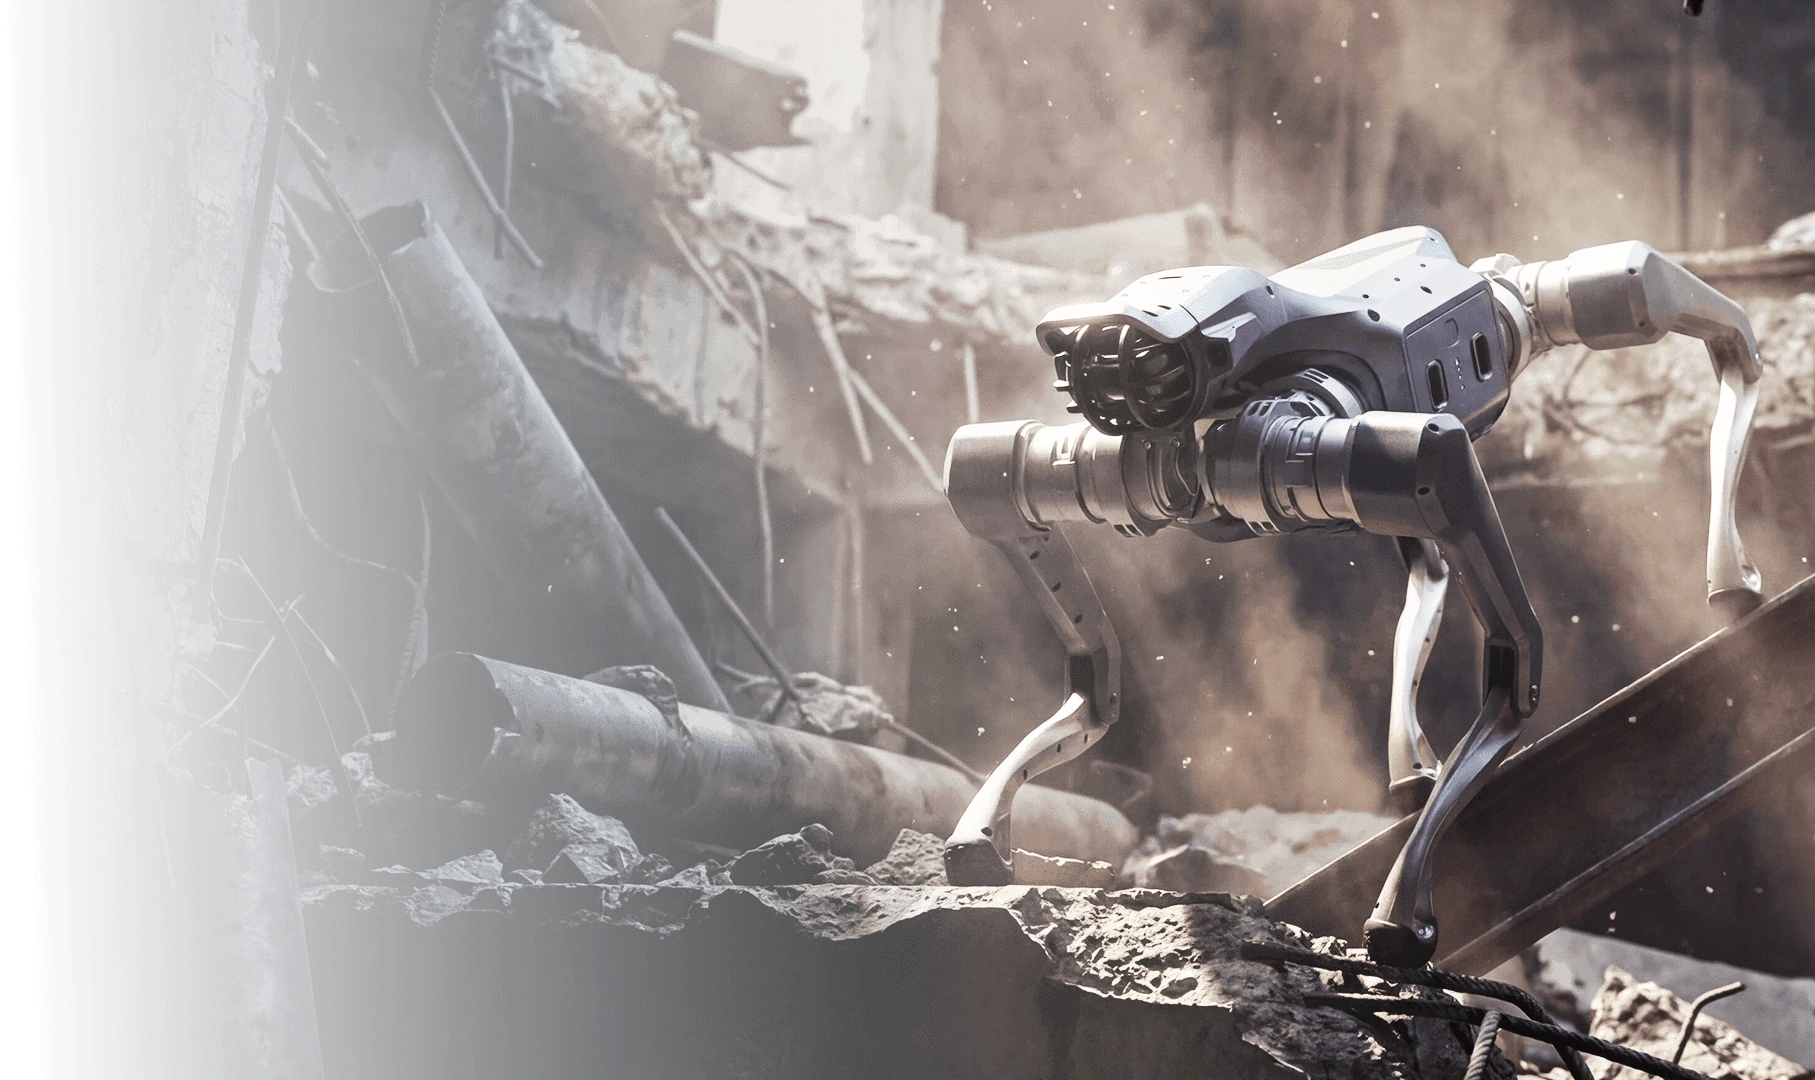
運用する条件で試す
開発支援、演算機能の拡張、EDU向けドック。一部の紹介機能は開発中です。
研究の観点: 想定する作業負荷の下で、利用可能な機能を評価する。
画像:Unitreeメーカーの画像と説明を使用し、2026年9月24日に確認しました。製品構成はそれぞれ異なります。研究への示唆は私たちの分析です。
市販のプラットフォームは、移動と点検のための有用な基盤を提供しています。それでも独自の機体を作る理由は、実験のために手を加えられるからです。機構を変え、その応答を測り、対応するシミュレーションモデルも一緒に更新できます。
システム全体をどうつなぐか
構想しているシステムでは、推論とナビゲーションを担うPCを、ロボット側の制御につなぎます。LiDAR、機体の動きの計測、関節からのフィードバックによって、計画した動作と実際の機体が接する状況を結び付けます。
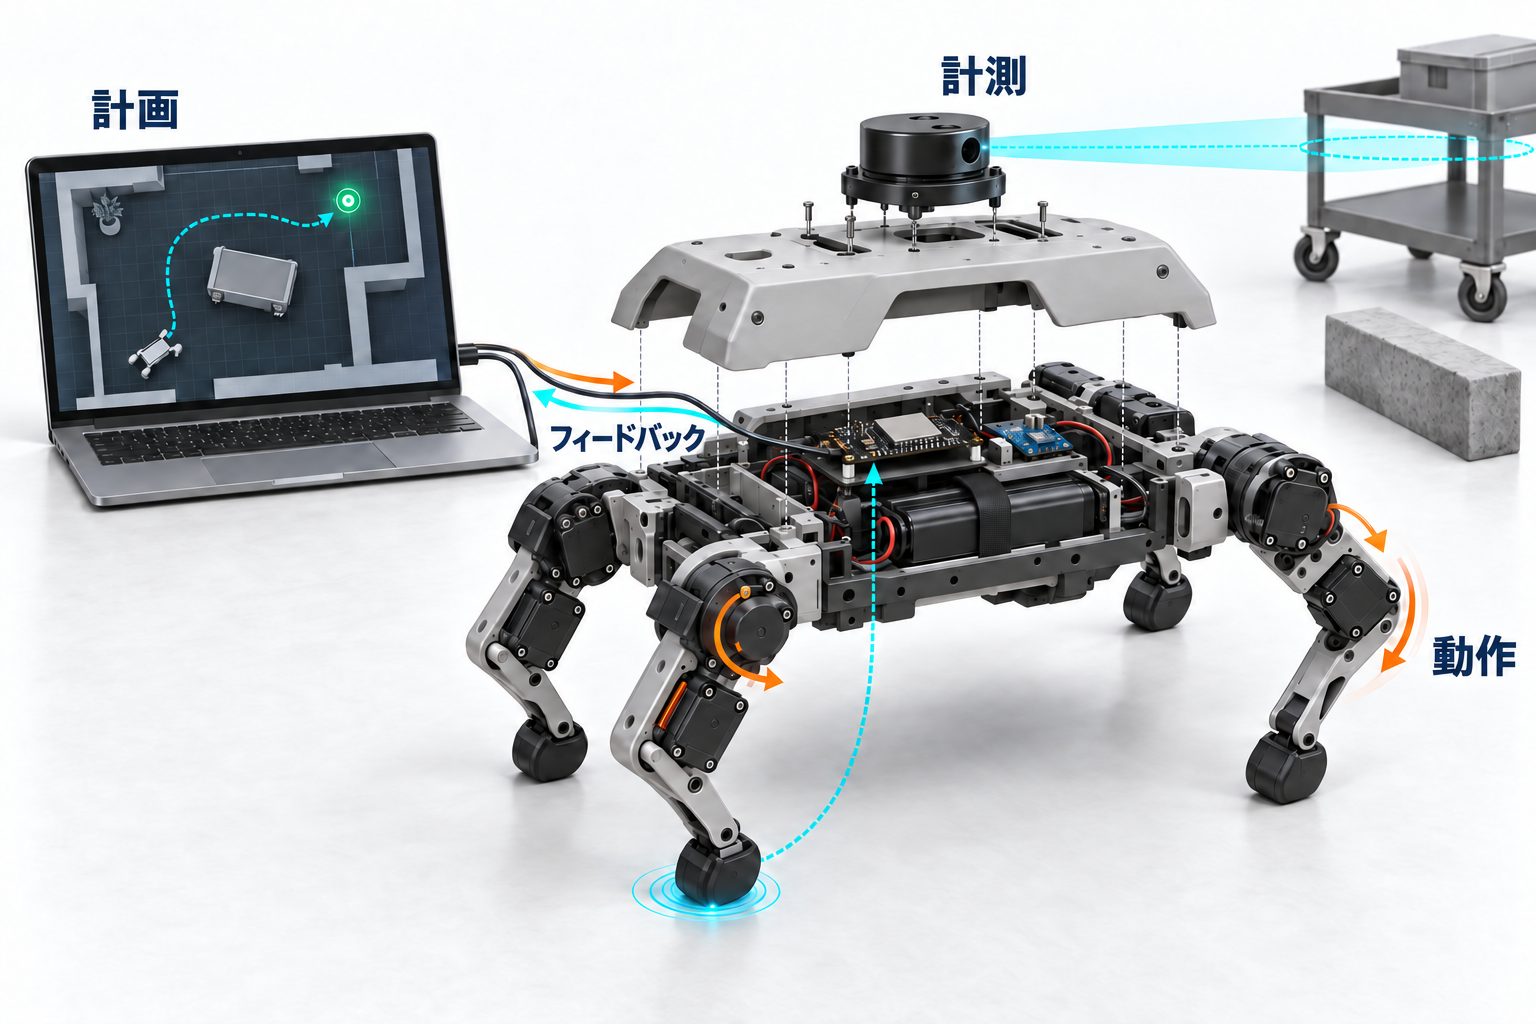
統合にあたっての主な問いは、各モジュールがどの状態情報を必要とするか、遅延が挙動にどう影響するか、不確かな観測に応じて計画をどう変えるべきかです。
歩行を再利用できる能力にする
「次の確認地点へ移動する」と「もっと近づく」は、同じ移動能力で実行できることが望まれます。その能力には、方向、体の支え方、床の条件が変わっても安定して働くことが求められます。
歩行方策には、実際の動きが要求と異なったときに、機体と関節からのフィードバックを使って各動作を調整する役割があります。
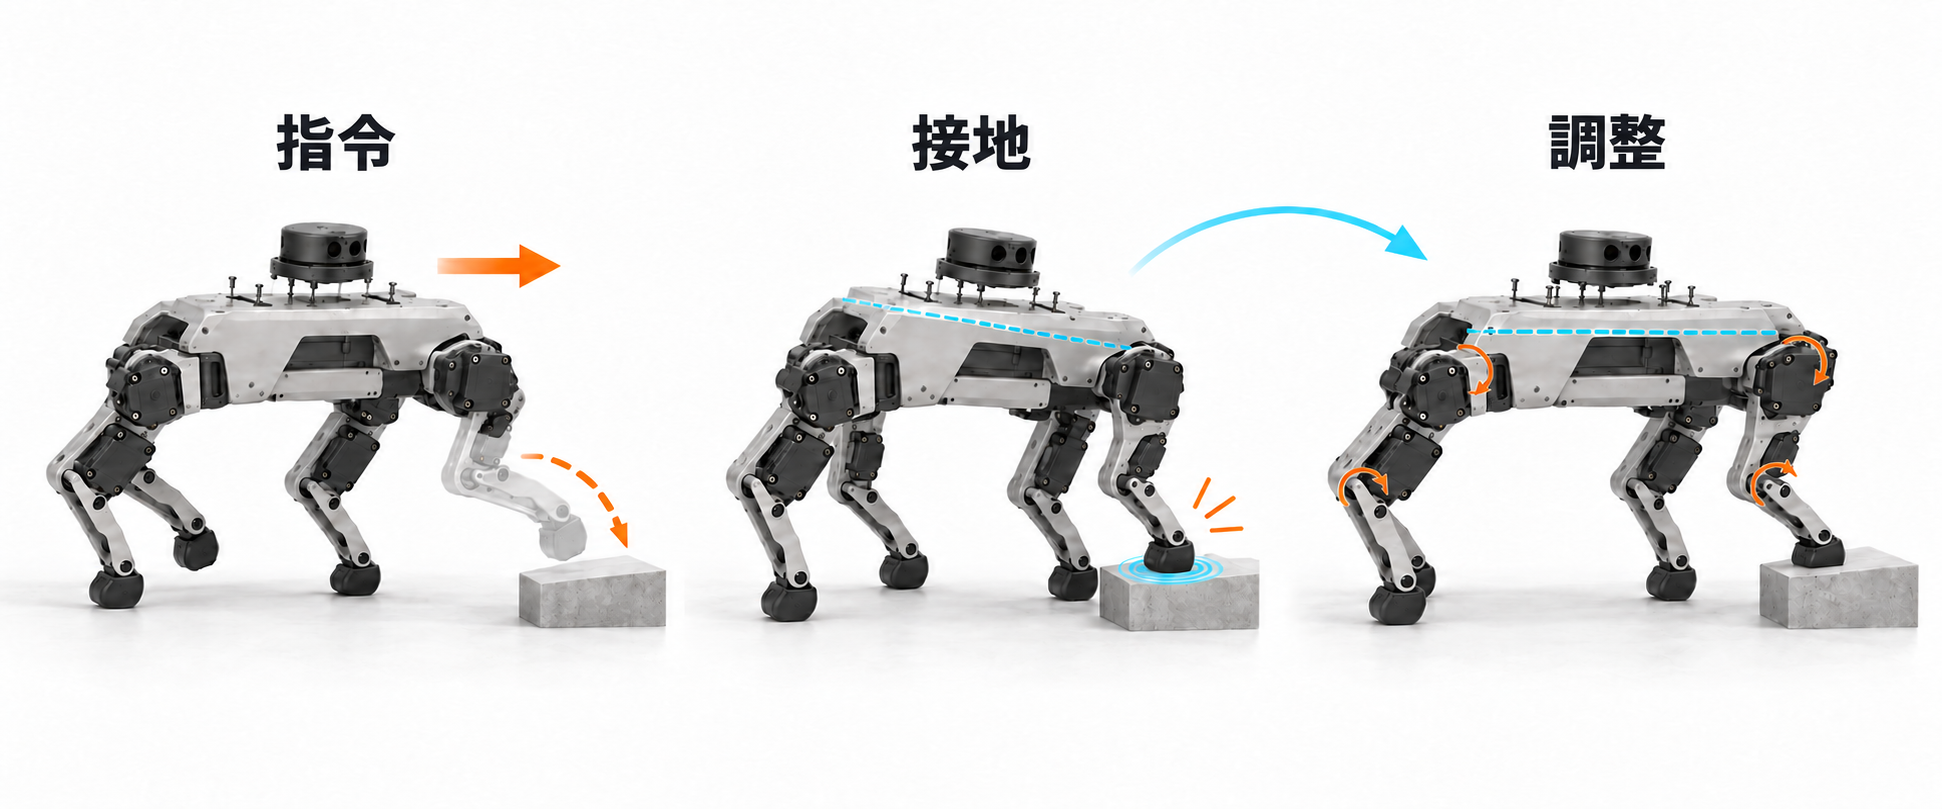
接地の変化、不完全な状態推定、アクチュエーターの遅延は、この能力が耐えなければならない条件です。
ナビゲーションが移動を目的につなげる
LiDARを使った地図作成と自己位置推定は、台車を迂回する経路探しに役立つはずです。歩行能力がその移動を実行します。このつながりを調べる参考の一つが、Orionのナビゲーション構成 です。
「あの圧力計を確認して」という指示を理解するには、もう一つ要件が加わります。対象物を特定し、作業に必要な観測を判断することです。カメラや、画像と言語を解釈するモデルは、将来のシステムを構成する候補です。対象や経路が不明確なときには、ロボット自身がその不確かさを認識し、助けを求める必要があります。
シミュレーションでさまざまな条件を学ぶ
シミュレーションでは、実機試験を繰り返す前に、さまざまな路面や外乱の下で移動を学習・検証できます。強化学習では、安定を保ちながら要求された方向へ進むことに報酬を与えられます。
NVIDIAのSpot歩行の事例 では、シミュレーション内の動力学を変えながら学習し、得られた方策を実機で動かす方法が示されています。
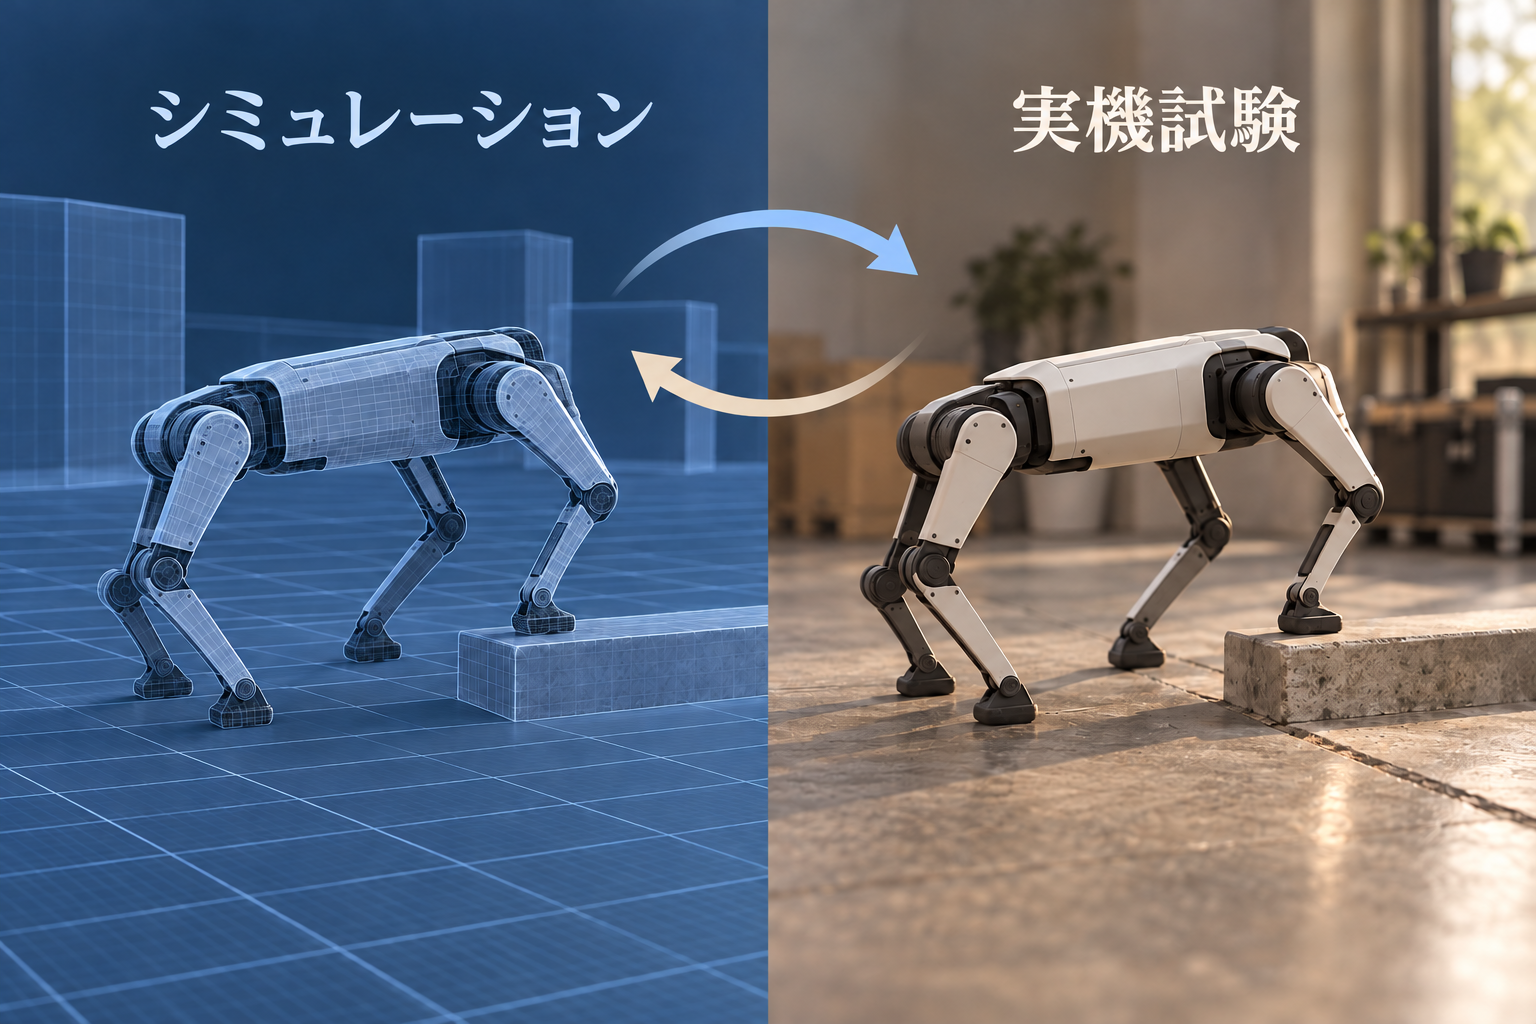
**シミュレーションから実機への転用(Sim-to-Real)**は、モデルの誤差に左右されます。シミュレーション内の足が地面をつかみすぎたり、アクチュエーターの応答が速すぎたりするかもしれません。実機試験によって差異が分かり、次のモデル改訂に使う計測値を得られます。
適応では、すでに持つ能力を生かす
適応の出発点は、何が変わったかを特定することです。経路なのか、対象なのか、それとも身体能力に求められる条件なのかを見極めます。
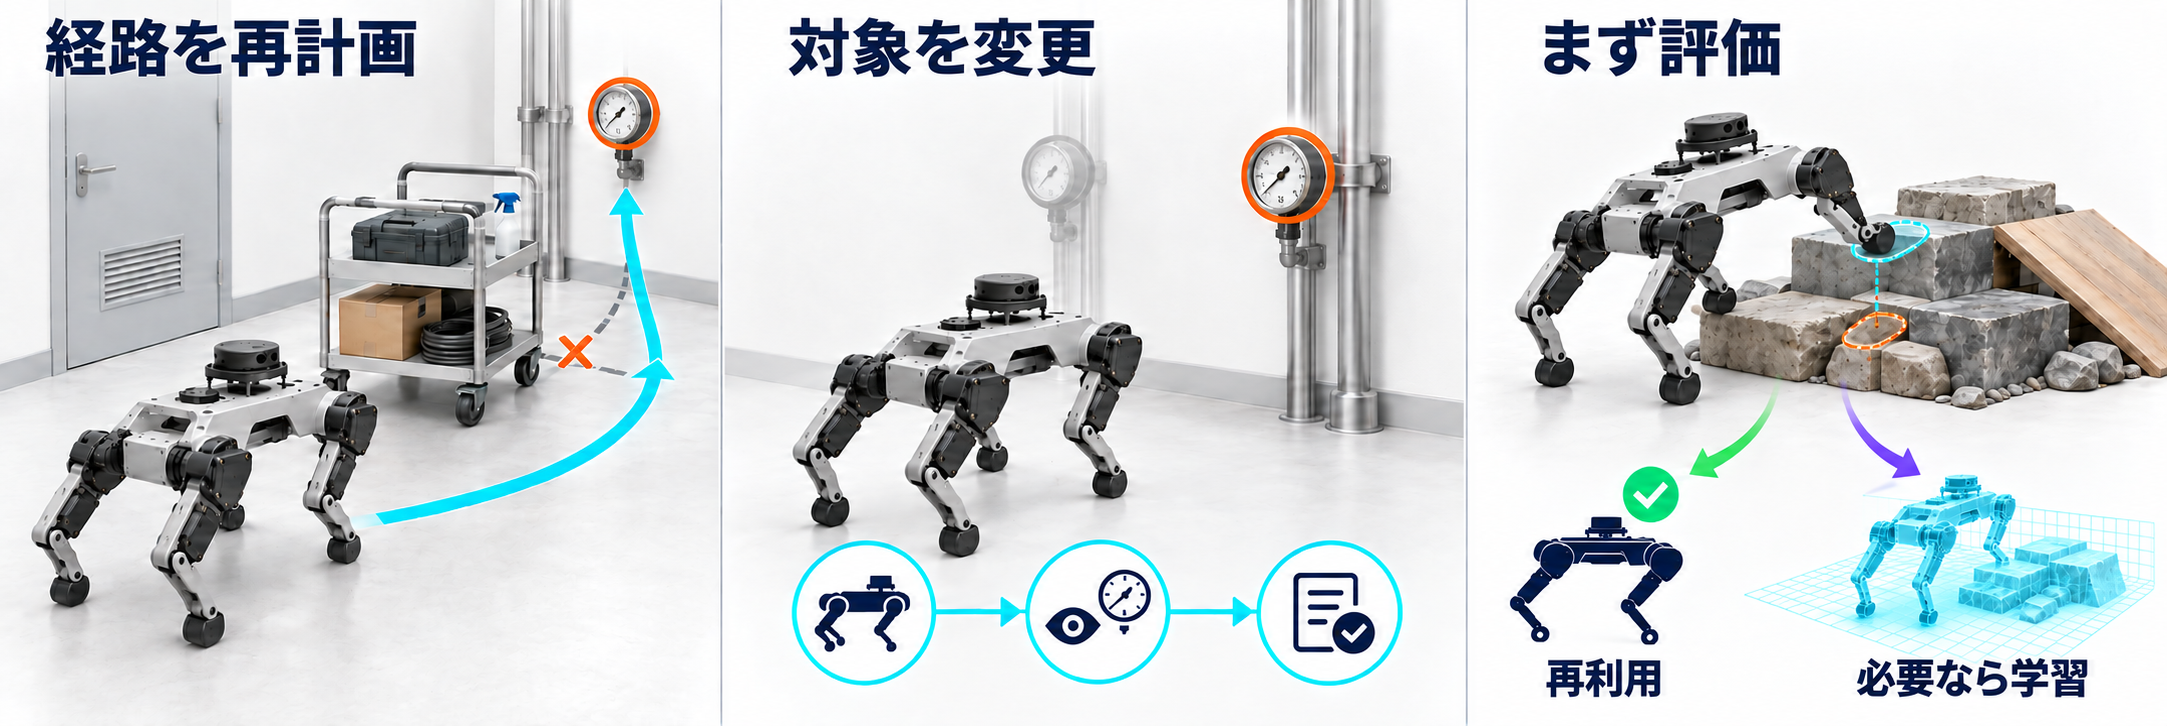
対象が変わっても、同じ動作の順序を使える場合があります。別の順序が必要な作業では、スキルの組み合わせ直しが必要です。未知の条件に出会ったら評価が必要ですが、それだけで再学習が必要だと分かるわけではありません。
Open X-Embodiment やPhysical Intelligenceのπ0.5 などの研究は、より幅広い経験からの学習や、新しい環境への汎化を探っています。私たちの方向性を考える参考になりますが、どのロボットでも任意の新しい作業を実行できると示したものではありません。
これから検証したい研究課題
最初の具体的な問いは、どの物理量を計測すれば、シミュレーションで学習した移動を実機でより確実に実行できるかです。
歩行できる機体が用意できたら、初期のシミュレーターと、関節応答や接地の実測値で校正したシミュレーターで、それぞれ歩行方策を学習する比較を考えています。移動課題、方策の設計、学習に使う資源の量をそろえることで、校正の効果を切り分けやすくなります。
その後、学習には使っていない同じ実機条件で両方の方策を試します。安定した作業完了、動作追従誤差、人の介入を比較し、校正に使った条件を超えて、モデルの改善が実機への転用に役立つかを検証します。
より広い問いとしては、不確かな観測に応じて計画をどう変えるか、既存のスキルで新しい作業に対応できるのはいつか、ロボットが助けを求めるべきなのはいつかが残ります。これらの問いが、条件を管理した実験と、作業全体を確実にこなすという最終的な目標をつなぎます。
プロジェクトは、まだ試作の初期段階です。脚部のデジタル設計と電子部品の選定はできていますが、実機での歩行、ナビゲーションの統合、このロボット向けに学習した方策は、これから実証する必要があります。
参考プロジェクト: TNY-360 とOrion を方向性の参考にしています。脚部の設計は、TheRobotStudioのSO101の形状 をApache 2.0ライセンス の下で利用し、基部と脚の下部を変更したものです。