この記事の内容
3Dプリンターは、人がそばにいなくても部品を造形できます。しかし、扉を開け、その次の物理的な作業へ進むには、まだ人の手が必要です。私たちはこの課題を調べるために、オープンなロボットアーム設計であるFORTEを改良しています。機構、シミュレーション、検証ツールの開発にはCodex Astraを活用しています。
最初の目標は、プリンターの内部にアクセスすることです。将来はサーバーなど、ほかの機器との物理的なやり取りも探りたいと考えています。まずは、最初から最後まで測定できる一つの作業を出発点にします。
役に立つアームには、一連の作業を完了する力が必要
プリンター内部の一点に届くだけでは、プリンターを操作したことにはなりません。扉を動かし、筐体との干渉を避け、アームを引き抜き、次の作業を始められる状態に戻す必要があります。ある動作に有利な台座の位置が、別の動作を妨げることもあります。
試作機は、6関節のアーム、グリッパー、実験用のスライド台座を組み合わせた構成です。CADの調整、アクセス動作のシミュレーション、一部部品の造形まで進んでいます。組み立てを終えたアームに通電し、実際のプリンターを操作する段階には、まだ達していません。 以下の実験は、何を製作し、次に何を測定すべきかを判断するためのものです。
市販ロボットアーム:Universal Robots、Franka、UFACTORY
市販のプラットフォームからは、物体操作へのさまざまなアプローチが分かります。オープンハードウェアの選択肢であるOpenArmも、自作と購入を検討する際の参考になりました。
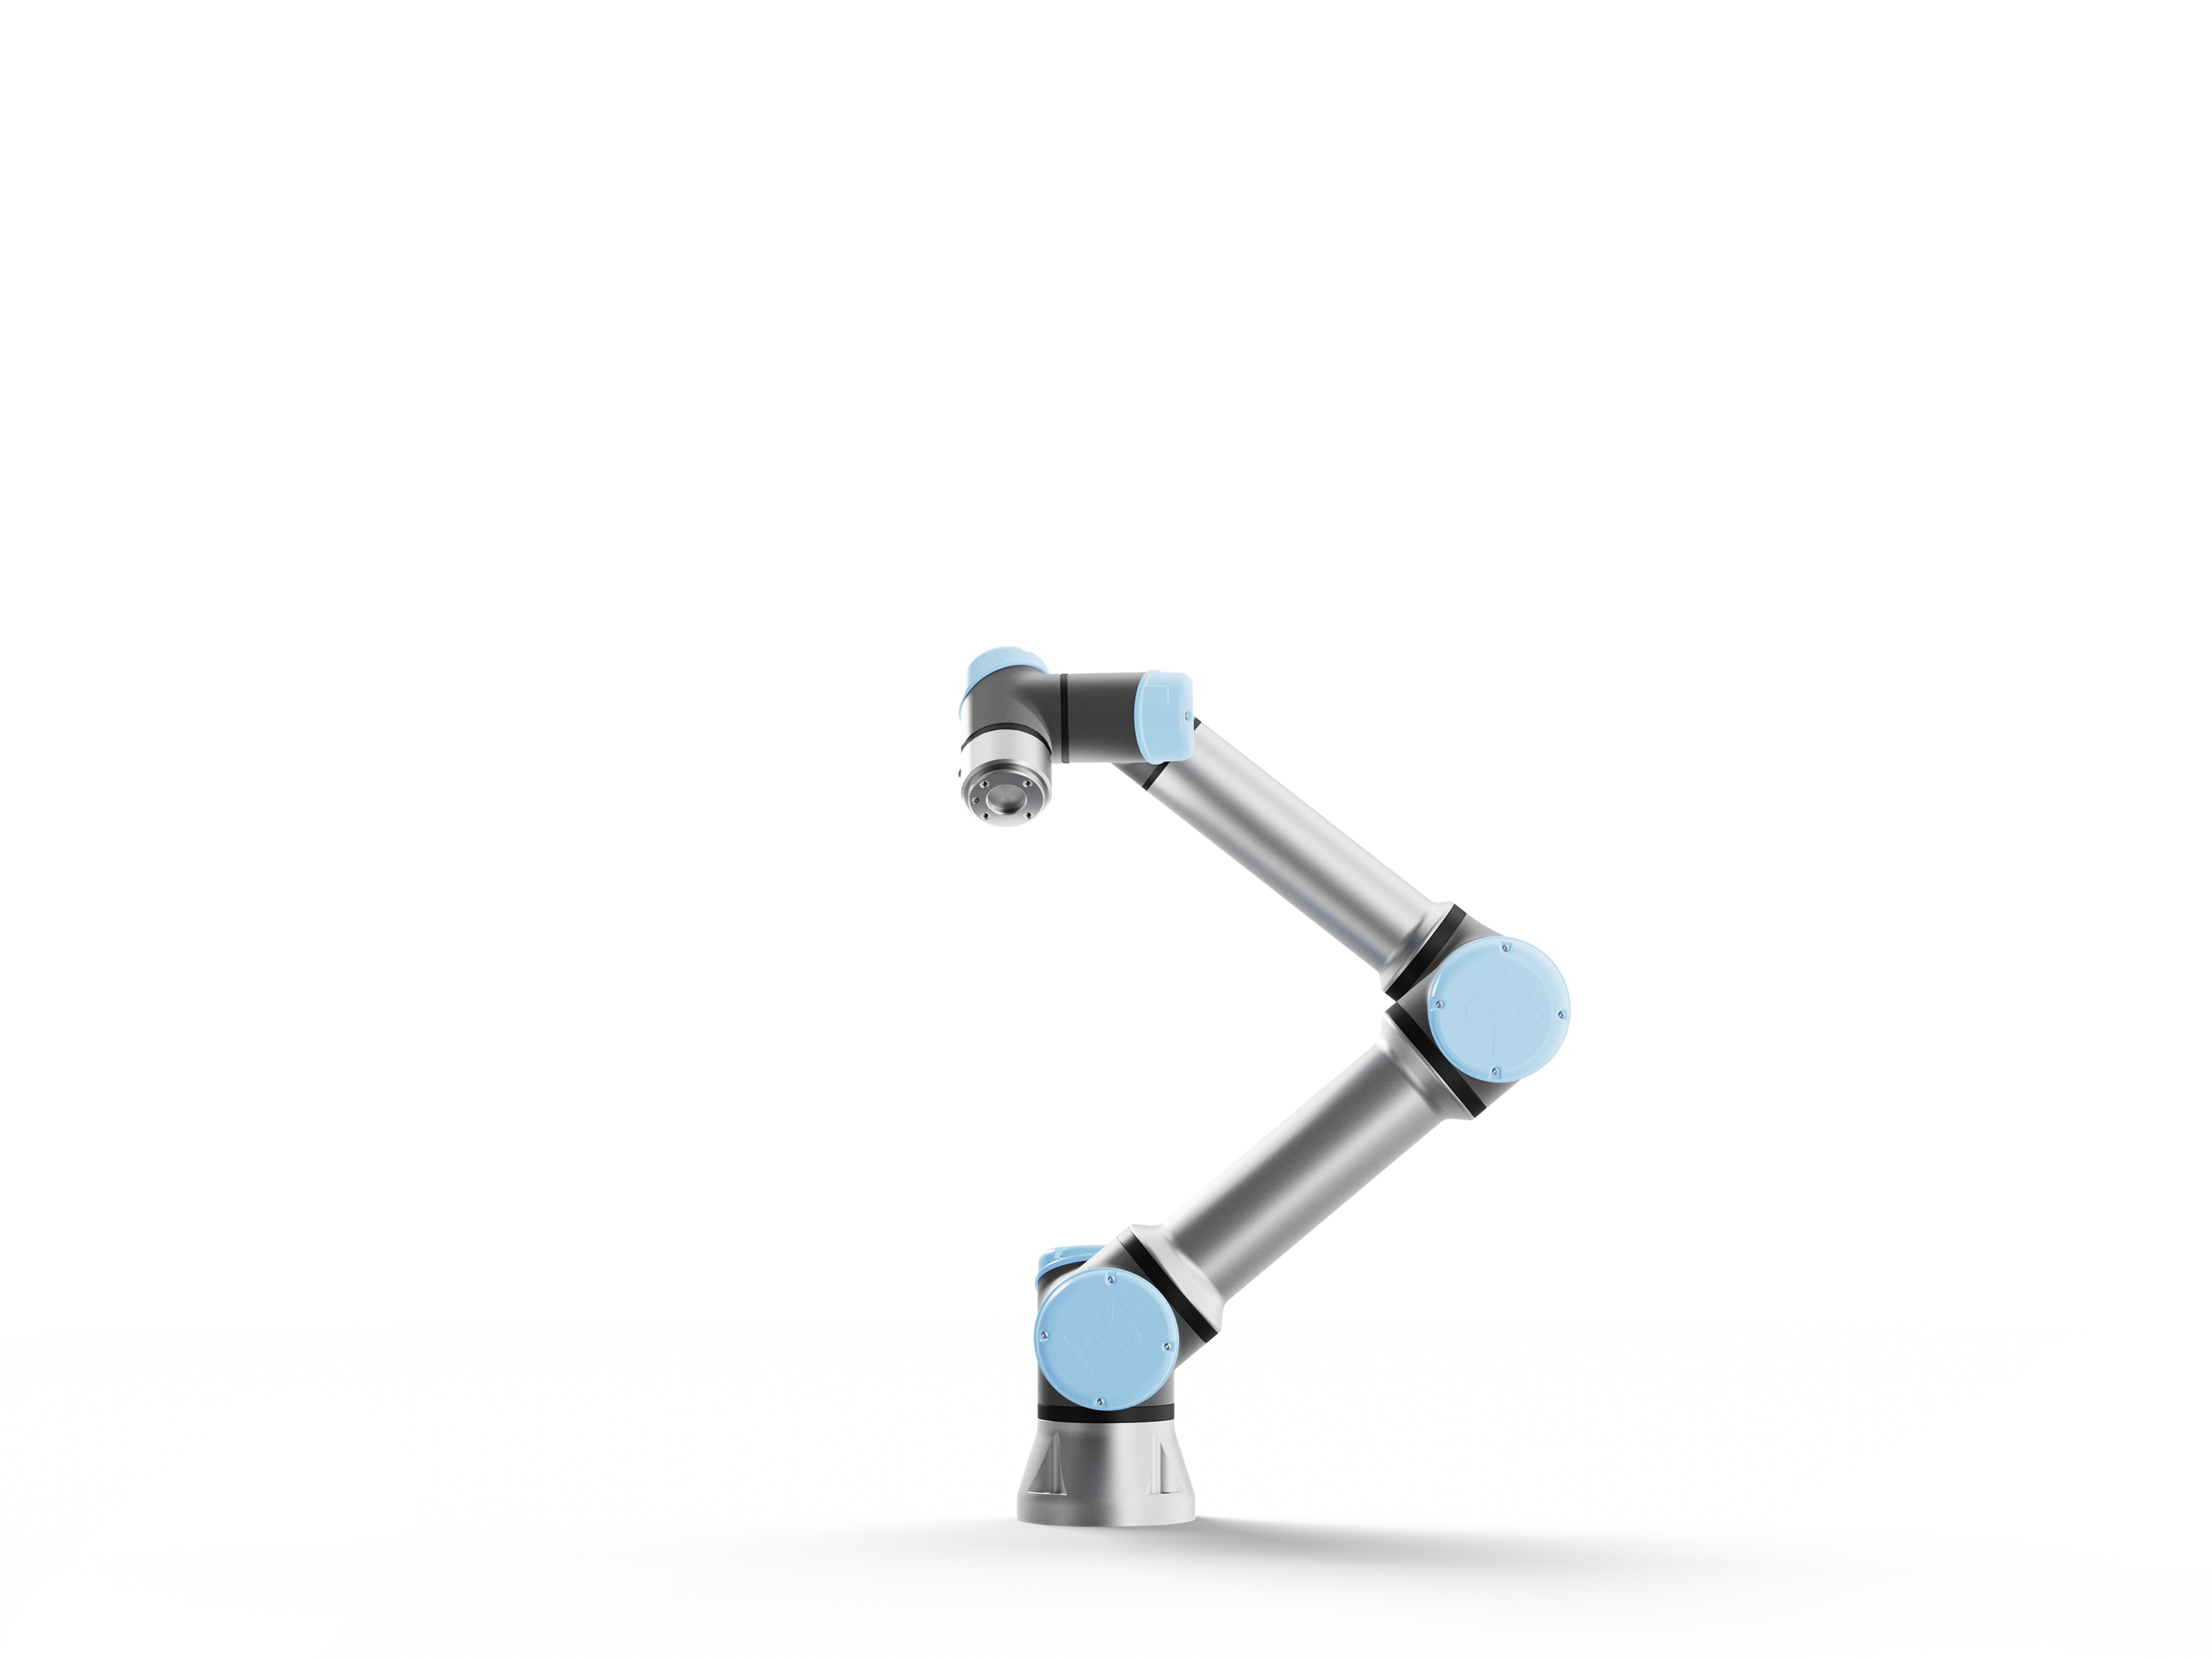
作業全体を統合する
ツールI/O、力覚センシング、豊富な対応部品を備えたコンパクトな生産用アーム。
研究上の着眼点: アームだけでなく、グリッパー、治具、機械との接続も重要です。
画像:Universal Robots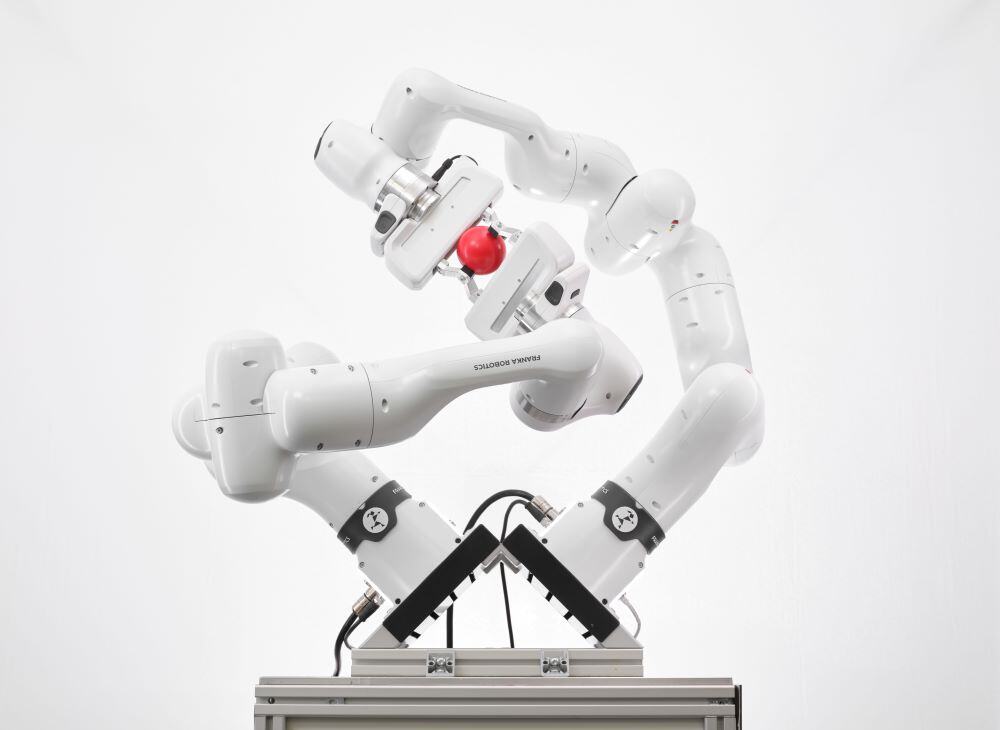
接触を理解する
トルクセンシング付きの7関節と、低レベル制御・計測用の1 kHzインターフェース。
研究上の着眼点: 接触研究には、力を観測する手段と精密な制御へのアクセスが必要です。
画像:Franka Robotics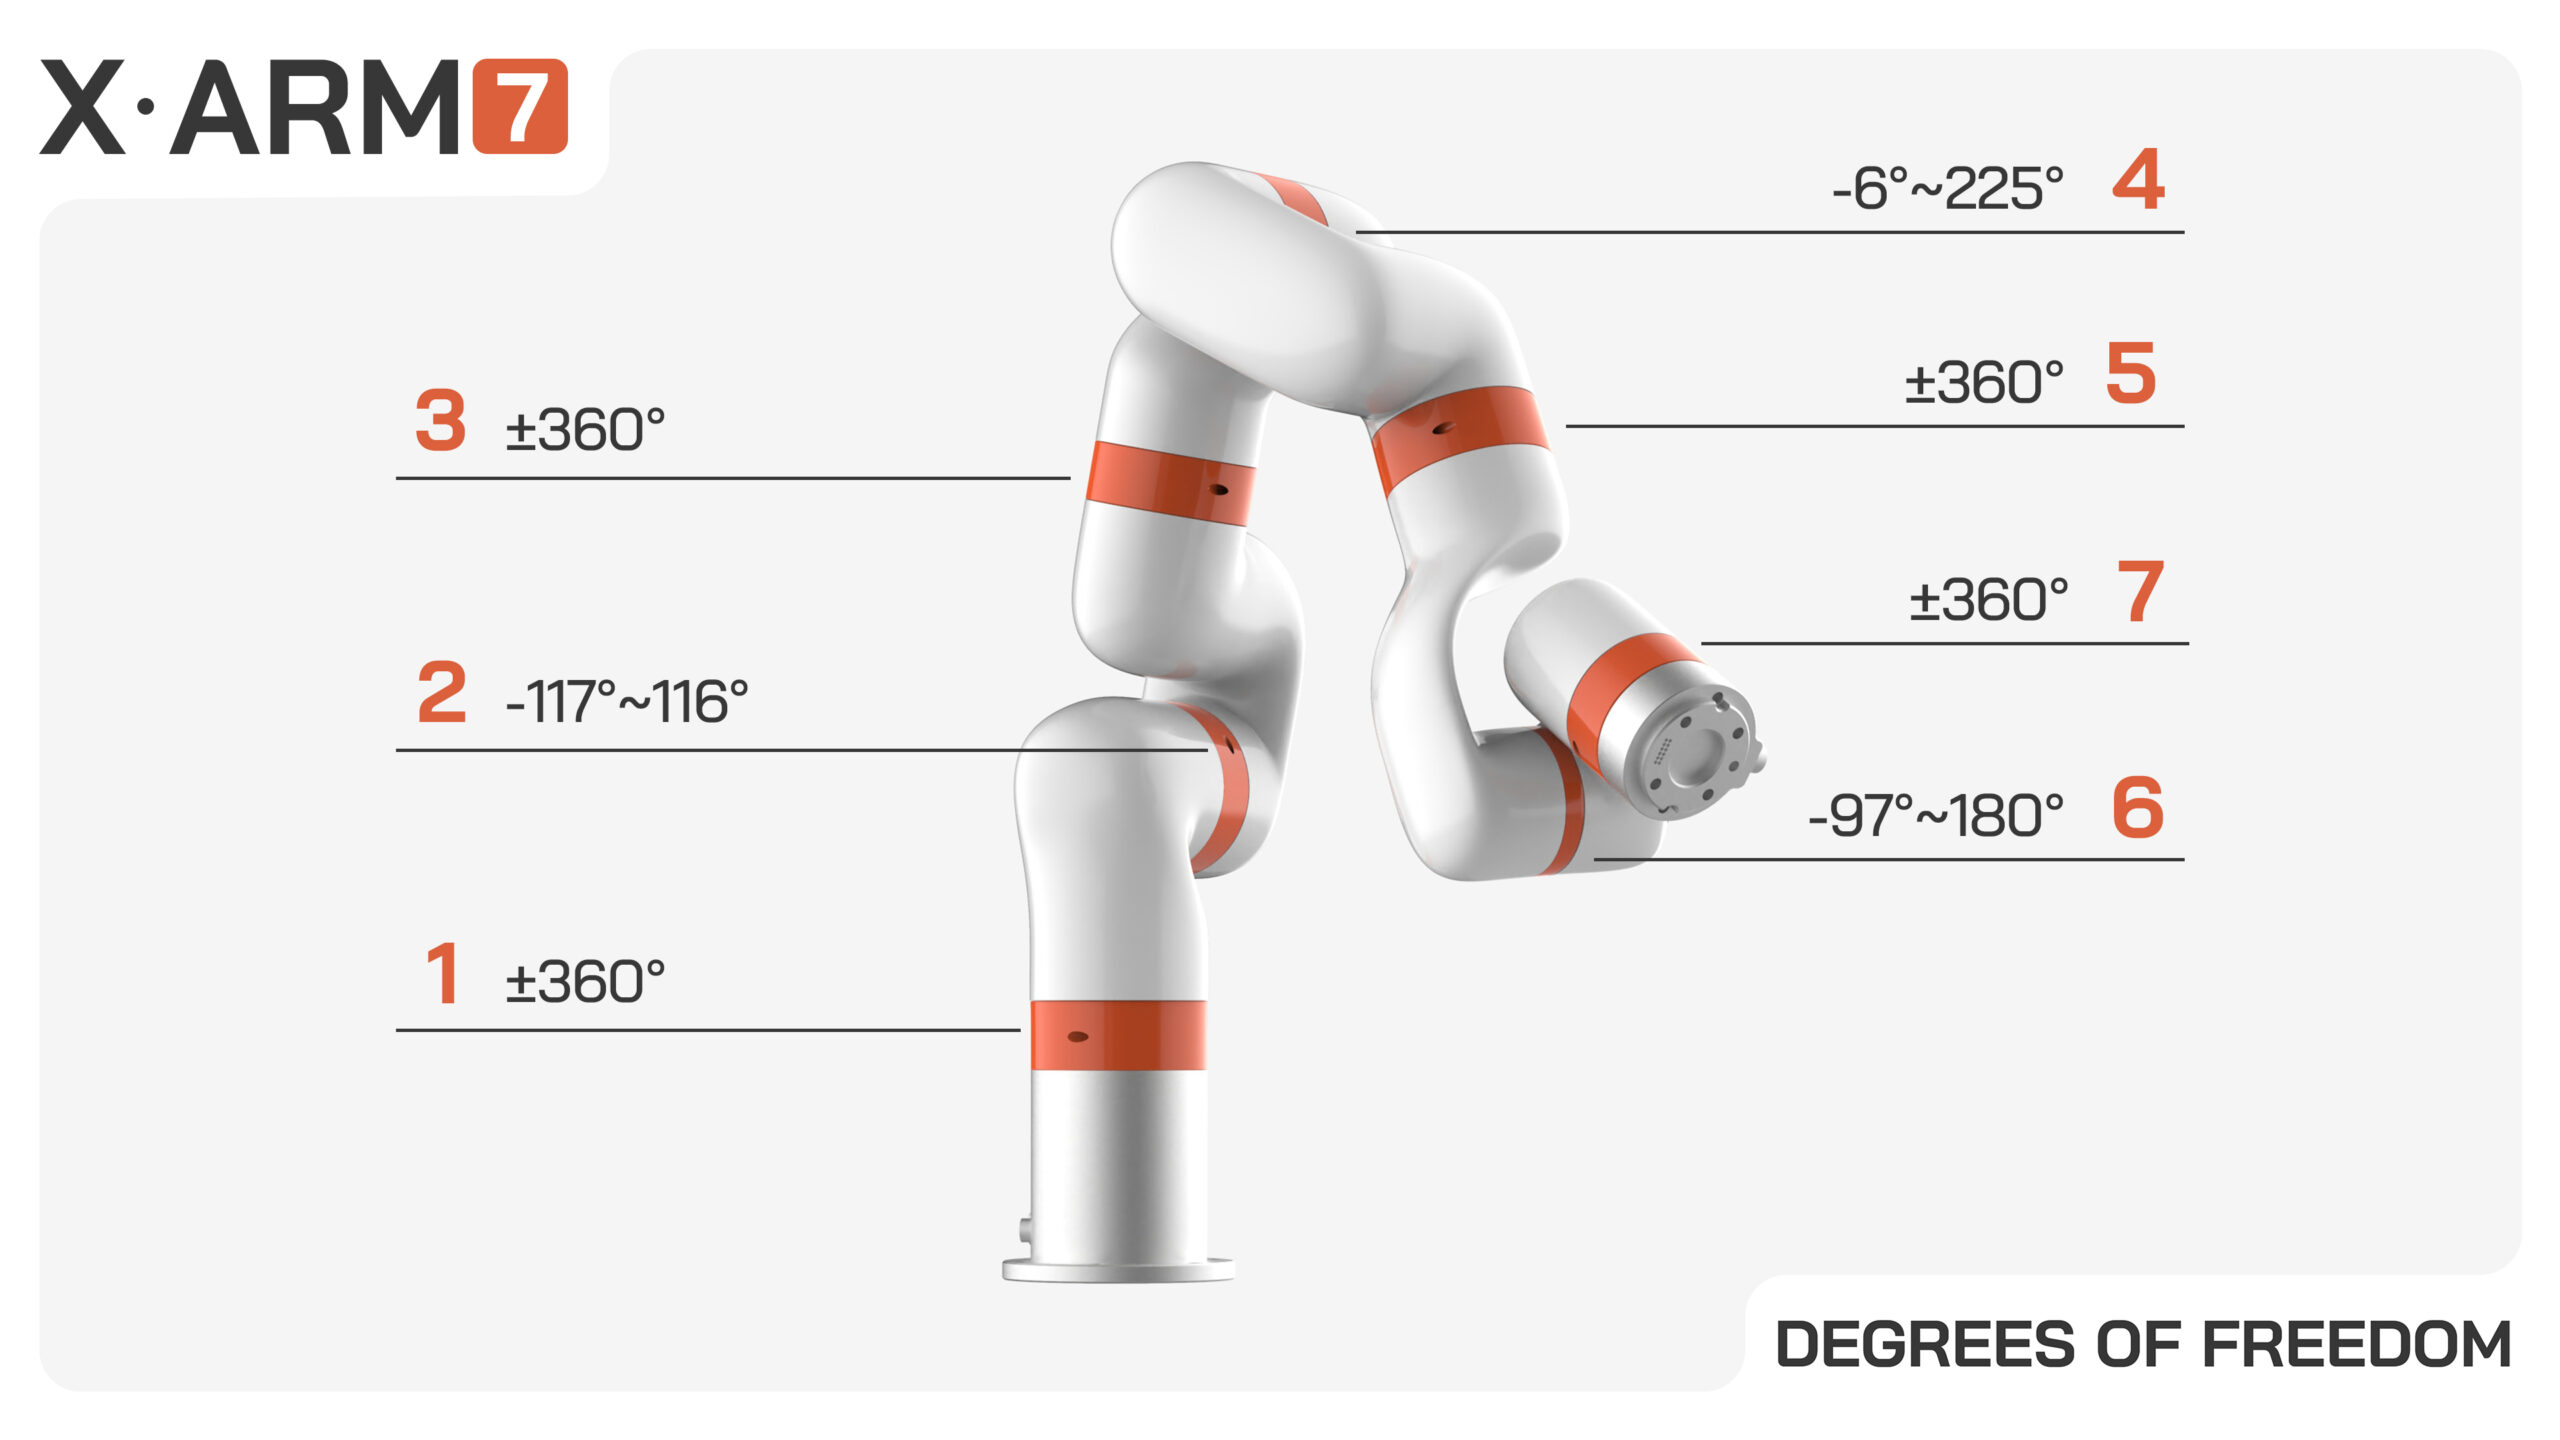
ソフトウェアを使いこなす
Python/C++ SDK、ROS/ROS 2パッケージ、対応グリッパーと直動軸アクセサリーを備えた7軸アーム。
研究上の着眼点: 予定する実験に、本当に必要なインターフェースを確認します。
画像:UFACTORY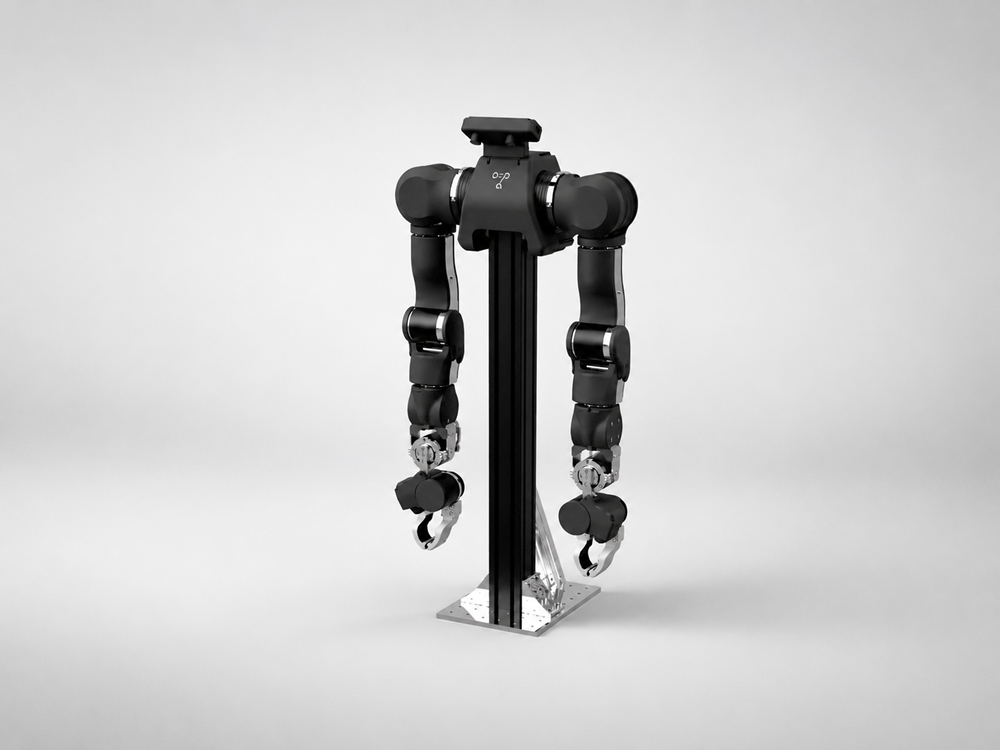
オープンハードウェアを土台にする
製造パートナーから組立済みで購入できるオープンな双腕プラットフォーム。構成やサポートは供給元によって異なります。
研究上の着眼点: 実験の自由度と、組み立て・適格性確認の作業を分けて考えます。
画像:WowRoboメーカー提供の画像と仕様を、2026年9月24日に確認しました。研究上の着眼点は私たちの分析であり、実機を使った比較ではありません。
市販機を購入すれば、機械部分の組み合わせや調整にかかる作業を減らせます。FORTEを自作する場合、ケーブルの経路、取り付け部、形状を自由に変えられる一方、その挙動を自分たちで把握する責任も負います。この選択は今回の実験に合っていますが、実際の生産現場でも自作アームの方が優れていると示すものではありません。
ロボティクス市場で私たちが目指す役割
既存のロボティクス企業は、すでに高性能なアーム、コントローラー、自動化プラットフォームを提供しています。私たちが取り組みたいのは応用の部分です。ロボットの能力を日々の業務で使える道具につなげるため、まず3Dプリンターの操作から始め、その後ほかの機器とのやり取りへ広げていきます。
目指しているのは、用途に合わせて変えやすく、コストにも配慮した自動化です。オープンハードウェア、AIを使った設計支援、作業に特化したソフトウェアを組み合わせ、周囲の仕事に合わせてロボットを調整しやすくしたいと考えています。FORTEは、実用性、保守性、経済性を備えたシステムをどう作るかを学ぶ最初の一歩です。
システム全体の構成
計画しているハードウェアの流れは、ホストPC → マイコンとモータードライバー → アームとグリッパーです。スライド台座によって、もう一つの作業位置を設けます。部品のはめ合い、関節の応答、接触を実測し、モデルの校正に役立てます。
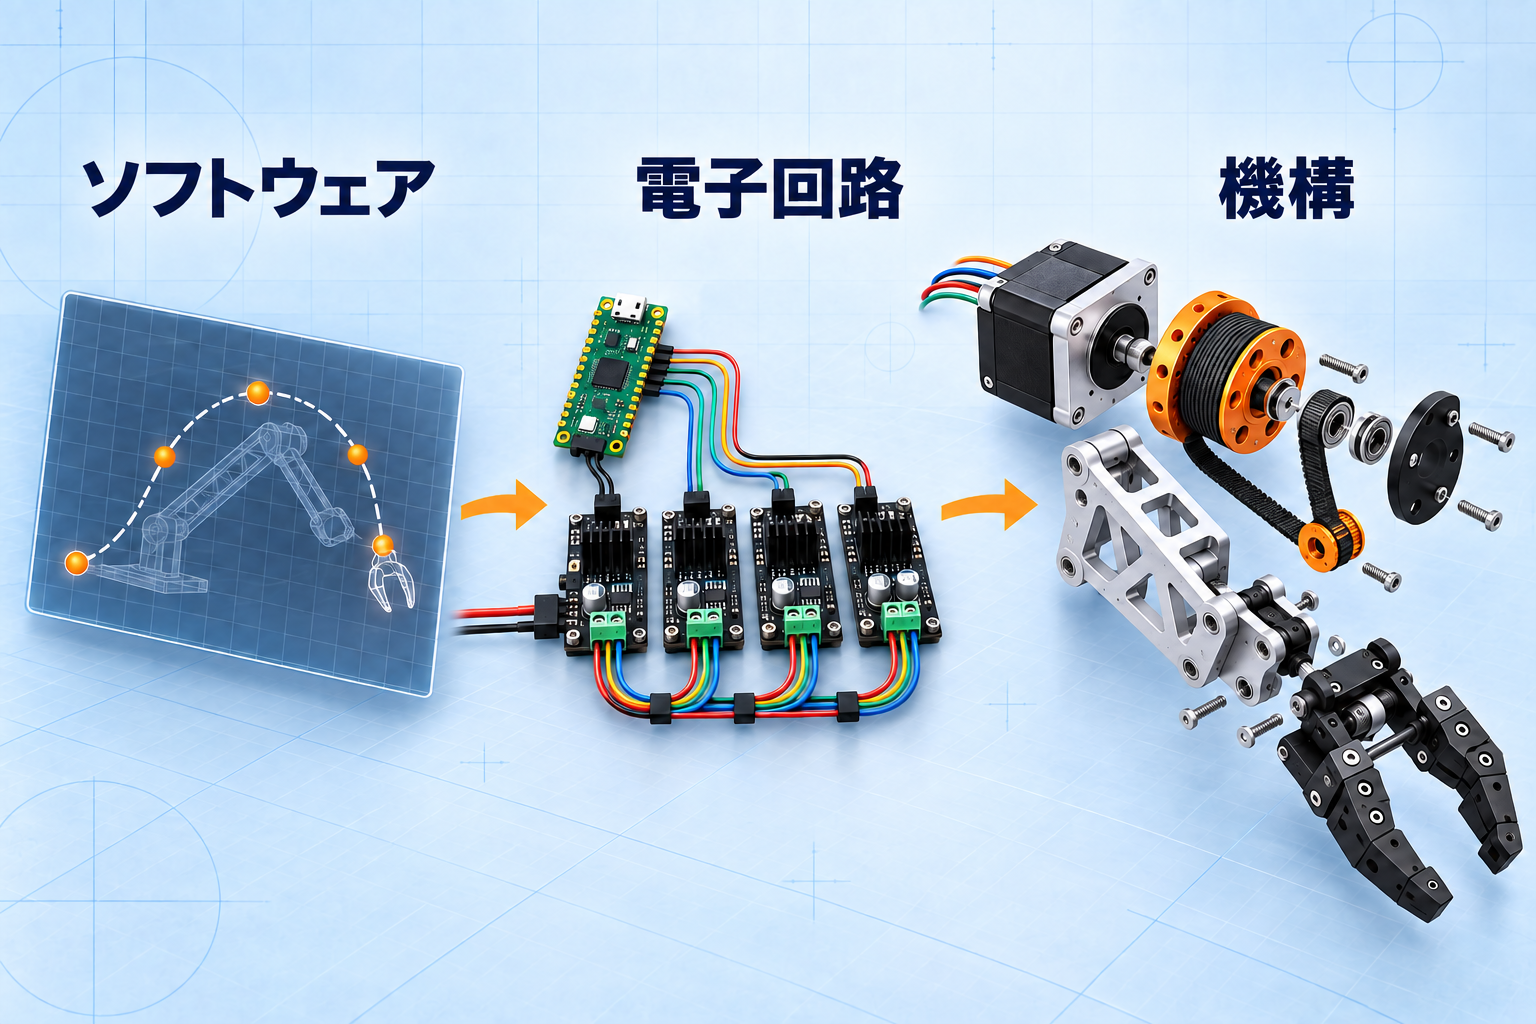
現在の動作検証はMuJoCo上で行っています。コントローラーがアクチュエーターに指令を出し、物理エンジンが接触を計算します。Codex Astraはこの制御ループの外で開発を支援します。役割を分けることで、動作に失敗したとき、原因を形状、制御、モデルの仮定にさかのぼって調べられます。
開発の進め方
七つの工程を進め、試験によって新たなことが分かるたびに設計へ戻ります。
目標を定める
最初の動作は、開ける、内部へ伸ばす、引き抜く、閉じるという一連の流れで、1サイクル60秒を目標にしています。直立したアームが、駆動源を持たない扉を接触によって動かし、筐体を避ける必要があります。何もつかんでいないグリッパーを伸ばす試験で確認できるのはアクセス性です。造形物を取り出すには、別途、物体操作の試験が必要です。
ハードウェアを選ぶ
FORTEの論文 と公開リポジトリ には、改良の土台となる造形可能な構造、ケーブル駆動、タイミングベルトが含まれています。初期に決めたことの一つは、CADを確定する前にモーターの正確な型番を確認することでした。フレームサイズが同じでも、軸や本体の長さが異なる場合があるためです。
計画中の電気系統は、ホストとなるノートPCからPico 2、モータードライバー、グリッパーのサーボへとつながります。信号経路と電源経路を分けると、選定した各部品の役割を確認しやすくなります。
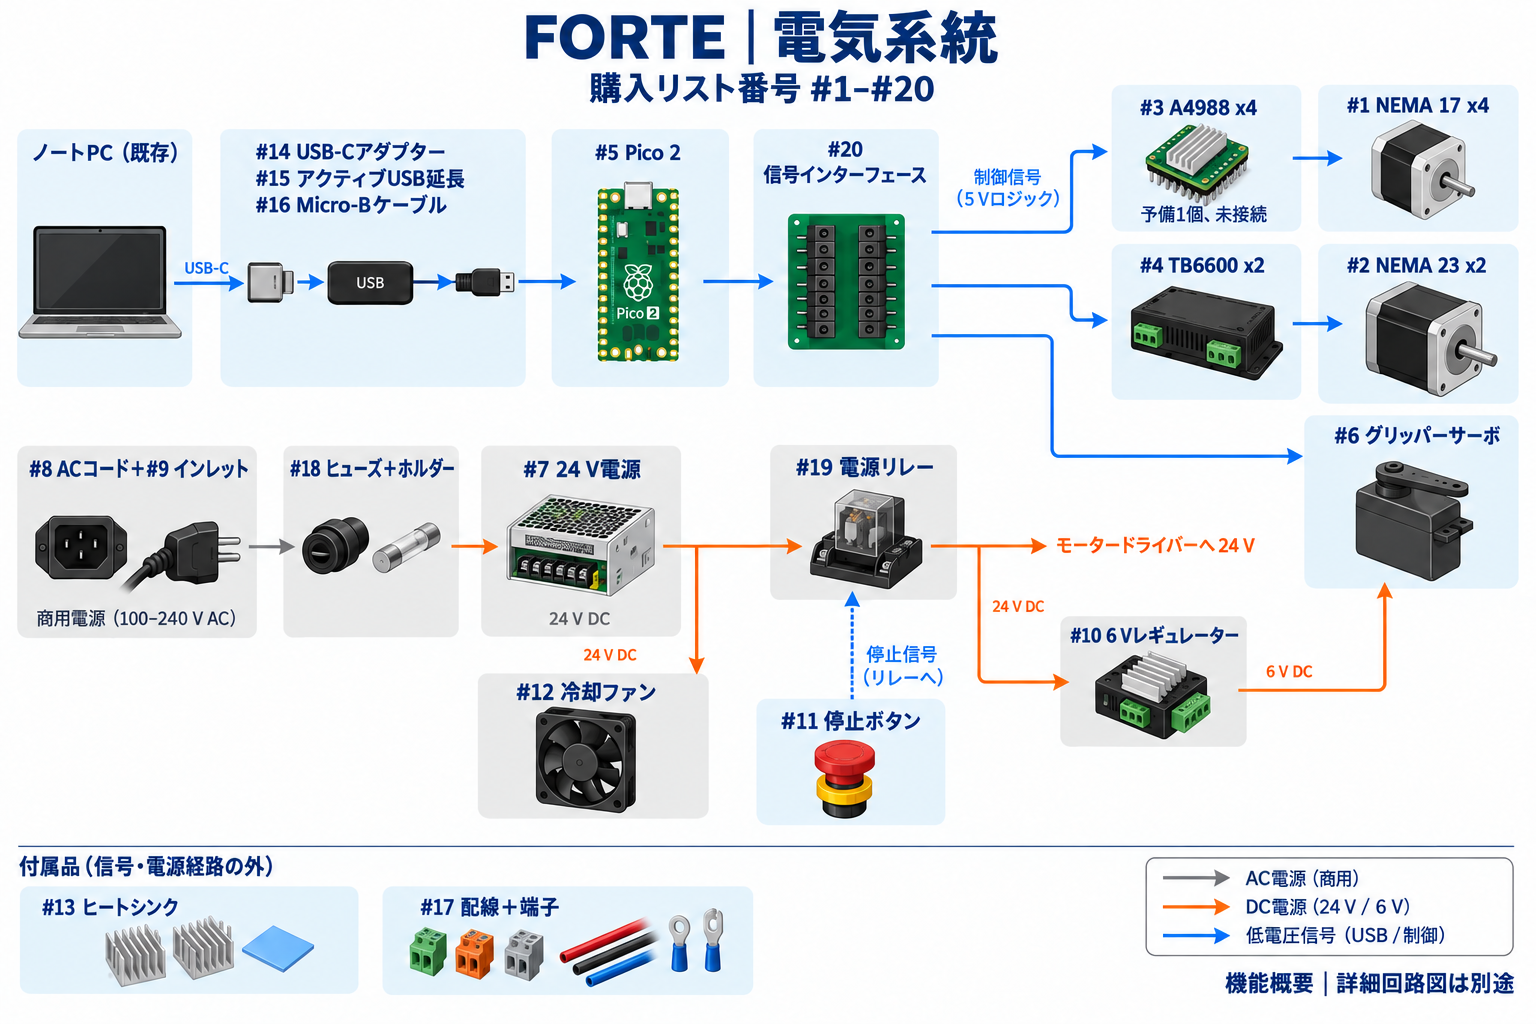
現金支出の予算には、すでに所有する機材の再利用も織り込んでいます。構成や完成度は異なりますが、OpenArmは購入費用を考える参考になります。
私たちのFORTE試作機 ¥145,338 予定支出額(四捨五入) アーム1台。既存の作業場機材を再利用。 設計の人件費と作り直しの費用は含みません。 OpenArm 2 US$6,500 開始価格・計画時の為替で約104万円 双腕の製品。能力と構成が異なります。 構成、送料、税を含む日本向け納入見積もりが必要です。
FORTEの見積もりでは、手元のプリンター、ノートPC、作業場の機材を再利用し、人件費と作り直しの費用は計上していません。OpenArm 2は双腕の製品です。開始価格と供給元の選択肢 を踏まえた購入判断には、日本への納入費用を含む見積もりが必要です。
アームのCADと選定したモーターを見る (2)
4 × NEMA17
軸径5 mm。うち1個は両軸モーター。
2 × NEMA23
軸径は8 mmと6.35 mmで異なります。
グリッパーサーボ1個
DS3225の270°仕様。
構成は、NEMA17ステッピングモーター4個、NEMA23ステッピングモーター2個、グリッパー用サーボ1個です。軸の寸法によって取り付け部とプーリーのはめ合いが決まります。ハードウェアとの接続にはPico 2とモータードライバーを使う予定です。
ツールを準備する
ローカル環境は、メモリー128 GiBのApple M5 MaxとPython 3.11です。MuJoCoがCPUで物理計算を行い、PyTorchの学習にはAppleのMPSバックエンドを利用できます。学習による立方体の配置と、スクリプトによるプリンターへのアクセスという二つの実験が、マシンの排他的な利用枠を共有します。
シミュレーション構成と実験の流れを見る (1)
ブロック配置の学習
- Prefect管理下の環境Gymnasium ↔ MuJoCo・スクリプトによる実演
- HDF5 → PyTorch軌跡・学習・方策の保存
- 評価用のシミュレーション試行方策+タスクシーケンサー+逆運動学
- MLflow + PostgreSQL実行履歴・指標・成果物の参照
プリンターへのアクセス研究
- 実行制限付き研究用ランチャーソースのスナップショット・利用枠の共有
- 接触コントローラー ↔ MuJoCoアクチュエーター指令・受動的な扉との接触
- サイクルの評価到達性・接触・隙間・経過時間
- 研究結果のファイル結果・トレース・再生記録
再現できる実行環境。 simctlランチャーは、ソースとタスク設定のスナップショットを保存します。Prefectワーカーが実行前にソースのハッシュを検証します。シミュレーション、学習、ビューアーは排他的な利用枠を共有し、メモリー、実行時間、数値計算のスレッド数、成果物のサイズに制限を設けています。
学習の流れ。 Gymnasiumが、MuJoCoのリセット、観測、行動、ステップのインターフェースを包みます。スクリプトで動くコントローラーが、タイムスタンプとシードを付けた実演軌跡をHDF5形式で記録します。PyTorchでは100件の実演を80/20に分け、16 → 128 → 128 → 4の行動模倣ネットワークを学習します。入力の正規化には学習用データだけを使い、検証損失でチェックポイントを選びます。明示的なタスクシーケンサーと数値的な逆運動学が、方策の出力を関節の動きに変換します。
評価用に取り分けた試行で、学習損失とは別にタスクの達成度を確かめます。PostgreSQLを追跡用ストアとするMLflowが、パラメーターや指標をデータセット、チェックポイント、再生記録に結び付けます。
プリンター実験の流れ。 別の、実行制限を設けたランチャーが、スクリプトによる接触コントローラーを動かし、研究結果と再生ファイルを書き出します。利用枠は共有しますが、すべての実行をMLflowに登録しているわけではありません。アクチュエーターへの指令とMuJoCoの接触計算で受動的な扉を動かし、扉のモーターやグリッパーとの剛体固定によって結果を強制してはいません。
ケーブルのたわみ、バックラッシュ、完全な自己衝突判定は、現在のモデルには含まれていません。FORTEの公開CAD 、ファームウェア 、シミュレーション は開発元の参照資料です。私たちが統合した実験環境は非公開です。
Codex Astraと設計する
Codex Astraには、具体的な機構上の課題、購入したハードウェア、合否を判断する確認項目を渡します。手首機構では、両方のプーリーとケーブル経路を一緒に確認することが重要でした。単体では妥当に見える部品でも、つないだ機構としては動かない場合があります。
つながる機構を一緒に設計する
部品を調べる
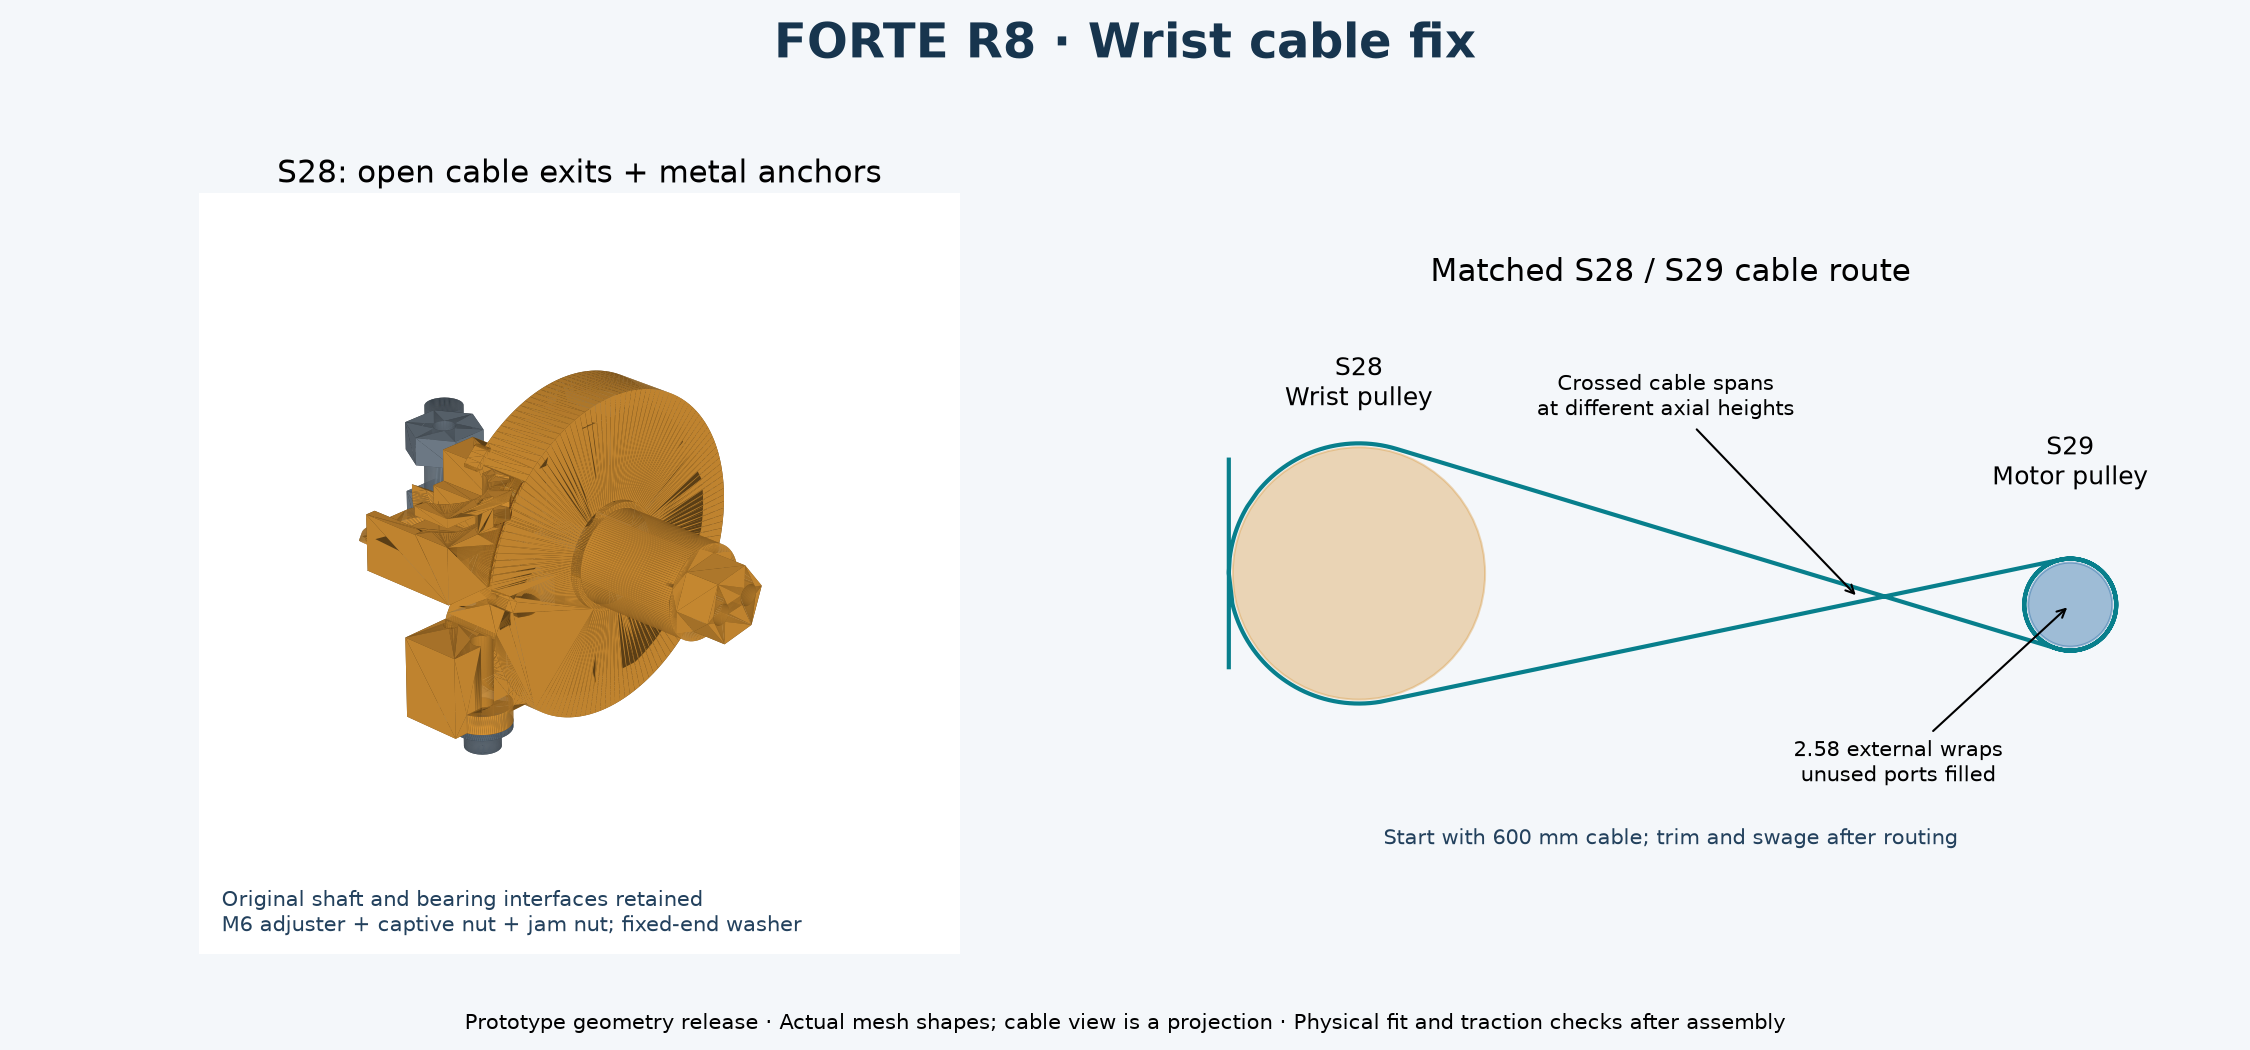
ケーブル出口・固定部
対になる部品を確認
経路・巻き方向
条件を明確にする
モーター寸法、ケーブル経路、制約条件。
Astraと案を作る
CADの変更案と、その検証スクリプト。
検証する
エンジニアがはめ合い、荷重経路、アクセス性を確認。
Codex AstraがCADの変更案と検証スクリプトの作成を支援します。採用する前に、エンジニアがはめ合い、荷重の伝わり方、工具のアクセス性を確認します。変更案を、実際に確認して試せるものへ素早くつなげることに価値があります。
シミュレーションで試す
固定台座では、扉の操作と内部へのアクセスを10サイクル完了し、各サイクルのシミュレーション時間は58.18秒でした。ただし、届いたのは想定した造形領域の内側20 mmまでです。台座を近づけると奥へ届きやすくなりましたが、扉を含む一連の動作が成立しなくなりました。
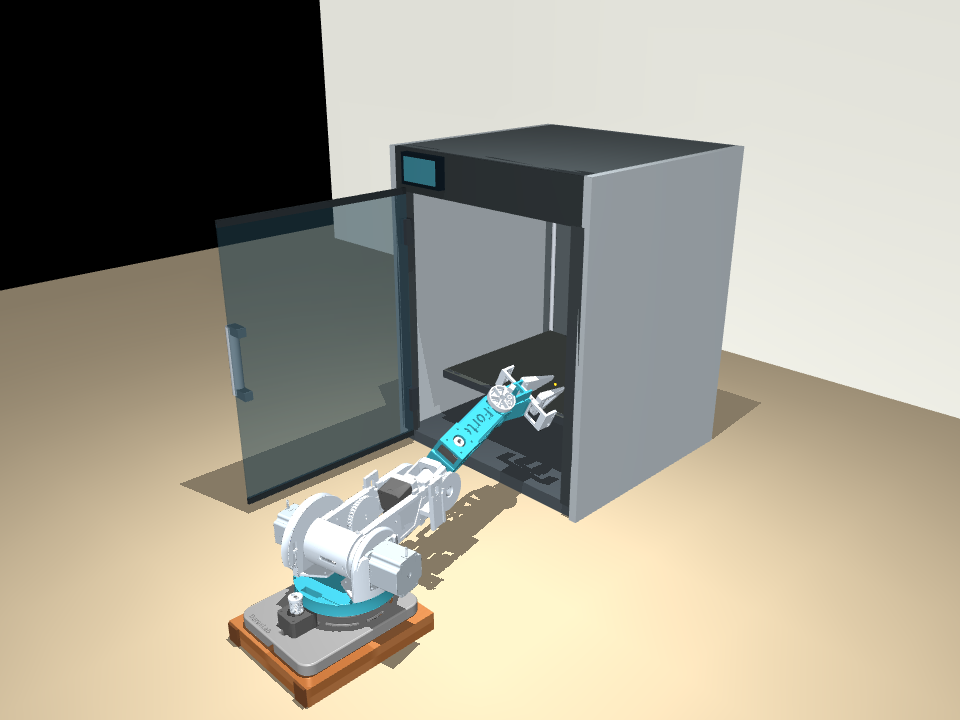
扉は操作できるが、届くのは手前まで
試験目標は、想定した造形領域の内側20 mm。
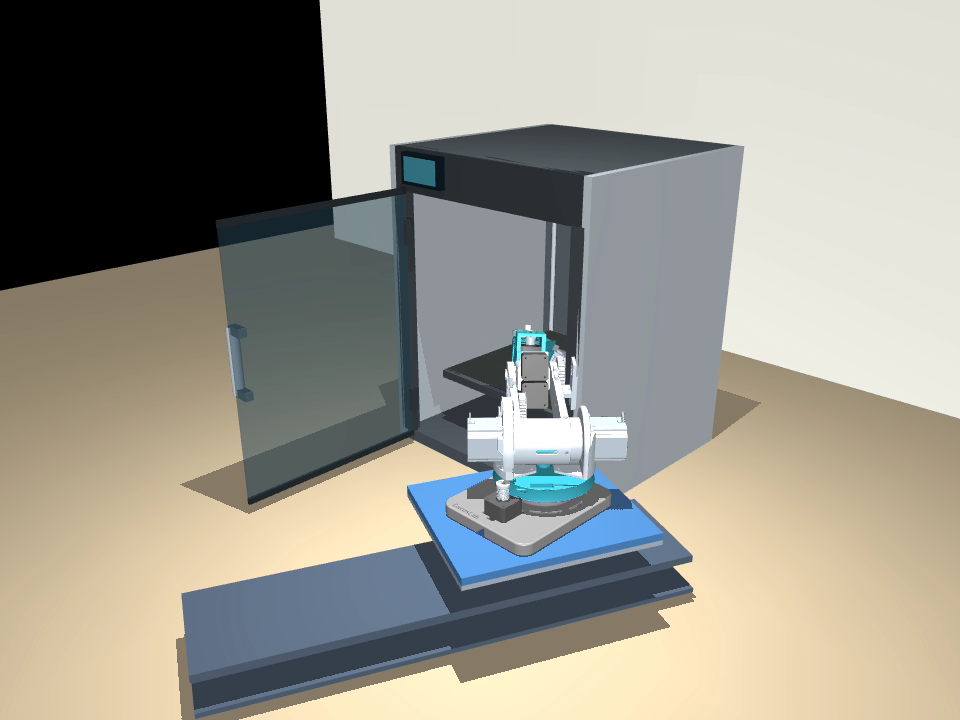
二つ目の作業位置
移動量360 mmにより、空のグリッパーが想定したプレート中央へ届きます。
そこで考えたのが、移動量360 mmのスライド台座です。扉の操作と内部へのアクセスで、二つの位置を使い分けます。アームを折りたたんで内側へ移動し、想定したプレート中央に届いた後、逆の順序で戻ります。
設計を改良する
スライド台座によって奥まで届くようになりましたが、1サイクルにシミュレーション時間で190.02秒かかり、60秒の目標を超えています。
190.02 sシミュレーション上の所要時間
中央に到達・時間の要件は未達成
折りたたみ、扉の操作、接近経路に時間の多くを使っています。レールの速度だけを上げても、遅れの大部分は解消しません。また、サンプリングした隙間は約0.45 mmであり、実機の公差を確認する必要があります。シミュレーション内のレールは最新CADより前の設計です。この二点は、動作を実機へ移す前に解決しなければなりません。
部品を造形する
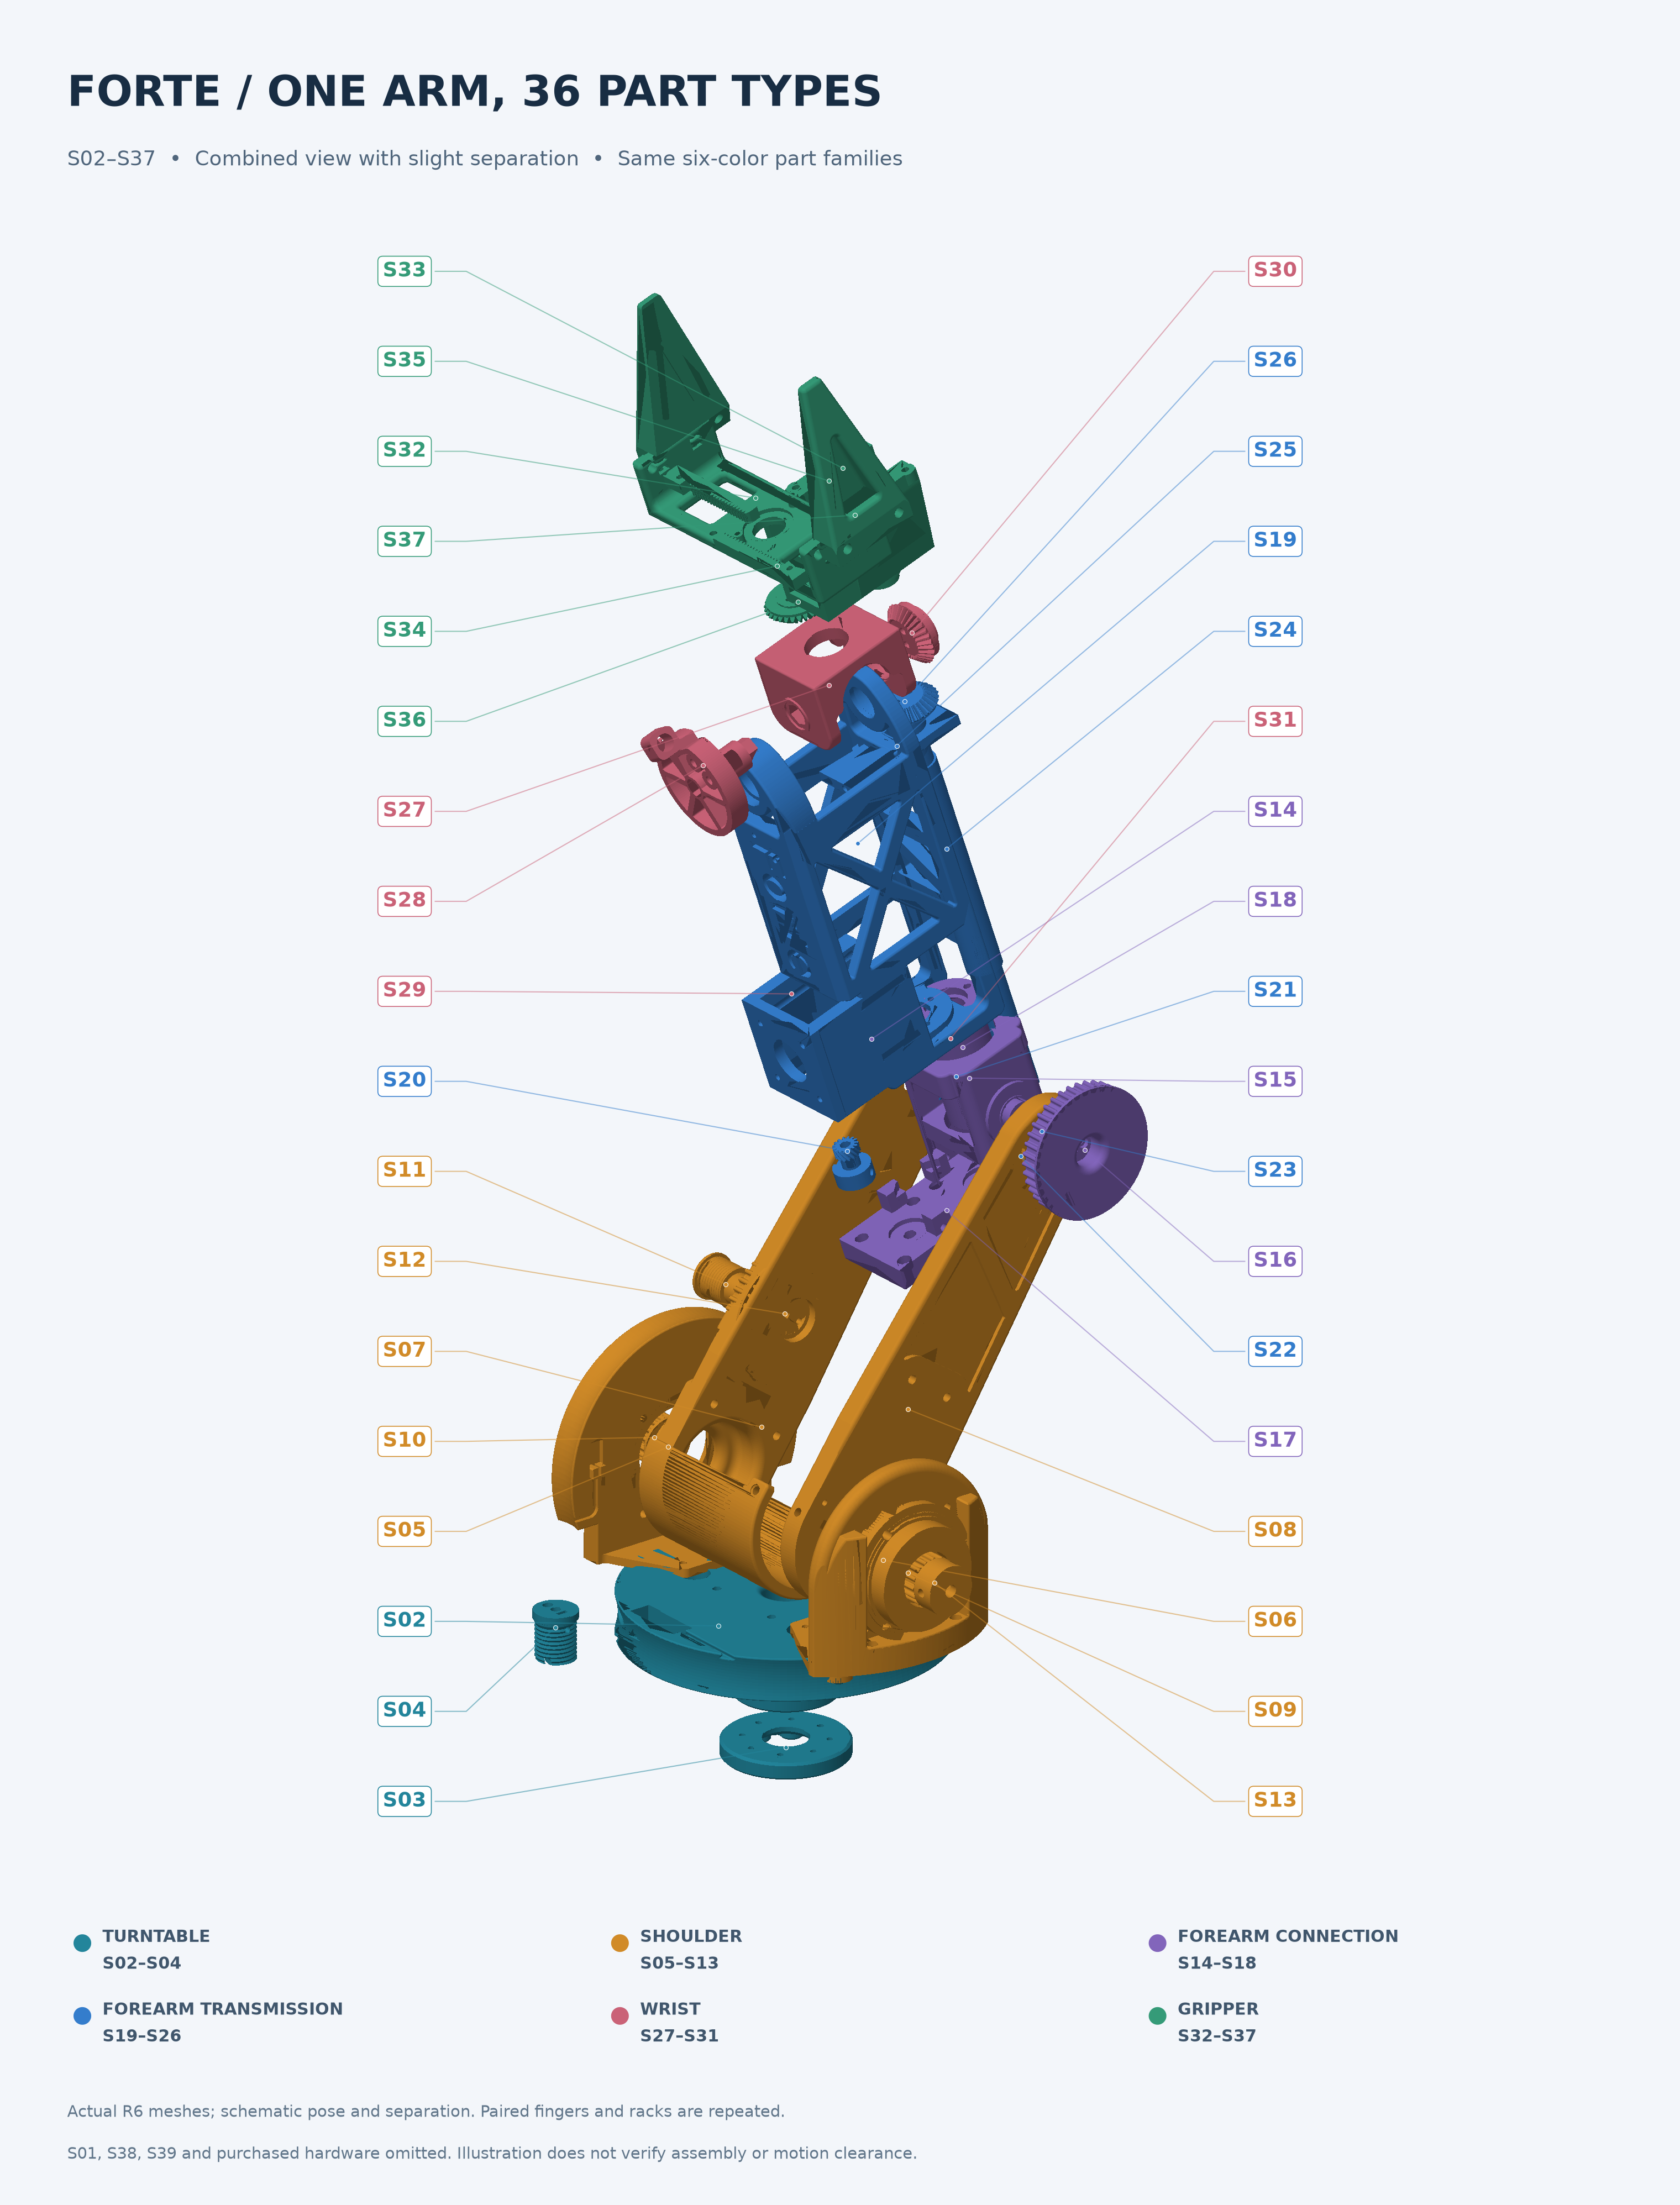
ターンテーブルから造形を始め、残りの部品はBambu Studioで準備しました。凹文字の識別番号によって、見た目の似た部品を組立資料と対応させやすくしています。
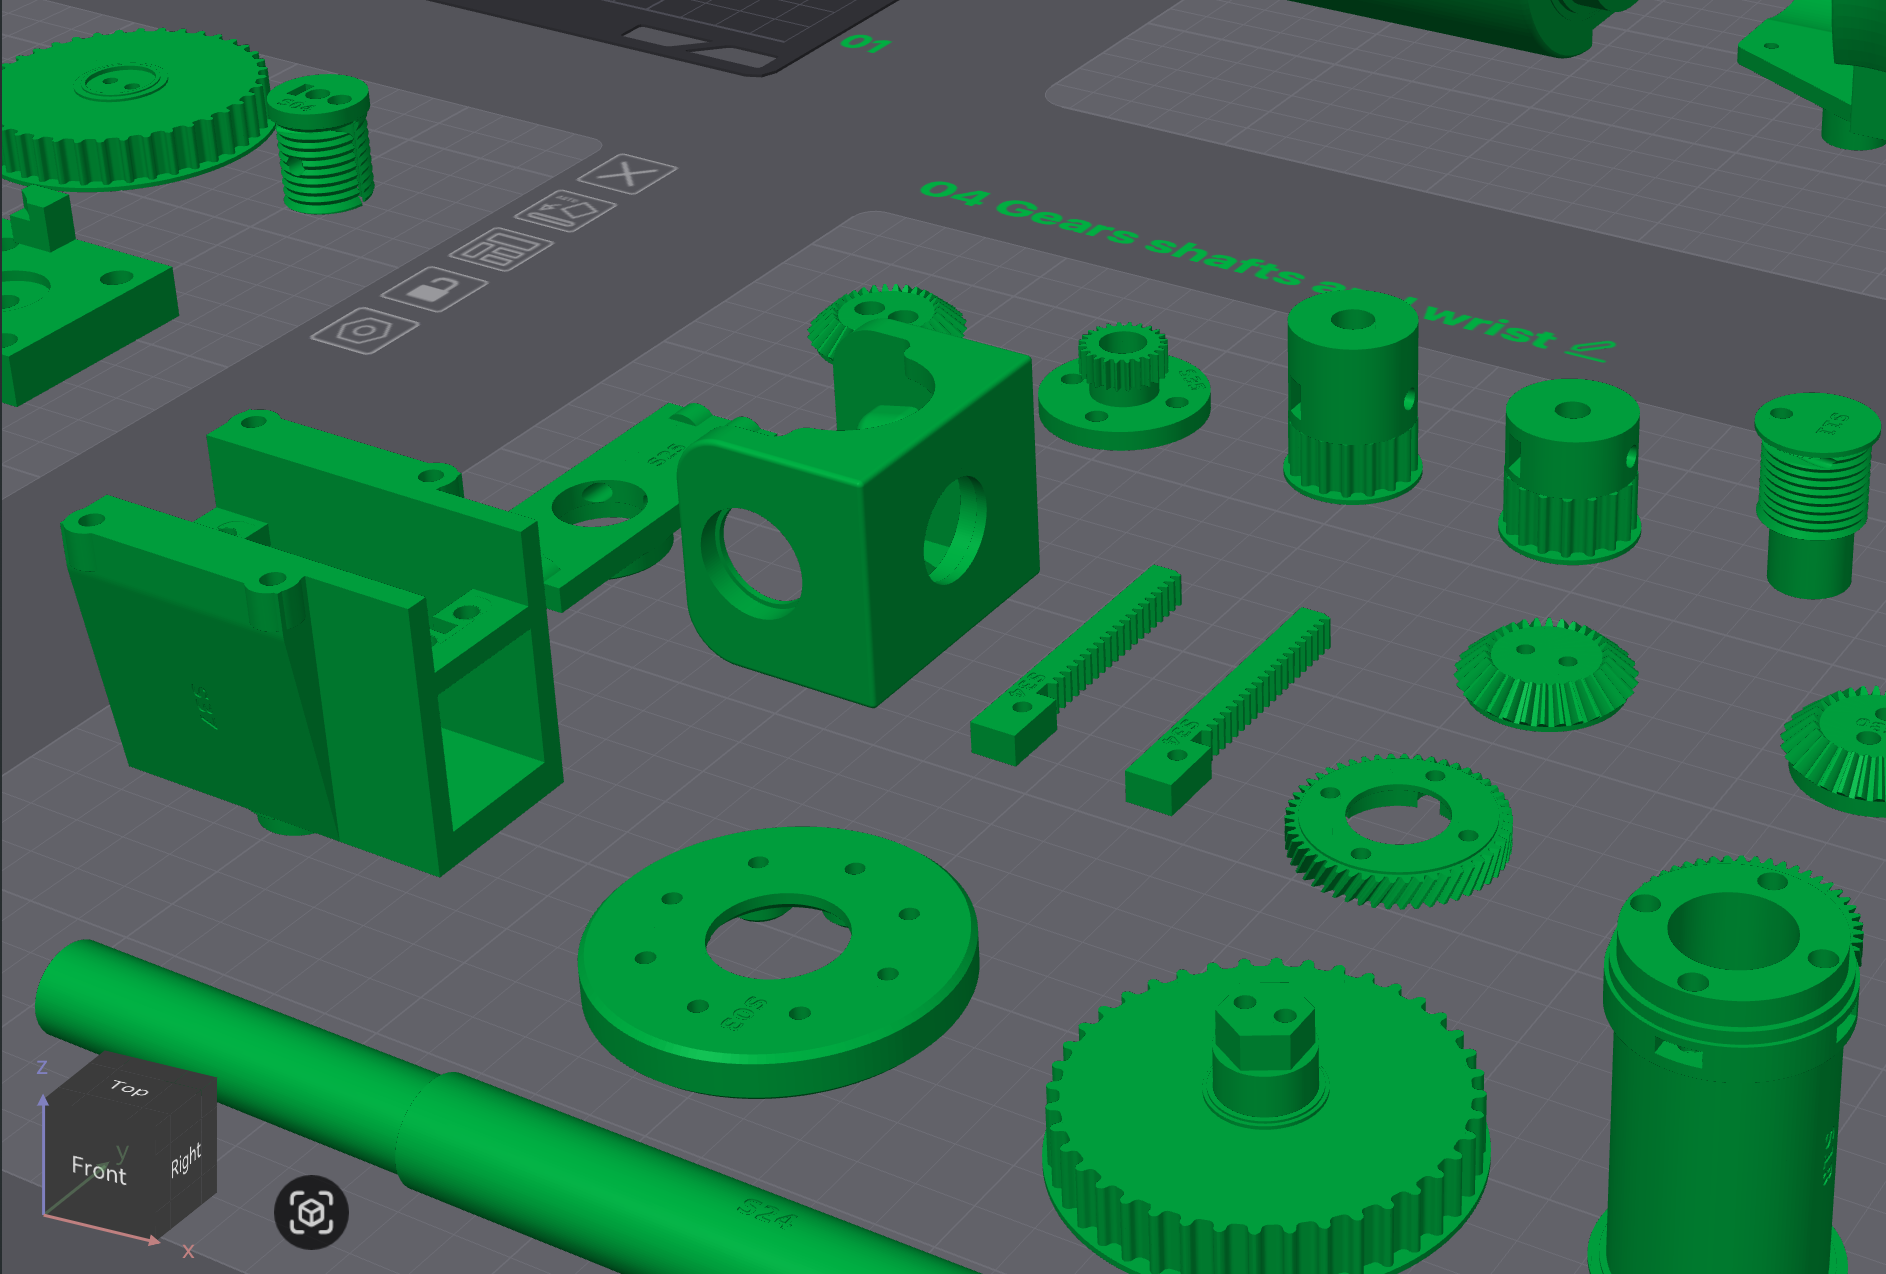
すべての部品を識別する
識別番号で各部品を組立資料に対応させます。
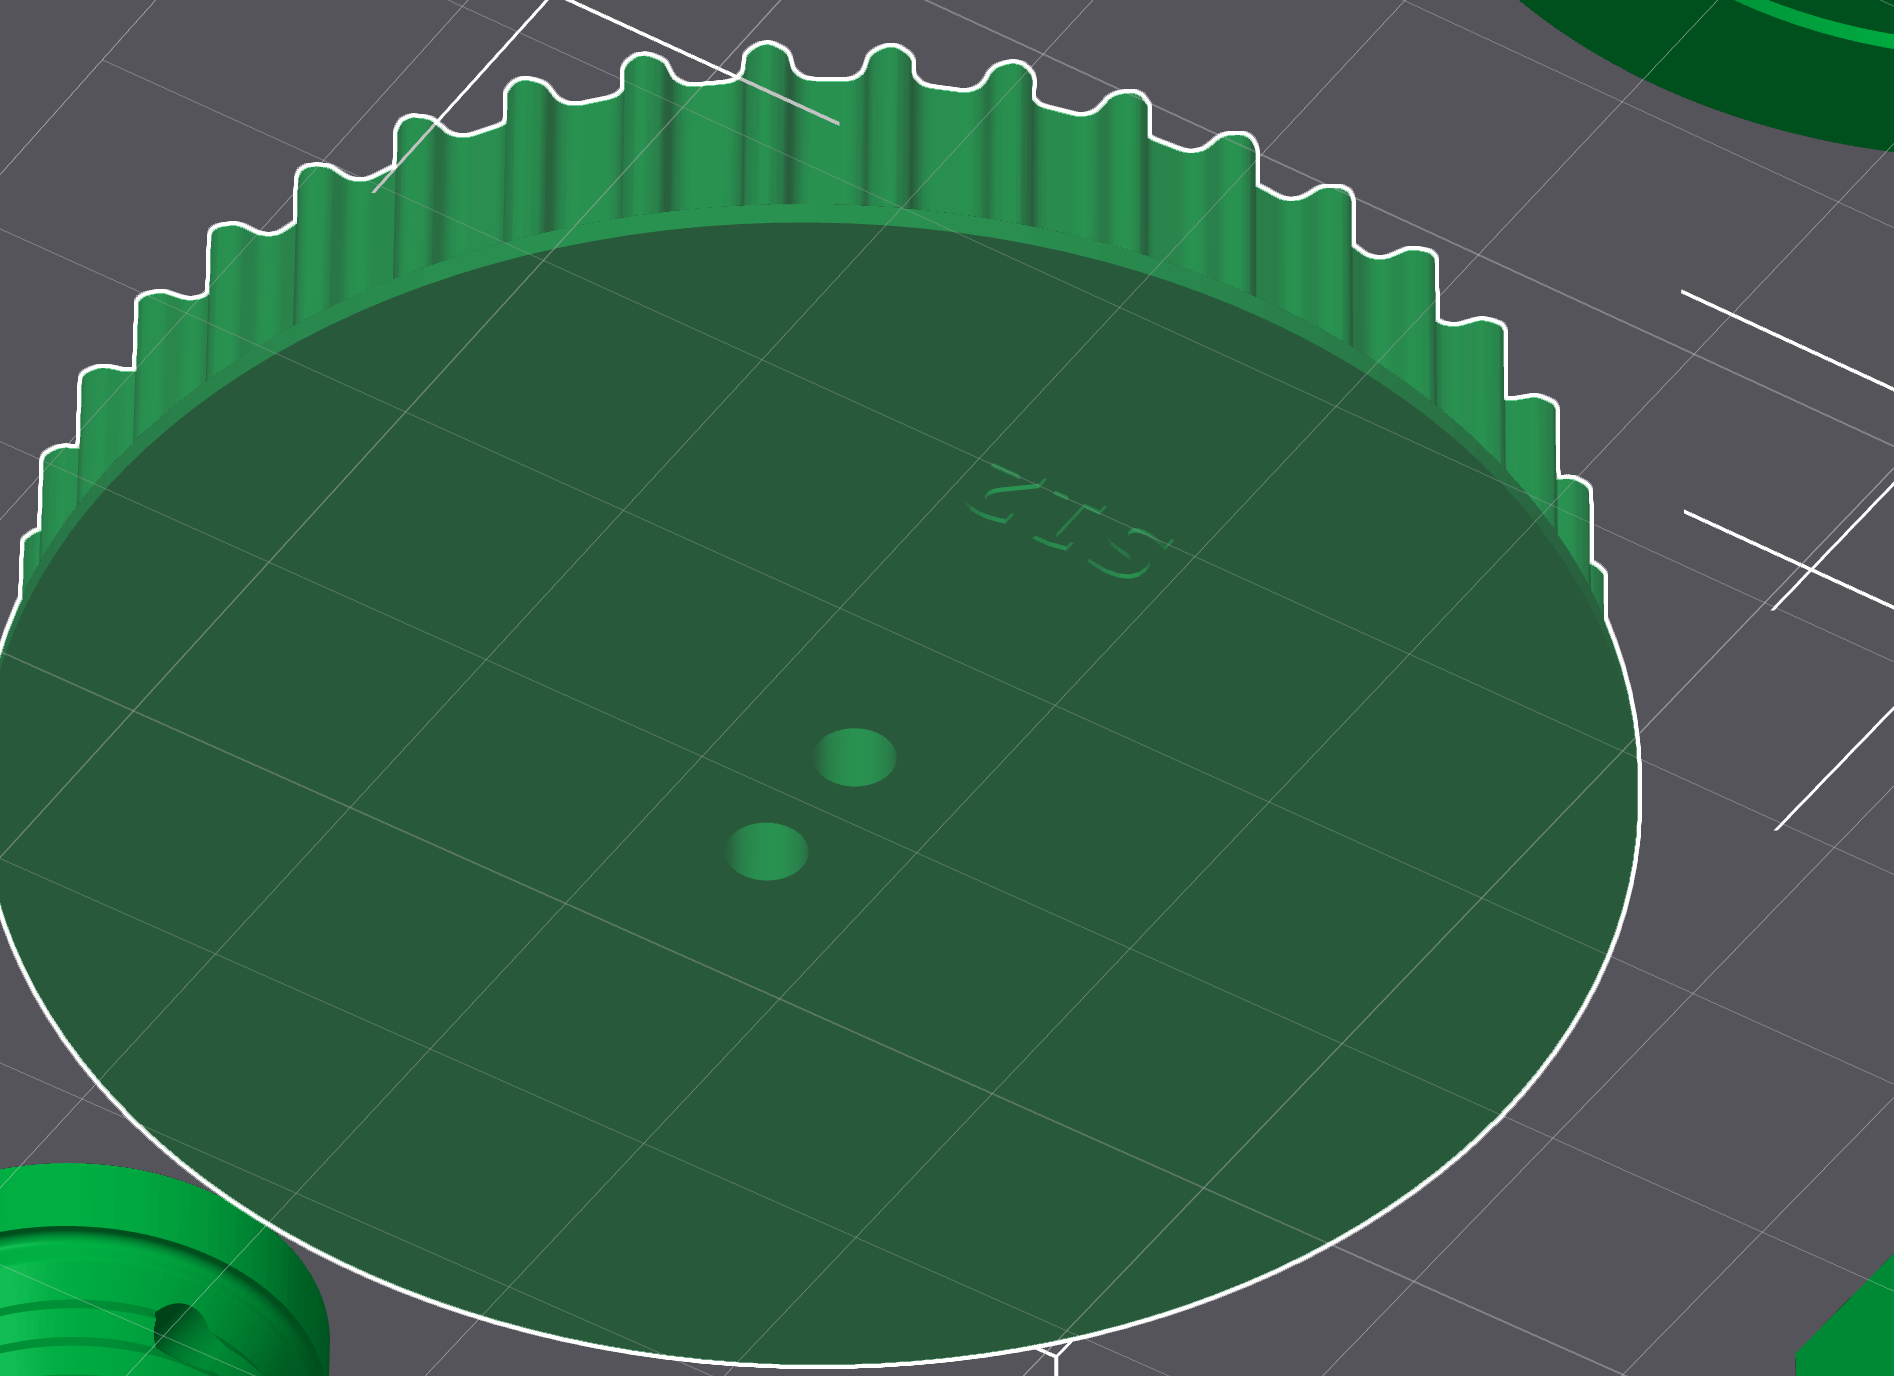
識別番号を部品に刻む
プレートから外した後も、凹文字が部品に残ります。
残りの造形対象は35設計・37個で、選択したPLAプロファイルでは1.60 kg、80時間49分と見積もっています。ベアリング座のはめ合いや締結部への工具の入りやすさを早期に確認すれば、小さな誤差による長時間の再造形を避けられます。
条件を変えながらシミュレーションで学ぶ
シミュレーションでは、ハードウェアを変更する前に、仮定を一つずつ試せます。プリンターへのアクセスでは、次に三つの条件を変える実験を考えています。
- 形状: 台座の位置、扉の開き方、目標位置を変え、どこで到達性や隙間が不足するか調べます。
- 接触: 扉の抵抗と摩擦を変え、グリッパーが有効な接触を保てるか確かめます。
- 位置の不確かさ: 推定した目標位置と関節位置にずれを与え、非現実的なほど正確な状態情報に依存する動作を見つけます。
まずコントローラーを固定し、完了の有無、意図しない接触、経過時間を記録します。未使用の条件の組み合わせを評価用に取り分け、実測値を基に現実的な変動範囲を定めていく予定です。
完了済みの学習実験は、より限定的なものです。実演から行動を学ぶ行動模倣によって、一辺30 mm、質量20 gの立方体1個を、評価用の100試行で配置でき、平均誤差は4.45 mmでした。開始位置は水平方向に±8 mm変化させています。カメラや学習済みのプリンター操作方策は使わず、正確なシミュレーターの状態と、以前のアームモデルを用いた結果です。
この結果が確かめたのは、上記の条件における小規模な学習・評価の流れです。扉との接触や知覚誤差への頑健性を示したわけではありません。試験を広げることで、どの失敗に機構変更、制御の調整、実演の追加が必要なのかを調べます。
これから調べたい研究課題
シミュレーションから実機試験へ
次の節目は、組み立てと、通電して個々の動きを試すことです。アクセス動作全体を試す前に、関節の応答、ケーブル張力、プリンター形状、扉の抵抗を測定する必要があります。
まだ答えの出ていない設計上の問い
どの測定が、シミュレーターによる実機挙動の予測を改善するのでしょうか。 同じプリンターアクセス用コントローラーを、初期シミュレーターと校正済みモデルで動かし、両方の予測を評価用に取り分けた実機試験と比べる計画です。タスクとコントローラーを固定すれば、校正の効果を切り分けやすくなります。
サイクルの完了、意図しない接触、経過時間について、予測と実測を比較します。その後、同じ調整予算で各モデル上のコントローラーを開発し、同一条件での実機の完了率と人の介入を比較できます。予測の改善と制御の改善を分け、動作を速くしても安定して作業を終えられるかを検証します。
新しい仲間に取り組んでほしいこと
機構設計、接触制御、シミュレーションの校正、知覚には、具体的な課題があります。変更案を、繰り返せる実験と測定できる結果につなげる仲間を探しています。VoicePingのエンジニア採用を見る 。