この記事の内容
最初に目指すのは、専門家による点検に先立ち、構造物の支持部を画像で予備調査することです。 現場や保守の担当者は、どの支持部が気になるのか、どこにあるのか、どの方向からの画像が足りないのかを専門家に伝える必要があります。重なりのある画像、位置関係の全体像、元の写真へのリンクを組み合わせることで、最初の依頼資料をより役立つものにできるかを検証したいと考えています。
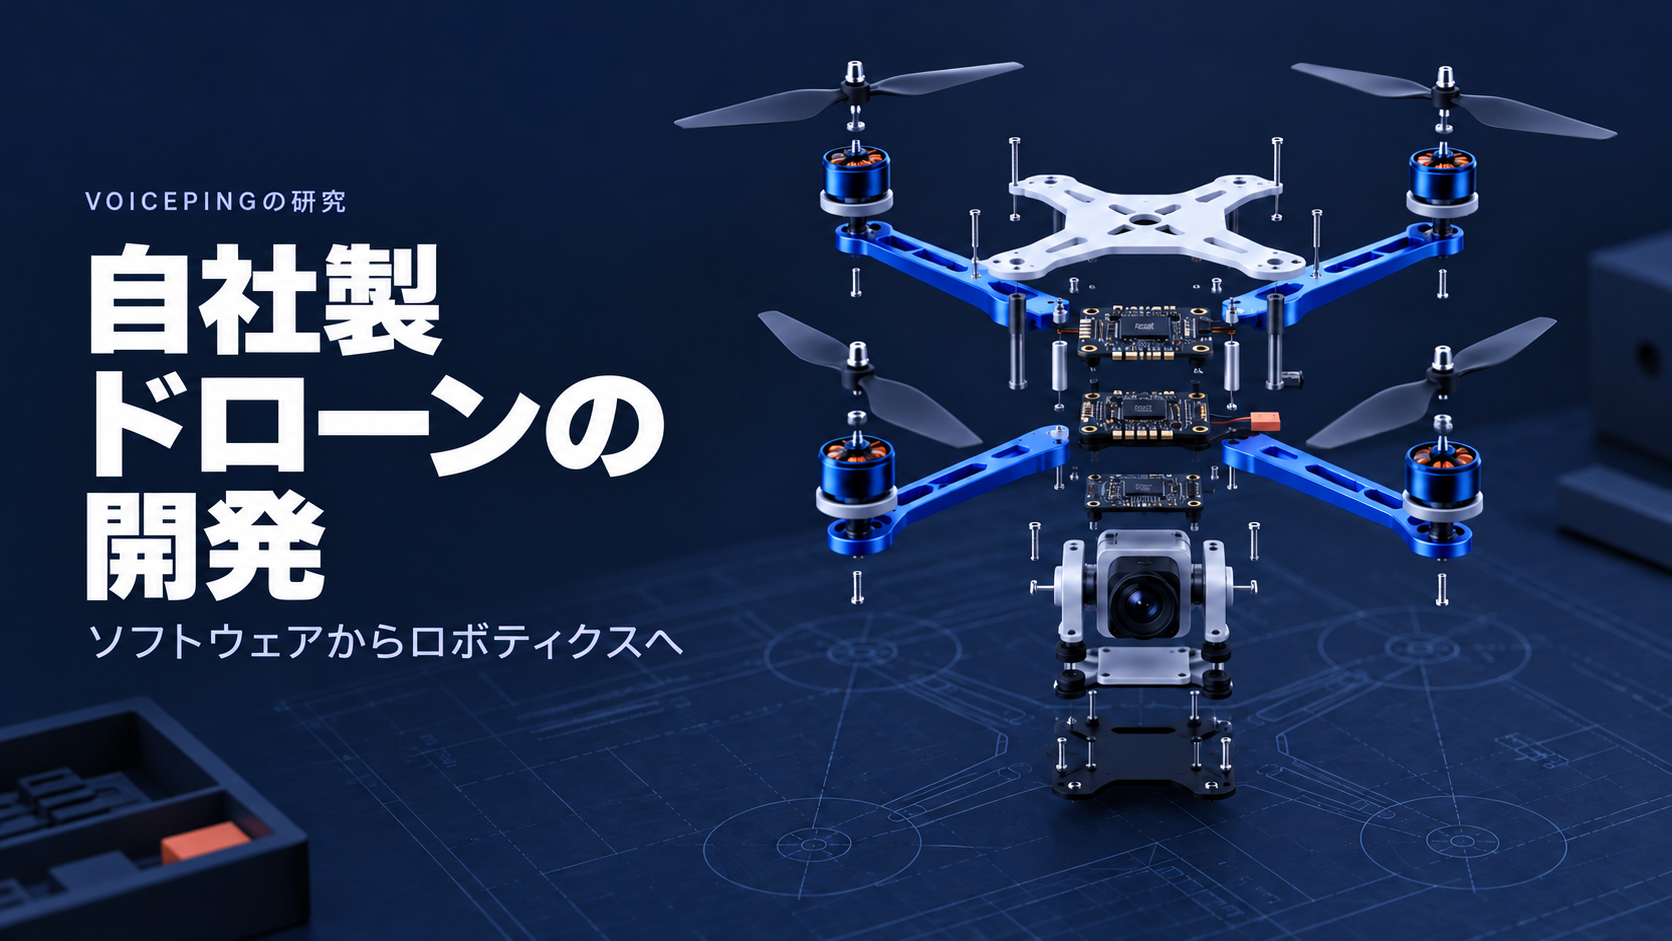
そのために、私たちはドローンを自社で一から開発しています。市販の飛行用部品とオープンソースのツールを使いながら、フレーム、取付部、各部の接続を設計しています。事業としての出発点は、対象業務を一つに絞った、専門用途の高付加価値サービスです。 撮影計画と確認作業を手厚く支援し、成果と顧客の需要が裏付けられた段階で、再現性があり、より手頃な価格のサービスを検討します。
現在あるのはCAD・3Dプリント用ファイル、基準となるホバリングシミュレーション、動画から3Dを再構成するオフライン実験です。自社機体の組立と飛行はこれからです。以下の用途は、今後何を検証するかを定めたものです。
最初の用途:専門家に伝わる事前資料
保守担当者が、橋の特定の支持部について点検を依頼する場面を考えます。専門家の作業範囲を決める前に、どの支持部の話なのか、すでに何が見えているのか、どこに近づいて確認する必要があるのかを把握したいはずです。位置関係が分からない写真や、欠落が見えにくい3Dモデルでは、依頼に必要な情報がそろいません。
想定する業務では、入力と成果物を次のように定めています。
| 手順 | 担当者が受け取るもの |
|---|---|
| 確認したい問いを決める | 対象の支持部を特定し、懸念を説明するために必要な視点を整理する。 |
| 重なりのある画像を集める | 適切な操縦者が、許可された位置から撮影した画像。必要な面が隠れていれば、別の方向からの画像を追加で求める。 |
| 判断材料を整理する | 元の写真にリンクした位置関係の全体像。未撮影の範囲や不確かな範囲を明示する。 |
| 専門家への依頼資料を作る | 次の点検に向けて、対象範囲、得られた資料、未解決の問いを人が確認した記録。 |
これは、事前の判断材料を整える業務です。構造物の状態を保証したり、あらゆる欠陥を見つけたり、専門家の評価を省略する根拠にしたりするものではありません。需要に関する私たちの仮説は、外部サービスを依頼する前に、こうした初期調査を自分たちで行いたい現場があるというものです。担当者と、その依頼資料を受け取る専門家への聞き取りを通じて、解決する価値と頻度のある問題かを確かめる必要があります。
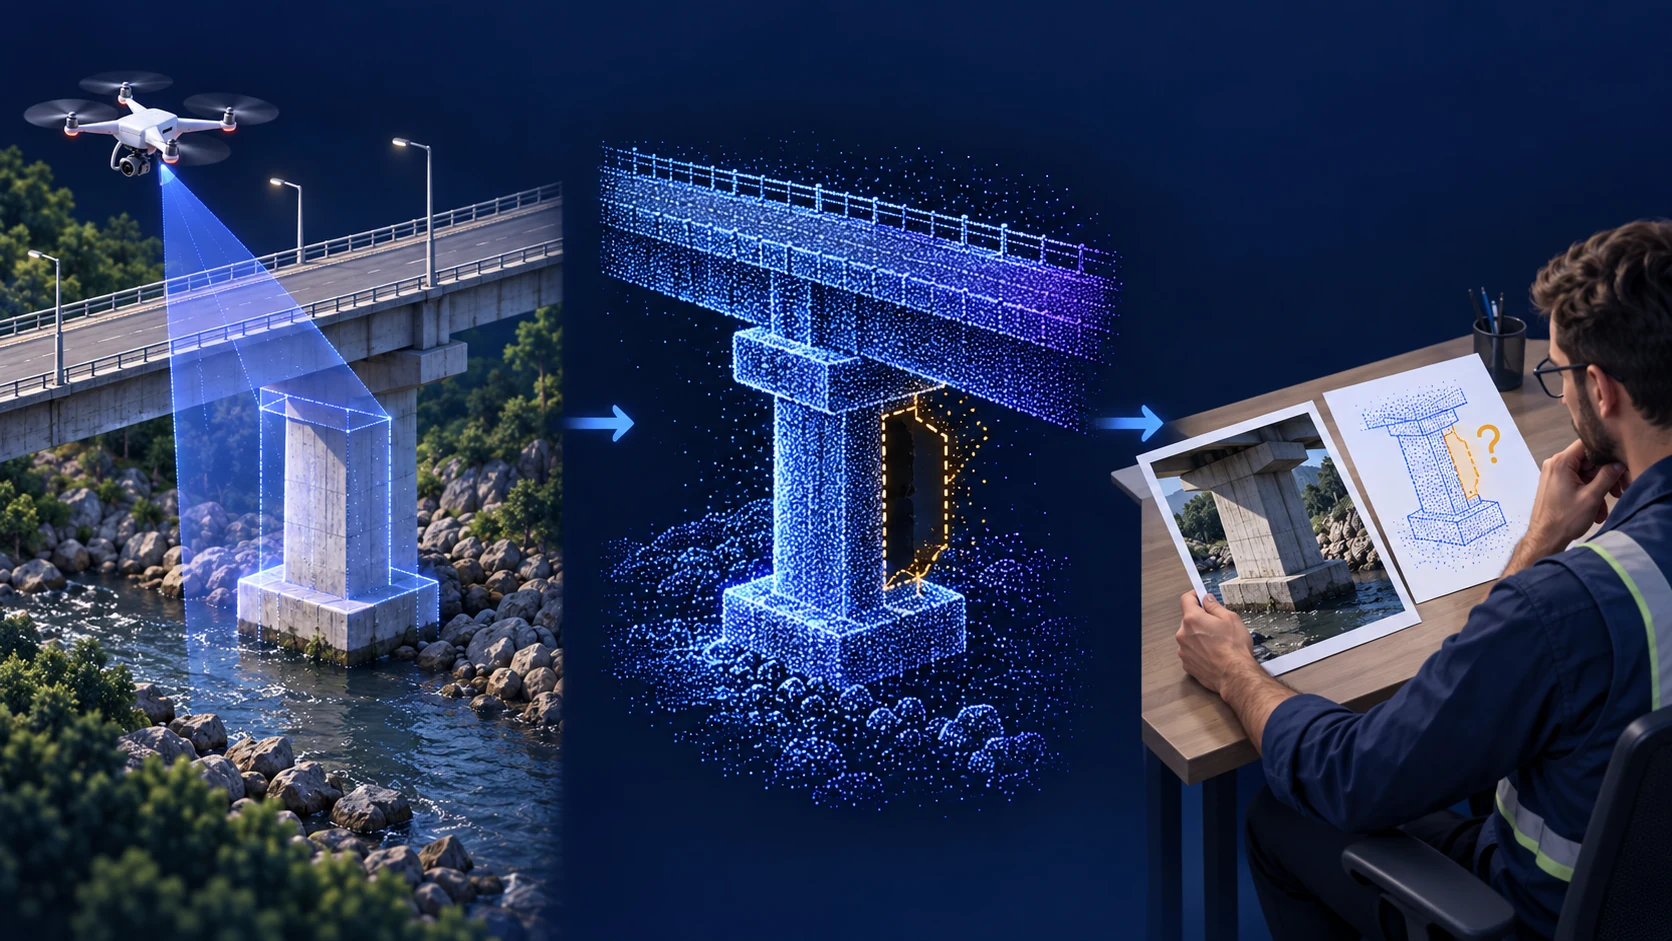
最初の撮影試験は、小規模で条件を管理できる場面から始めます。手持ちカメラや市販ドローンでも十分な入力が得られる可能性があり、自社機体と比較する必要があります。移動が難しい地形での捜索・救助も用途の候補ですが、求められる信頼性、センシング、対応体制は異なります。今回の最初の用途には含めません。
変更できる機体を、なぜ自分たちで作るのか
ドローンなら、高い位置や構造物を横切る方向からの視点を調べられます。一方、飛行には搭載重量、振動、エネルギー消費、撮影に使える時間といった制約があります。
私たちの小型4インチクアッドコプターは、これらのトレードオフを調べるための機体です。カメラの位置を変えると、取付構造も、見える面も変わります。鮮明な画像を記録するには、ソフトウェアだけでなく機体の動きも重要です。センサーを追加すれば、重量、電源、接続の要件が変わります。
自社開発なら、これらの関係を意図して変えられます。推進と飛行制御には実績のある部品を使い、機械構造とインターフェースを開発しています。計画中の構成では、専用のフライトコントローラーが機体を安定させ、Raspberry Piのコンパニオンコンピューターがカメラ撮影、ログ記録、将来のミッション用インターフェースを担います。両者の接続は、これから統合する段階です。この役割分担は、ArduPilotのコンパニオンコンピューター資料 にも説明されています。
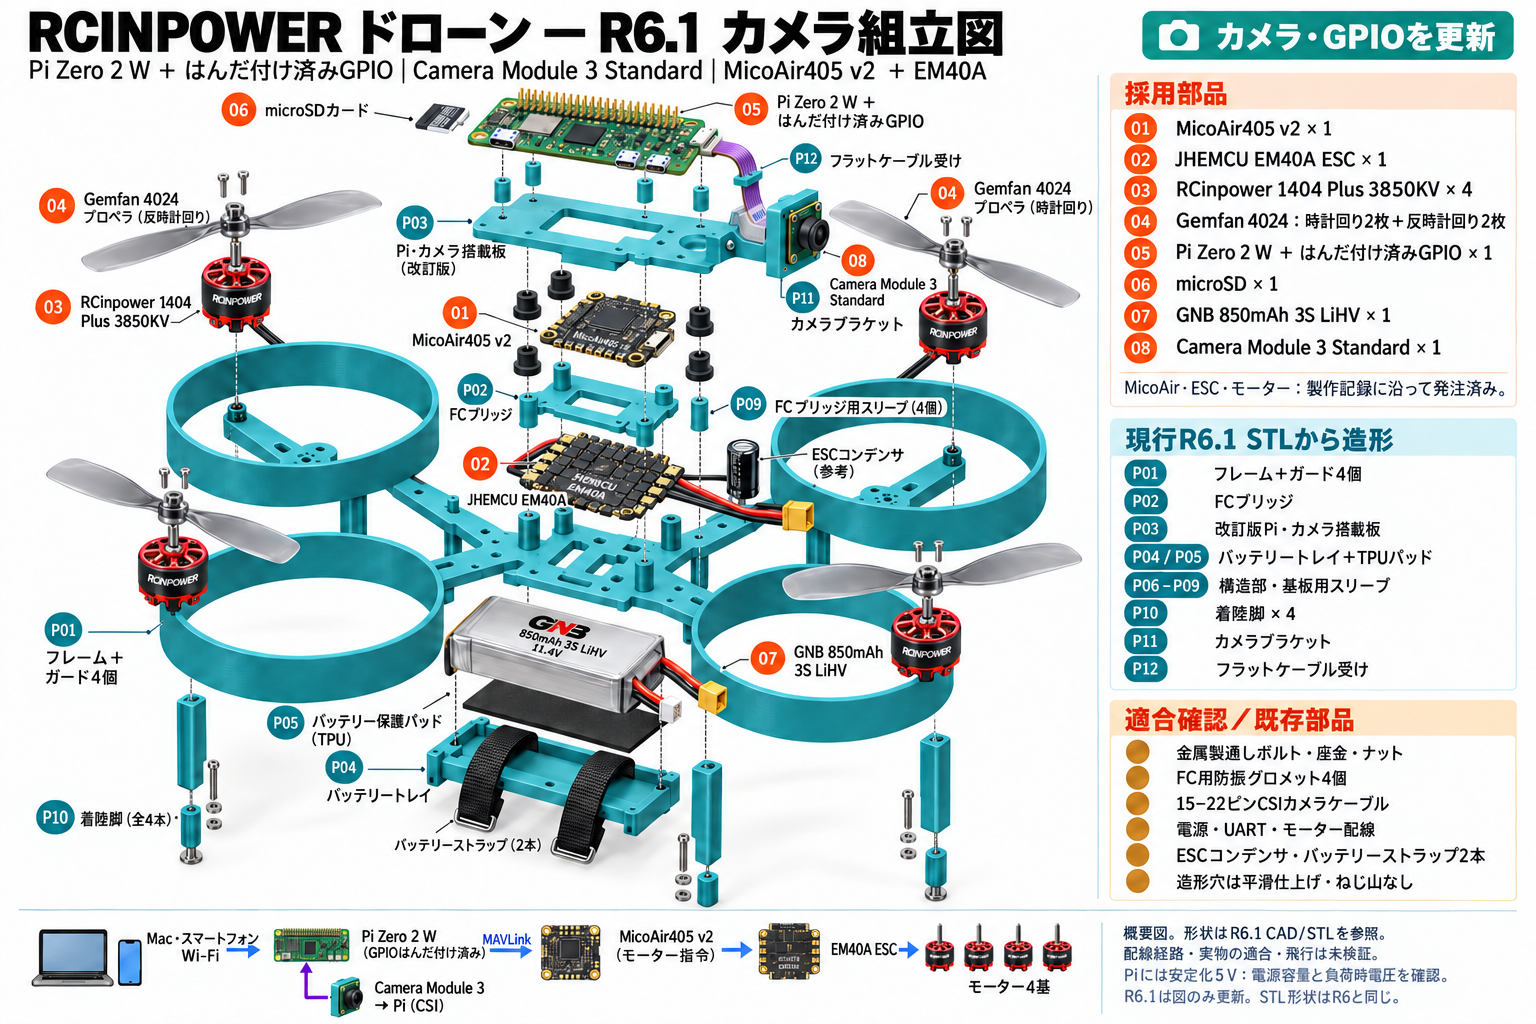
当面の目的は、試験できる研究用機体を作ることです。この小型機体から得た結果を基に、その後の用途に適したハードウェアを判断します。既存の市販機の方がよい場合も含めて検討します。
自社開発と購入:費用に含まれるもの
9月14日の部品計画は、飛行用ハードウェア、Piロガー、配線・固定部材で50,214円、充電機器、セットアップ用品、組立工具まで含めると80,534円でした。これは当時の計画価格であり、プロジェクトの実支出ではありません。現在のカメラ搭載設計より前の部品構成で、カメラ、プリント部品、最終的な締結部品は含んでいません。現行R9機体の総費用は、まだ確定していません。
| 選択肢と参考費用 | 含まれる範囲と残る作業 |
|---|---|
| VoicePingの以前の自作部品構成 研究・統合用 部品は50,214円。充電・セットアップ用品と工具を含めると80,534円。 2026年9月14日の計画 | 飛行用部品、飛行用バッテリー1個、送受信機、Piロガー、ストレージ、配線。後者の金額には、手元になければ購入が必要な工具も含みます。カメラ・ケーブル、プリント、最終的な締結部品、送料、予備品、設計、組立、検証は含みません。当時の品目別予算(英語) 。 |
| DJI Mini 5 Pro(RC-N3付属) カメラ一体型ドローンの比較例 表示されたキャンペーン価格は96,030円。106,700円の表示もあり。 2026年9月24日確認 | 機体とカメラ、送信機、飛行用バッテリー1個、付属品。対応スマートフォンと別売の電源アダプターが必要です。3D再構成、資料の確認、追加バッテリー、訓練、運用費は別です。想定する点検サービスを含むパッケージではありません。 |
| Skydio X10の点検ワークフロー 専門的な点検の比較例 構成別の見積もり | 機体、センサー、付属品、3D Scanなど必要なソフトウェアを定めます。ライセンス、サポート、訓練、予備品、継続費用の内訳を確認し、機体の基本見積もりに含まれると決めつけないことが必要です。 |
過去の部品計画は税込価格で、送料は別です。DJIの金額は日本向けストアの表示価格で、確認した製品説明では税の扱いを別途確認していません。金額はいずれも日本円で、為替換算は行っていません。価格と在庫状況は変わる場合があります。専門用途の見積もりは依頼していません。
この価格差を、そのまま節約額とは呼べません。 一つは未完成の実験用部品構成、一つはカメラ一体型ドローン、もう一つは専門用途の構成次第で決まる価格です。比べるべきなのは、必要な判断材料を届けるための総費用です。機材、統合、人、ソフトウェアと演算資源、保守、確認作業、再撮影まで含めて考えます。既存のシステムが業務によく合うなら、購入や協業を選ぶべきです。自社開発に意味があるのは、実験を自分たちで制御することで、他の方法では同じように得られない知見が得られる場合です。
安定した飛行から、役立つ3Dの判断材料へ
開発の順序は明確です。安定した制御を確立し、再現性のある画像を撮り、対象を再構成して、その結果が有用な観測につながるかを確認します。各段階の品質は、一つ前の段階に依存します。
CAD・3Dプリント用ファイルを準備し、gym-pybullet-drones で再現可能な基準ホバリング試験を行いました。この試験で使ったのは、理想的なシミュレーション条件下の小型Crazyflieモデルです。軌跡や失敗した試行を調べる方法の確立には役立ちましたが、自社機体を検証したものではありません。
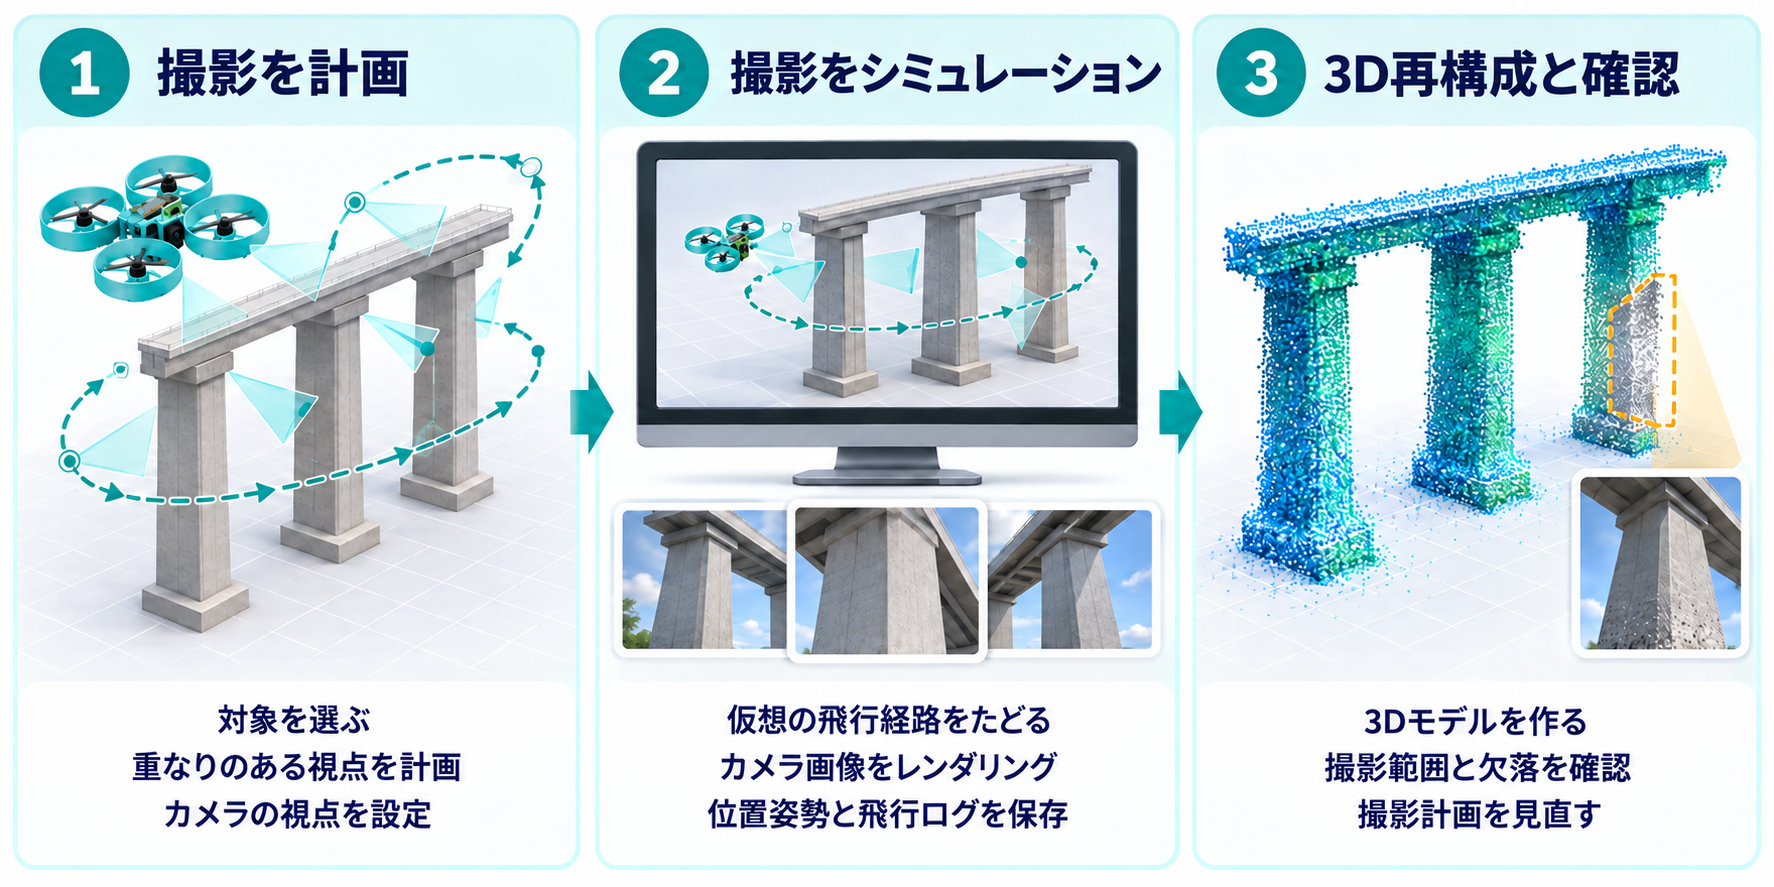
3Dマッピングの次のシミュレーションでは、飛行とカメラ撮影をつなげる予定です。対象を選び、仮想の飛行経路に沿って重なりのある画像をレンダリングし、その画像から対象を再構成して欠落を調べます。以下は、その計画を示した図です。
記録した画像を、使える3Dの判断材料にする方法も試しています。9月17日の実験では、26.17秒の動画から抽出した105フレームを使い、建設中の柱を再構成しました。移動中の地上車両から撮影された映像を解析手順の試験に使ったもので、私たちのドローンが撮影した映像ではありません。
COLMAP では、105フレームすべてが一つの再構成に登録されました。その後、同じ画像をMapAnythingのApacheチェックポイント に入力しました。MapAnythingは、COLMAPが推定したカメラ情報を入力に使わず、形状を予測しています。下の比較では、両方の結果を共通の表示座標系に配置しています。
見た目が埋まっている再構成ほど、信頼できるとは限りません。 MapAnythingには柱の別の面や周囲の表面も現れましたが、輪郭が厚くなったり、孤立した断片が生じたりしました。COLMAPは欠落が多い一方、残った形状は追跡した画像特徴との一致がより良好でした。処理設定は異なり、どちらの結果も測量値とは照合していません。したがって、これは処理手順の比較であり、条件をそろえた精度ベンチマークではありません。
ドローンに向けて得た示唆は、撮影に関するものです。有用な角度から重なりのある画像を得ること、点検に必要な面を含めること、再構成した形状を独立した実測値と照合することが重要です。機体とカメラの統合を自分たちで進めれば、これらの選択を一緒に検討できます。
参照している研究
私たちの研究は、役割の異なる三つの基盤を参照しています。
| 研究基盤 | プロジェクトでの役割 |
|---|---|
| Learning to Fly / gym-pybullet-drones 、IROS 2021 | 基準となる制御実験に使ったシミュレーション環境。自社機体のモデルには、特性の実測と検証が必要です。 |
| COLMAP 、CVPR/ECCV 2016の基盤研究 | 建設中の柱の比較で、幾何形状の基準として使った画像照合と多視点再構成。入力105フレームはすべて登録されましたが、計測精度は未検証です。 |
| MapAnything 、3DV 2026 | 同じ建設現場画像で試した学習ベースの3D予測。予測される面が増えても、幾何精度の向上を示したことにはなりません。 |
シミュレーションは、変更を実機に反映する前に試す手段にもなります。重要なのは、記録した仮想環境の設定を、実測した物理的な挙動につなげることです。今後は機体固有の制御・撮影試験を加え、実機の観測でモデルを改善する予定です。センサーの追加や自律的な計画は、制御と自己位置推定で実証された必要性に応じて進めるべきだと考えています。
既存市場の中で、どこに貢献したいのか
商用ドローンの機能は、すでに機体だけにとどまりません。日本には専門的な点検システム、測量サービス、遠隔運用、農業機器、配送網があります。
最近の動きにも、それが表れています。LiberawareのLAPISとTREND-POINTの連携 は、3D処理を建設ソフトウェアにつなげます。ACSLとPreferred Networks は、AIによる飛行経路生成を開発しています。Terra DroneのLiDAR製品 は、空中と手持ちの両方で空間情報を取得します。いずれも、私たちが学ぶべき既存の機能や研究領域です。
DJI・Skydio・Flyabilityの製品と考察
以下は、ドローン点検とマッピングで比較の基準になる商用製品です。公開されている機能を2026年9月24日に確認し、市場シェア順位ではなく、用途別に整理しました。
| プラットフォームと用途 | 機能と考察 |
|---|---|
| DJI Dock 3 Matrice 4D/4TD+FlightHub 2 現場監視・点検 | ドックを使う遠隔運用が、飛行スケジュールや経路管理につながります。FlightHub 2は2D・3Dモデルの自動更新、解析、定期的な計測レポートに対応します。Dock 3 · FlightHub 2 考察: 撮影から報告までの流れは、すでに存在します。ハードウェアも結果を左右します。DJIは4Dと4TDのマッピング性能を区別しており、FlightHub 2には他社製機体を接続できません。業務全体と、組み合わせる際の制約を評価する必要があります。機体FAQ |
| Skydio X10+3D Scan 複雑な構造物の点検 | 3D Scanは周囲の形状を捉え、撮影経路、対象との距離、画像の重なりを調整します。現場で撮影範囲を確認し、フォトグラメトリ用に画像を書き出せます。3D Scan 考察: 撮影範囲を状況に応じて調整する機能は、すでに製品化されています。近接撮影、重なりの増加、静止しての撮影は、細部を得る代わりに飛行時間と処理負荷を増やします。自分たちの撮影実験でも、これらを実務的な比較基準にできます。撮影設定 |
| Flyability ELIOS 3 Inspector / Inspector Online 日本のパートナー:ブルーイノベーション 屋内・狭所点検 | LiDARを使う安定化、リアルタイムの3Dマッピング、点検レポートが、観測と位置関係をつなぎます。Repeat Flightは最初の手動飛行の経路と撮影設定を記録し、以後の自動点検に使います。ELIOS 3 · 日本での製品情報 考察: 再現性と点検資料の共有は商用機能です。ただし、周囲が変わった場合やLiDARが捉えにくい障害物がある場合など、繰り返し飛行にも操縦者の監視が必要です。このセンシング方式は、現在の私たちの画像のみの実験とは異なります。 |
これらのプラットフォームは、自律撮影、撮影範囲の評価、3D再構成、報告をすでにつないでいます。3Dモデルを生成したり、飛行経路を調整したりするだけでは、私たちの特徴にはなりません。
私たちが目指すのは、現場の担当者と依頼先の専門家に向けた、用途を絞った予備調査の流れです。 特定の支持部についての問いを撮影と人による確認につなげ、準備の繰り返しを減らせるかを検証したいと考えています。既存の業務と比べて、観測の不足、再撮影、確認作業の負担を測る必要があります。自社機体は、その実験を自分たちで制御する手段です。結果を基に、後の用途には実績のある市販機の方が適しているかも判断します。
VoicePingのソフトウェア開発経験からは、人への引き継ぎも重要なテーマになります。観測内容を説明し、不確かさを確認し、合意した結果を共有する作業です。言語が実際の障壁になる現場では、多言語レポートが役立つ可能性がありますが、その必要性は顧客調査で確かめなければなりません。
これは検証する方向性であり、市場の空白や競争優位を実証したものではありません。現場への再訪、手作業による準備を減らし、使いやすい点検資料を届けることが、想定する事業価値です。既存業務との比較と、成果物を作る人・受け取る人からのフィードバックが必要です。
業界の主な動きと参考動画
以下は、このプロジェクトを取り巻く既存市場の参考情報です。2026年9月24日に確認した技術・事業の動きには、それぞれの日付を付けています。過去の製品動画は各社の取り組みを紹介するもので、そのニュース自体を映したものではありません。7件は日本を拠点とする企業・グループで、DJIは国際的なプラットフォームの比較例です。
ACSL:機体とミッション計画

以前のプラント点検実演です。飛行経路生成の研究とは別の映像です。公式動画の掲載元 。
技術の進展・2026年9月10日: ACSLとPreferred Networksは、AIによる飛行経路生成の実証段階に到達しました。機体への統合と、代表的な環境での検証は今後の段階です。発表 。
Liberaware:狭所点検と3Dデータ
IBIS2の製品映像です。以下の動きは、別のソフトウェアであるLAPISの連携に関するものです。公式動画の掲載元 。
技術の進展・2026年9月15日: LAPISと福井コンピュータのTREND-POINTとの連携が始まり、LAPIS 3D Coreの出力を点群処理アプリケーションに直接読み込めるようになりました。発表 。
ブルーイノベーション/Flyability:屋内点検

スイスのメーカーFlyabilityによるELIOS 3 / Inspectorの流れを、日本のインテグレーターであるブルーイノベーションが紹介しています。公式動画の掲載元 。
事業の動き・2026年9月1日: ブルーイノベーションは、都市部でのドローン活用に関して板橋区と連携協定を締結し、9月2日に発表しました。協定は協業の出発点であり、実証や実装はその後に続きます。発表 。
Terra Drone:測量と計測

企業紹介動画です。以下の二つの製品を実演した映像ではありません。公式動画の掲載元 。
関連製品の動き・2026年5月13日: Terra Droneは、UAVによる計測用のTerra LiDAR 4と、手持ち計測用のTerra SLAM TRINITYを発売しました。この違いからも、センシングの手段を業務に合わせる必要性が分かります。発表 。
KDDIスマートドローン:遠隔運用

SkydioとStarlinkを使った、KDDIのトンネル工事現場での遠隔巡回実証です。UTM認定とは別の取り組みです。公式動画の掲載元 。
事業の動き・2026年9月16日: KDDIスマートドローンとNTT DATAは、国土交通省から日本で初めて認定UTMサービスプロバイダーIDを付与された2社となり、飛行計画の調整を支援します。個々の運航要件に代わるものではありません。発表 。
エアロネクスト/NEXT DELIVERY:物流と点検研究

陸と空を組み合わせたSkyHubの物流の説明動画です。船舶点検の取り組みは開発段階です。公式動画の掲載元 。
事業の動き・2026年9月1日: エアロネクストは、エクサのPhysical AI Platformプロジェクトに参画しました。Forcesteed Roboticsとともに、ドローン撮影、AI解析、デジタルツインを組み合わせた船舶点検の開発・検証を進めます。発表 。
ヤマハ発動機:農業航空
ヤマハの2019年の技術資料にあるYMR-08の映像です。型式認証を取得したFAZER Rシリーズとは別の機体です。公式動画の掲載元 。
認証の動き・2025年9月12日: FAZER Rシリーズの産業用無人ヘリコプター5機種が第二種型式認証を取得し、9月25日に発表されました。特定の業務に根差した、実績のある航空事業です。発表 。
DJI:機体・ドック・運用ソフトウェア
Dock 3の製品映像です。DJIは、統合された企業向け運用の国際的な比較例です。公式動画の掲載元 。
技術の進展・2026年9月23日: FlightHub 2のDock 3バーチャルコックピットに、レーザーで指した位置を使って3Dの線や面を描く機能が追加されました。作成した形状は地図の注釈として利用できます。リリースノート 。
今後の市場とVoicePingの機会
市場予測は、ドローン運用のさらなる成長を示しています。インプレスの2026年3月のレポートは、日本のドローンサービス市場を、2025年度の推計2,711億円から2030年度には5,115億円へ拡大すると予測しています。この区分は点検、建設など幅広い用途を含み、自社運用の推計価値も計上しています。インプレスの予測と市場の定義 。
世界全体では、Drone Industry Insightsの2026年5月の予測が、民生用ドローン市場を2026年の444億米ドルから2035年には830億米ドルへ拡大するとしています。対象は商用、娯楽、民生のデュアルユース分野です。これらは広い業界全体の予測であり、VoicePingが提案する点検業務の市場規模を推計したものではありません。Drone Industry Insightsの予測 。
現時点で見えている課題
参照資料からは、新規参入者が改善を試せる三つの具体的な領域が見えてきます。
- 複雑な構造物を十分に観測すること。 2025年9月更新の米国FHWAの研究は、評価した同機関承認済みシステムでは、鋼橋の桁、トラス、補剛材の周囲で、状態を示すデータを十分に集めることが難しかったと報告しています。その条件下で、近づきやすさと観測範囲に課題があることを示したものです。FHWAの点検研究 。
- 再構成の信頼性を裏付けること。 MapAnythingの2026年1月の論文は、幾何入力のノイズと不確かさへの対応に未解決の制約があるとしています。私たちの実験でも、スケールと計測精度は未検証です。役立つ予備調査資料には、観測を元の写真までたどり、再構成からまだ分からないことを認識できる仕組みが必要です。MapAnythingの制約 。
- 異なる機材を組み合わせること。 FlightHub 2は外部のアルゴリズムや自動化された処理に対応しますが、他社製の機体は接続できません。異なる撮影システムを組み合わせるチームは、記録をどう統合するかを評価する必要があります。相互運用性は具体的な設計上の問いになりますが、別のツールへの未充足需要があるかは、これから確かめる段階です。DJI FlightHub 2 FAQ 。
VoicePingがこの市場を目指す理由は、撮影から専門家の判断までの流れを、信頼しやすく、やり直しの負担が小さいものにするためです。 必要な視点を得ること、不足する判断材料を明らかにすること、依頼先が受け取れる資料を作る負担を減らすことが、新規参入者の価値になります。通常の写真や既存の商用点検業務と、これらの成果を比べる必要があります。
機体と3D再構成の研究は、その仮説を試す手段です。現場での性能と顧客にとっての価値は、まだ実証する必要があります。私たちは、判断材料の質、確認作業の負担、役立つ結果を届けるための総費用で競争したいと考えています。目指す製品価値は、よりよい点検の判断材料です。